Eng


 Zuhause / Nachrichten / Branchennachrichten / Wozu dienen Bürsten in Gleichstrommotoren? Vollständiger Leitfaden
Wozu dienen Bürsten in Gleichstrommotoren? Vollständiger Leitfaden
 2026.04.29
 Branchennachrichten
In einem Gleichstrommotor erfüllen Bürsten einen wesentlichen Zweck: Sie übertragen elektrischen Strom von der stationären Stromversorgung auf die rotierenden Ankerwicklungen durch kontinuierlichen Schleifkontakt mit dem Kommutator . Ohne Bürsten kann der Strom die Rotorspulen nicht erreichen, das für die Drehung erforderliche Magnetfeld kann nicht aufgebaut werden und der Motor kann nicht laufen. Bürsten sind daher keine peripheren Komponenten – sie sind die elektrische Schnittstelle, die einen bürstenbehafteten Gleichstrommotor zum Funktionieren bringt.
Genau verstehen, was Bürsten tun – und warum Ingenieure sie entwickelt haben bürstenlose Gleichstrommotoren Sie zu beseitigen – ist von grundlegender Bedeutung für die Auswahl der richtigen Motortechnologie für jede Anwendung, von Industrieantrieben bis hin zu Präzisionsantrieben Mikrobürstenlose Gleichstrommotoren in medizinischen Geräten und Drohnen.
Die spezifischen Funktionen von Bürsten in einem Gleichstrommotor
Bürsten in einem Gleichstrommotor erfüllen gleichzeitig zwei unterschiedliche, aber untrennbare Funktionen, und beide sind für den Motorbetrieb von entscheidender Bedeutung.
Funktion 1: Elektrische Stromübertragung auf den rotierenden Anker
Der Anker – der rotierende Teil eines Gleichstrommotors – enthält Spulenwicklungen, die Strom führen müssen, um die elektromagnetische Kraft zu erzeugen, die die Rotation erzeugt. Da sich der Anker ständig dreht, ist eine feste Drahtverbindung nicht möglich. Bürsten lösen dieses Problem, indem sie unter Federspannung gegen den Kommutator (einen segmentierten Kupferring, der auf der Ankerwelle montiert ist) drücken und ihn aufrechterhalten kontinuierlicher elektrischer Kontakt unabhängig von der Drehzahl . Strom fließt von der Stromversorgung → durch die Bürste → über die Schnittstelle zwischen Bürste und Kommutator → in die Ankerwicklungen → zurück durch die gegenüberliegende Bürste, um den Stromkreis zu vervollständigen.
Funktion 2: Kommutierung – Umkehr der Stromrichtung in den Ankerspulen
Die zweite und ebenso wichtige Funktion von Bürsten ist die Kommutierung: Dabei wird die Richtung des Stromflusses durch jede Ankerspule genau im richtigen Moment mechanisch umgeschaltet um ein kontinuierliches Drehmoment in einer Drehrichtung aufrechtzuerhalten. Während sich der Anker dreht, durchläuft jedes Kommutatorsegment nacheinander die Bürste. Die Bürste überbrückt während des Schaltmoments zwei benachbarte Segmente, schließt die Spule, die gerade kommutiert, kurz und kehrt die Stromrichtung in dieser Spule um. Ohne diese Umschaltung würden die Ankerspulen abwechselnde Drehmomentimpulse erzeugen, die sich gegenseitig aufheben, und der Motor würde die Drehung nicht aufrechterhalten. Bei einem typischen Gleichstrommotor tritt dieses Kommutierungsereignis auf Hunderte bis Tausende Mal pro Sekunde abhängig von der Anzahl der Kommutatorsegmente und der Motordrehzahl.
Der physikalische Aufbau von Gleichstrommotorbürsten
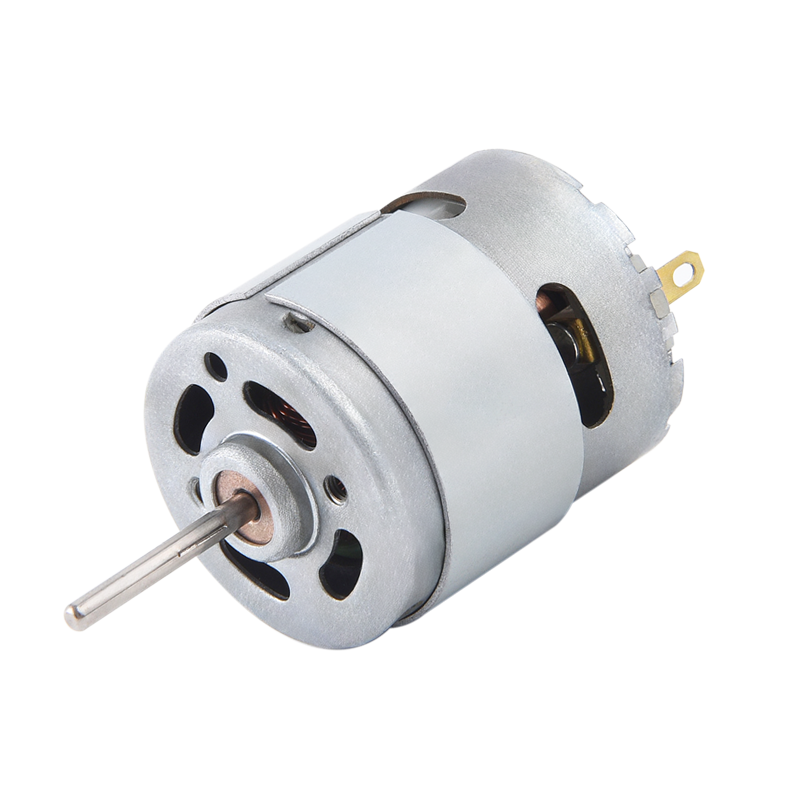
Bürsten sind federbelastete Blöcke aus Kohlenstoff-Graphit-Verbundwerkstoff, die in Bürstenhaltern gehalten werden, die um den Umfang des Kommutators herum positioniert sind. Die meisten Gleichstrommotoren verwenden zwei oder vier Bürsten symmetrisch verteilt. Die Feder hält einen Anpressdruck von typisch aufrecht 150 bis 400 Gramm pro cm² – ausreichend, um einen zuverlässigen elektrischen Kontakt ohne übermäßige Reibung zu gewährleisten. Das Kohlenstoffmaterial ist bewusst weicher als der Kupferkommutator, sodass die Bürsten bevorzugt verschleißen und die teurere Kommutatoroberfläche geschont wird.
Warum Bürsten bei Gleichstrommotoren grundlegende Einschränkungen verursachen
Während Bürsten den Betrieb von Gleichstrommotoren ermöglichen, bringen sie gleichzeitig eine Reihe von Leistungs-, Zuverlässigkeits- und Wartungseinschränkungen mit sich, die dem Bürsten-Kommutator-Kontaktmechanismus innewohnen – und unabhängig von der Qualität des Bürstenmaterials oder der Designverfeinerung nicht vollständig weggenommen werden können.
Mechanischer Verschleiß und begrenzte Lebensdauer
Bürsten sind Verschleißteile. Der kontinuierliche Gleitkontakt mit dem sich drehenden Kommutator erodiert das Bürstenmaterial mit einer Geschwindigkeit, die von der Stromdichte, dem Kontaktdruck, der Oberflächengeschwindigkeit des Kommutators und den Umgebungsbedingungen abhängt. Die typische Bürstenlebensdauer in einem kontinuierlich laufenden Gleichstrommotor beträgt 1.000 bis 5.000 Betriebsstunden Danach müssen die Bürsten überprüft und ausgetauscht werden. Im Vergleich dazu erreichen bürstenlose Gleichstrommotoren, bei denen dieser Kontaktmechanismus vollständig entfällt, routinemäßig diese Leistung 10.000 bis 50.000 Stunden Lebensdauer ohne kommutierungsbedingte Wartung.
Elektrische Verluste und Wärmeentwicklung an der Kontaktschnittstelle
Der Bürsten-Kollektor-Kontakt erzeugt einen Widerstandsspannungsabfall von ca 0,5 bis 2 Volt pro Bürste , unabhängig von der Motorgröße. Bei einem kleinen Motor, der mit 12 V betrieben wird, verbrauchen zwei Bürsten zusammen 8 bis 33 % der Versorgungsspannung Allein durch Kontaktwiderstandsverluste entsteht eine direkte Verringerung der Effizienz. Diese verlorene Energie wird als Wärme an der Kontaktfläche abgegeben, was die Wärmekapazität des Motors begrenzt und selbst bei bescheidenen Leistungsniveaus eine ausreichende Belüftung erfordert.
Funkenbildung, elektrisches Rauschen und Geschwindigkeitsbeschränkungen
Bei der Kommutierung schließt die Bürste die Kommutierungsspule für einen kurzen Moment kurz. Wenn das Timing nicht perfekt ist – was unvermeidlich ist, da Motorgeschwindigkeit, Last und Temperatur variieren – kehrt sich der Spulenstrom nicht vollständig um, bevor die Bürste zum nächsten Segment wechselt, was zu Störungen führt Lichtbogen- und Funkenbildung an der Schnittstelle zwischen Bürste und Kommutator . Diese Funkenbildung erzeugt elektromagnetische Interferenzen (EMI), die in der Nähe befindliche Elektronikgeräte stören können, mit der Zeit die Kommutatoroberfläche beschädigen und die maximale sichere Betriebsgeschwindigkeit einschränken. Die meisten bürstenbehafteten Gleichstrommotoren haben praktische Geschwindigkeitsbegrenzungen von 5.000 bis 15.000 U/min bevor kommutierungsbedingte Funkenbildung zerstörerisch wird, während bürstenlose Motoren routinemäßig damit arbeiten 50.000 bis 100.000 U/min in Hochgeschwindigkeitsanwendungen.
Umweltbeschränkungen
Die mit der Bürstenkommutierung verbundene Funkenbildung erzeugt bürstenbehaftete Gleichstrommotoren ungeeignet für explosionsfähige oder brennbare Atmosphären ohne teure eigensichere Gehäuse. Im Inneren des Motorgehäuses sammelt sich Kohlebürstenstaub an, der regelmäßig gereinigt werden muss, um Schleppfehlern und Kurzschlüssen vorzubeugen. Bei Anwendungen mit hoher Luftfeuchtigkeit oder unter Wasser führt eine Feuchtigkeitsverunreinigung der Bürsten-Kollektor-Schnittstelle zu unregelmäßigem Betrieb und beschleunigter Korrosion.
Was ist ein bürstenloser Gleichstrommotor und wie löst er das Bürstenproblem?
Ein bürstenloser Gleichstrommotor (BLDC-Motor) erzielt das gleiche Ergebnis wie ein bürstenbehafteter Gleichstrommotor – kontrollierte Drehzahl und Drehmoment –, eliminiert jedoch vollständig Bürsten und Kommutator Bewegen der Permanentmagnete zum Rotor und Platzieren der erregten Wicklungen im stationären Stator . Da sich die Wicklungen nicht mehr drehen, ist kein elektrischer Schleifkontakt erforderlich und es ist kein Kommutator erforderlich.
Die Kommutierung – das Umschalten des Stroms zwischen den Wicklungen, um die Rotation aufrechtzuerhalten – wird elektronisch von einer speziellen Motorsteuerung (ESC oder BLDC-Treiber) durchgeführt, die die Rückmeldung der Rotorposition von Hall-Effekt-Sensoren oder die Messung der Gegen-EMK nutzt, um die richtigen Statorwicklungsphasen in der richtigen Reihenfolge mit Strom zu versorgen. Diese elektronische Kommutierung ist schneller, präziser und perfekt getimt bei jeder Geschwindigkeit und Lastbedingung Dadurch entfällt die unvollständige mechanische Kommutierung, die bei Bürstenmotoren zur Funkenbildung führt.
Funktionsprinzip des BLDC-Motors Schritt für Schritt
- Die Motorsteuerung liest die Rotorposition über Hall-Effekt-Sensoren (oder Gegen-EMF bei sensorlosen Designs), um jederzeit die genaue Winkelposition des Permanentmagnetrotors zu kennen.
- Basierend auf der Rotorposition versorgt die Steuerung die entsprechenden Statorphasenwicklungen mithilfe von Leistungstransistoren (MOSFETs oder IGBTs) mit Strom und erzeugt so ein rotierendes Magnetfeld im Stator.
- Der Permanentmagnetrotor wird vom rotierenden Statorfeld angezogen und abgestoßen, wodurch Drehmoment und Rotation erzeugt werden – genau wie bei einem Bürstenmotor, jedoch ohne physischen Kontakt zwischen stationären und rotierenden Teilen.
- Der Controller aktualisiert kontinuierlich die Schaltsequenz, während sich der Rotor dreht, und sorgt so unabhängig von Geschwindigkeits- oder Laständerungen für einen optimalen Kommutierungszeitpunkt – wodurch Wirkungsgrade von erreicht werden 85 % bis 95 % in gut konzipierten BLDC-Systemen.
Bürstenbehafteter Gleichstrommotor vs. bürstenloser Gleichstrommotor: Direkter Leistungsvergleich
| Parameter | Gebürsteter Gleichstrommotor | Bürstenloser Gleichstrommotor |
|---|---|---|
| Kommutierungsmethode | Mechanisch (Kollektorbürsten) | Elektronisch (Motorsteuerung) |
| Typische Effizienz | 75–85 % | 85–95 % |
| Lebensdauer | 1.000–5.000 Stunden | 10.000–50.000 Stunden |
| Maximale Geschwindigkeit | 5.000–15.000 U/min (typisch) | Bis zu 100.000 U/min |
| Wartung | Regelmäßiger Bürstenwechsel erforderlich | Minimal – nur Lager |
| EMI / Funkenbildung | Erhebliche Funkenbildung und EMI | Minimale EMI |
| Geräuschpegel | Höher (Lichtbogenbildung durch Bürstenreibung) | Niedriger (keine Kontaktreibung) |
| Geschwindigkeitskontrolle | Einfach (Spannungsanpassung) | Erfordert einen dedizierten Controller |
| Anschaffungskosten | Niedriger | Höher (Motorsteuerung) |
| Gesamtbetriebskosten | Höher (Wartungsausfallzeit) | Niedriger over full service life |
| Gefährliche Umgebungen | Ohne spezielles Gehäuse nicht geeignet | Geeignet (keine Funkenbildung) |
Mikrobürstenlose Gleichstrommotoren: Hohe Leistung im Miniaturmaßstab
Mikrobürstenlose Gleichstrommotoren wenden das gleiche bürstenlose Funktionsprinzip in sehr kleinen physikalischen Maßstäben an – typischerweise mit Rotordurchmesser von 4 mm bis 40 mm und Nennleistungen von unter 1 Watt bis etwa 100 Watt . In diesem Maßstab werden die Vorteile der bürstenlosen Technologie noch wichtiger, da die physikalischen Einschränkungen der Miniaturisierung Bürsten-Kommutator-Systeme praktisch unbrauchbar machen.
Warum Pinsel im Mikromaßstab versagen
Bei einem Motor mit einem Rotordurchmesser von 6 mm sind die Kommutatorsegmente nur Bruchteile eines Millimeters breit. Aufrechterhaltung eines zuverlässigen Bürstenkontakts bei diesen Abmessungen, während der Motor dreht 20.000 bis 100.000 U/min ist mechanisch unpraktisch – die Bürstenverschleißraten sind katastrophal, Kommutatorsegmente können nicht mit ausreichender Präzision zu geringen Kosten hergestellt werden und der Bürstenkontaktwiderstand macht einen unannehmbar großen Anteil der gesamten Schaltkreisimpedanz in einem Niederspannungs-Mikromotor aus. Mikrobürstenlose Gleichstrommotoren lösen all diese Probleme, indem sie den physischen Kontakt vollständig eliminieren.
Bau von mikrobürstenlosen Gleichstrommotoren
Mikro-BLDC-Motoren werden in zwei Hauptkonfigurationen hergestellt:
- Innenläuferkonfiguration: Der Permanentmagnetrotor dreht sich innerhalb der Statorwicklungen – die klassische Motortopologie. Innenläufer-Mikromotoren erreichen aufgrund der geringen Rotorträgheit der inneren Magnetbaugruppe die höchsten Drehzahlen. Häufig bei zahnärztlichen Handstücken, Turbopumpen und Hochgeschwindigkeits-Bearbeitungsspindeln im Betrieb 50.000 bis 150.000 U/min .
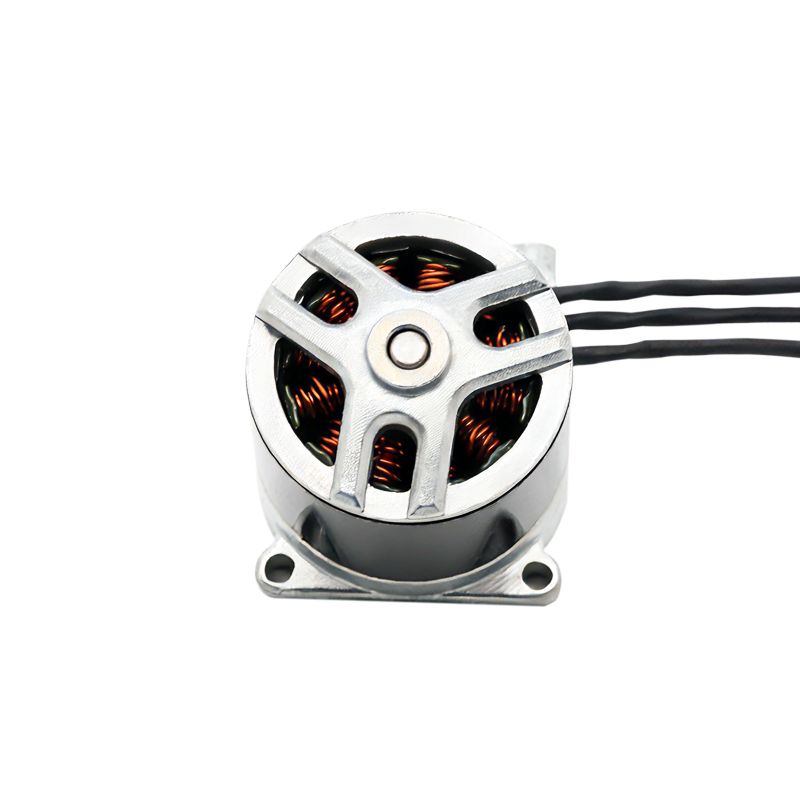
- Outrunner-Konfiguration: Die Permanentmagnetbaugruppe bildet die äußere rotierende Hülle um den festen Statorkern. Außenläufermotoren produzieren höheres Drehmoment bei niedrigerer Drehzahl Aufgrund des größeren Rotordurchmessers sind sie die vorherrschende Konfiguration in Drohnen- und Multirotor-Antriebssystemen, bei denen ein Direktantrieb ohne Getriebe bevorzugt wird.
Hauptanwendungen von bürstenlosen Mikro-Gleichstrommotoren
- Drohnen- und UAV-Antrieb: Mikro-BLDC-Außenläufermotoren treiben die Propeller von Verbraucher- und kommerziellen Drohnen an Leistungsgewichtsverhältnisse von 5:1 bis 10:1 (Watt pro Gramm) und eine präzise elektronische Geschwindigkeitsregelung sind für einen stabilen Flug unerlässlich.
- Medizinische Geräte: Chirurgische Roboter, implantierbare Pumpen und tragbare Diagnosegeräte verwenden Mikro-BLDC-Motoren, da ihre lange Lebensdauer, ihr geringer Geräuschpegel und ihr funkenfreier Betrieb die strengen Anforderungen medizinischer Hardware erfüllen. Ein typischer Mikro-BLDC-Motor in einem chirurgischen Werkzeug läuft mit 35.000 bis 80.000 U/min mit einer Positionsgenauigkeit von besser als 0,1°.
- Computer-Lüfter und Festplattenspindeln: Bei den Kühlventilatoren in Servern und Laptops sowie den Spindelmotoren in Festplattenlaufwerken handelt es sich fast ausschließlich um Mikro-BLDC-Motoren, die aufgrund ihres leisen Betriebs, ihrer hohen Zuverlässigkeit und ihrer Fähigkeit, millionenfach ohne Bürstenverschleiß zu starten und zu stoppen, ausgewählt werden.
- Robotik und Automatisierung: Gelenkaktuatoren in kollaborativen Robotern (Cobots), Greiferantrieben und AGV-Radmotoren verwenden zunehmend Mikro-BLDC-Motoren mit integrierten Encodern, wodurch eine Wiederholgenauigkeit der Positionierung erreicht wird ±0,02 mm in Präzisionsmontageanwendungen.
- Unterhaltungselektronik: Elektrische Zahnbürsten, Haartrockner, Handstaubsauger und kardanische Stabilisatoren für Kameras nutzen Mikro-BLDC-Motoren, um eine kompakte Größe, einen hohen Wirkungsgrad und eine Produktlebensdauer zu erreichen, die mit bürstenabhängigen Designs unmöglich wäre.
Wählen Sie zwischen bürstenbehafteten und bürstenlosen Gleichstrommotoren für Ihre Anwendung
Die Wahl zwischen bürstenbehafteter und bürstenloser Gleichstrommotortechnologie sollte von den spezifischen Anforderungen der Anwendung abhängen – und nicht von der pauschalen Annahme, dass bürstenlose Motoren immer überlegen sind. Beide Technologien bleiben kommerziell relevant und werden in neuen Designs aktiv spezifiziert.
Wenn bürstenbehaftete Gleichstrommotoren die richtige Wahl bleiben
- Eine einfache Geschwindigkeitsregelung reicht aus: Bürstenbehaftete Gleichstrommotoren können mit einem einfachen PWM-Signal oder einer variablen Spannung geschwindigkeitsgesteuert werden – es ist kein spezieller Motorsteuerungschip erforderlich. Bei kostengünstigen Produkten mit geringer Komplexität werden dadurch die Stücklistenkosten erheblich gesenkt.
- Kurzer Arbeitszyklus oder seltener Gebrauch: Bei Anwendungen, bei denen der Motor nur gelegentlich läuft – ein Autofenstermotor, ein Spielzeug, ein Stellantrieb für einen Verkaufsautomaten – kann es sein, dass die Betriebsstunden nie ausreichen, um die Bürstenverschleißgrenzen zu erreichen. Der bürstenlose Kostenaufschlag ist nicht gerechtfertigt.
- Niedrige Anschaffungskosten sind das Haupthindernis: Kosten für Bürstenmotoren 30 bis 60 % weniger als ein gleichwertiger bürstenloser Motor plus Controller für die gleiche Ausgangsleistung. Bei hochvolumigen Konsumgütern mit einer Lebensdauer von zwei bis drei Jahren ist dieser Kostenunterschied oft entscheidend.
Wenn bürstenlose Gleichstrommotoren die richtige Spezifikation sind
- Dauerbetrieb oder Hochleistungsbetrieb: Jede Anwendung, die mehr als ein paar Stunden am Tag läuft – Industrieautomation, HVAC-Lüfter, Pumpen, Traktionsantriebe – sollte bürstenlose Motoren verwenden. Allein der Wegfall der Bürstenwartung rechtfertigt den damit verbundenen Kostenaufschlag 6 bis 18 Monate Betriebsdauer für die meisten industriellen Anwender.
- Anforderungen an hohe Geschwindigkeiten: Für Anwendungen, die Drehzahlen über 15.000 U/min erfordern – Turbopumpen, Dentalwerkzeuge, Hochgeschwindigkeitsspindeln, Drohnenmotoren – ist bürstenlos die einzig praktikable Option. Bürstenmotoren können diese Geschwindigkeiten nicht ohne Kommutierungsfehler aufrechterhalten.
- Für Wartungsarbeiten unzugängliche Orte: Motoren, die in abgedichteten Gehäusen installiert, in Maschinen eingebettet oder an abgelegenen Orten eingesetzt werden, an denen ein Austausch der Bürsten nicht möglich ist, müssen bürstenlos sein, um eine langfristige Zuverlässigkeit zu gewährleisten.
- EMV-empfindliche Umgebungen: Medizinische Geräte, Präzisionsmessgeräte und Avionik können die elektromagnetischen Störungen, die durch die Bürstenkommutierung entstehen, nicht tolerieren. Bürstenlose Motoren mit geeigneter Filterung erfüllen selbst die anspruchsvollsten EMI-Standards MIL-STD-461 und IEC 61000 .
- Miniaturisierungsanforderungen: Wenn der Motordurchmesser unter 20–30 mm liegen muss, sind mikrobürstenlose Gleichstrommotoren die einzige Technologie, die in dieser Größenordnung eine angemessene Effizienz, Geschwindigkeit und Zuverlässigkeit bietet.
Wichtige Spezifikationen, die bei der Auswahl eines bürstenlosen Gleichstrommotors zu berücksichtigen sind
Die Auswahl des richtigen bürstenlosen Gleichstrommotors erfordert die Bewertung mehrerer voneinander abhängiger Leistungsparameter. Die isolierte Optimierung für eine Spezifikation – beispielsweise maximale Drehzahl – ohne Berücksichtigung von Drehmoment, Effizienzkurve und thermischen Grenzen führt zu einer schlechten Systemleistung.
- KV-Wert (U/min pro Volt): Der KV-Wert definiert, wie viele U/min der Motor pro Volt angelegter Spannung im Leerlauf erzeugt. A Hochleistungsmotor (2.000–10.000 KV) eignet sich für Hochgeschwindigkeitsanwendungen mit niedrigem Drehmoment wie Drohnenpropeller. A Low-KV-Motor (100–500 KV) Erzeugt ein hohes Drehmoment bei niedriger Geschwindigkeit und wird bevorzugt für Räder mit Direktantrieb, Winden und Robotergelenke verwendet.
- Dauer- und Spitzendrehmoment: Das Dauerdrehmoment definiert die maximale Belastung, die der Motor unbegrenzt aushalten kann, ohne dass es zu einer Überhitzung kommt. Spitzendrehmoment – normalerweise Das 2- bis 3-fache der Dauerleistung – steht für kurze Beschleunigungsstöße zur Verfügung. Das Lastprofil der Anwendung muss innerhalb dieser Grenzen bleiben.
- Motorkonstante (Km): Km = Drehmoment / √(Leistungsverluste) und ist ein Maß für die Motoreffizienz unabhängig von der Größe. Höhere km weisen auf ein effizienteres Motordesign bei gleicher Rahmengröße hin.
- Polzahl: Mehr Magnetpole erzeugen im Allgemeinen ein gleichmäßigeres Drehmoment bei niedriger Drehzahl – wichtig für Servoanwendungen –, während weniger Pole eine höhere maximale Drehzahl ermöglichen. Die meisten Mikro-BLDC-Motoren verwenden 2 bis 14 Pole .
- Sensortyp: Motoren mit Hall-Effekt-Sensor liefern eine genaue Positionsrückmeldung bei allen Geschwindigkeiten, einschließlich null U/min – unerlässlich für Servo- und Positionierungsanwendungen. Sensorlose BLDC-Motoren sind einfacher und kostengünstiger, erfordern jedoch eine Mindestgeschwindigkeit für die Gegen-EMK-Erkennung, was sie für Anwendungen ungeeignet macht, die eine präzise Steuerung niedriger Geschwindigkeiten oder Haltedrehmomente erfordern.
Wartung von Gleichstrommotoren mit Bürsten: Verlängerung der Lebensdauer der Bürsten
Wo bürstenbehaftete Gleichstrommotoren weiterhin in Betrieb sind, können ordnungsgemäße Wartungspraktiken die Lebensdauer der Bürsten erheblich verlängern und vorzeitige Schäden am Kommutator verhindern – wodurch die Gesamtwartungskosten und ungeplante Ausfallzeiten gesenkt werden.
- Überprüfen Sie die Bürstenlänge alle 500 Betriebsstunden in kontinuierlich laufenden Industriemotoren. Ersetzen Sie die Bürsten, bevor sie die Mindestlängenmarkierung erreichen – normalerweise, wenn sie abgenutzt sind ein Drittel der ursprünglichen Länge – um zu verhindern, dass die Bürstenfeder den Kommutator berührt und katastrophale Schäden verursacht.
- Ersetzen Sie immer beide (oder alle vier) Bürsten gleichzeitig, auch wenn nur eine abgenutzt ist. Gemischte Bürstenlängen erzeugen einen ungleichmäßigen Anpressdruck und beschleunigen das Rillen des Kommutators.
- Nach dem Bürstenwechsel Setzen Sie neue Bürsten ein, indem Sie den Motor 30 Minuten lang bei 50 % Last laufen lassen bevor wieder in den Volllastbetrieb übergegangen wird. Dadurch passt sich die Bürstenfläche der Krümmung des Kommutators an und bildet einen stabilen Kohlenstofffilm auf der Kommutatoroberfläche.
- Entfernen Sie bei jeder Bürsteninspektion den Kohlenstoffstaub aus dem Inneren des Motorgehäuses. Angesammelter Kohlenstoffstaub kann leitende Kriechpfade zwischen den Kommutatorsegmenten erzeugen und so Kurzschlüsse zwischen den Segmenten verursachen.
- Überprüfen Sie bei jeder Inspektion den Zustand der Kommutatoroberfläche. Die Oberfläche sollte glatt erscheinen und eine gleichmäßige dunkle Patina (Kohlenstofffilm) aufweisen. Helle Kupferflecken weisen auf eine lokale Lichtbogenbildung hin; Rillen tiefer als 0,5 mm erfordern das Abschleifen des Kommutators durch einen qualifizierten Motorreparaturbetrieb.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.