Eng


 Zuhause / Nachrichten / Branchennachrichten / Wie funktioniert ein Getriebemotor? Vollständiger Leitfaden
Wie funktioniert ein Getriebemotor? Vollständiger Leitfaden
 2026.04.22
 Branchennachrichten
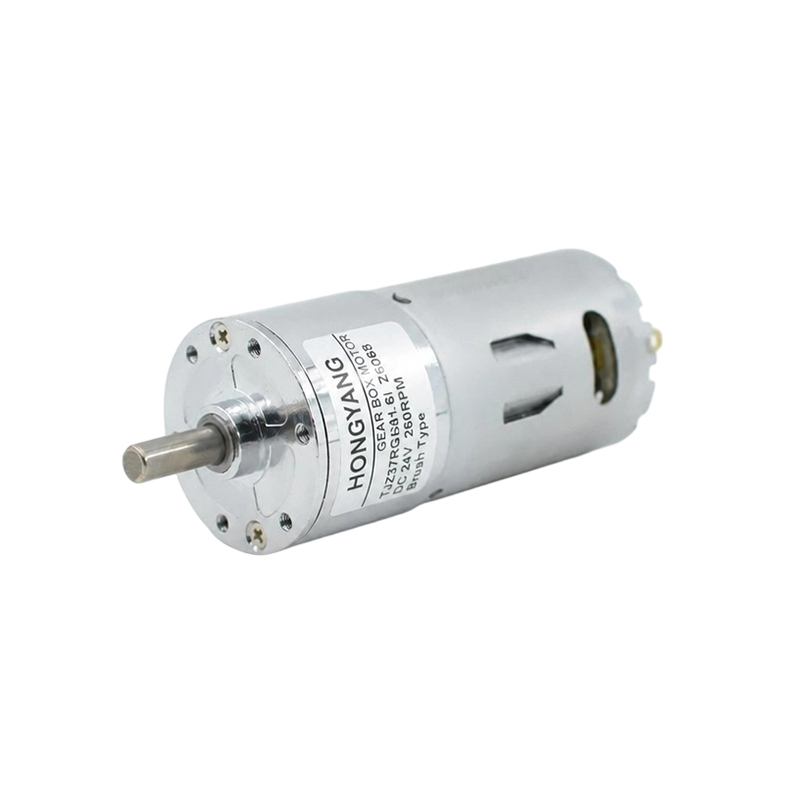
A Getriebemotor funktioniert durch die Kombination eines Elektromotors mit einem Untersetzungsgetriebe (Getriebe) zu einer einzigen integrierten Einheit. Der Motor erzeugt eine Hochgeschwindigkeitsdrehleistung, und das Getriebe verwendet eine Reihe ineinandergreifender Zahnräder Reduzieren Sie diese Geschwindigkeit und vervielfachen Sie gleichzeitig das Drehmoment proportional . Das Ergebnis ist ein kompaktes Antriebssystem, das eine langsame, kraftvolle Rotation liefert – genau das, was die meisten mechanischen Anwendungen erfordern.
Beispielsweise erzeugt ein Motor, der sich mit 1.400 U/min dreht, gepaart mit einem 70:1-Getriebe eine Abtriebswellendrehzahl von nur 20 U/min – aber mit Drehmoment bis zu 70-mal größer als der Motor allein liefern könnte (abzüglich Effizienzverluste). Dieses Prinzip gilt unabhängig davon, ob Sie einen großen Industriegetriebemotor verwenden, der ein Förderband oder ein Förderband antreibt kleiner Getriebemotor Drehen des Mechanismus in einem automatischen Vorhangöffner.
Das Kernarbeitsprinzip: Geschwindigkeitsreduzierung und Drehmomentvervielfachung
Die grundlegende Physik hinter jedem Getriebemotor ist das Übersetzungsverhältnis. Wenn ein kleines Antriebsrad (Ritzel) mit einem größeren Abtriebsrad kämmt, dreht sich das Abtriebsrad langsamer, übt aber eine größere Rotationskraft aus. Die Beziehung ist direkt und vorhersehbar:
- Ausgangsgeschwindigkeit = Eingangsgeschwindigkeit ÷ Übersetzungsverhältnis
- Ausgangsdrehmoment = Eingangsdrehmoment × Übersetzungsverhältnis × Wirkungsgrad
Der typische Wirkungsgrad eines Getriebemotors reicht von 85 % bis 98 % je nach Getriebetyp mit Schrägverzahnung am oberen Ende und Schneckengetriebe am unteren Ende. Dieser Effizienzverlust ist der einzige „Kosten“ der Drehmomentvervielfachung – der Rest der Energie wird in nutzbare mechanische Arbeit umgewandelt.
Bei einem mehrstufigen Getriebe vervielfacht jede Gangstufe die Übersetzung. Zwei Stufen von jeweils 7:1 ergeben ein kombiniertes Verhältnis von 49:1. Drei Stufen können in einem kompakten Gehäuse Übersetzungsverhältnisse von mehr als 1.000:1 erreichen – so kann ein kleiner faustgroßer Getriebemotor eine sehr schwere Last mit einer fast unmerklich langsamen, kontrollierten Geschwindigkeit bewegen.
Schlüsselkomponenten in einem Getriebemotor
Wenn Sie wissen, was sich in einem Getriebemotor befindet, können Sie Probleme diagnostizieren, die richtige Einheit auswählen und den Wartungsbedarf vorhersagen. Jeder Getriebemotor enthält die gleichen Kernsubsysteme, unabhängig von Größe oder Typ.
- Elektromotor: Die Antriebsmaschine – wandelt elektrische Energie in Rotationsenergie um. Je nach Anwendung kann es sich um Wechselstrom (Induktion), Gleichstrom (mit oder ohne Bürste) oder Schrittmotor/Servo handeln. Die Motorwelle ist direkt mit der ersten Stufe des Getriebes verbunden.
- Eingangswelle und Ritzel: Die Hochgeschwindigkeitswelle erstreckt sich vom Motor bis zum Getriebe. Das auf dieser Welle montierte Ritzel (kleines Zahnrad) leitet den Geschwindigkeitsreduzierungsvorgang ein.
- Getriebe: Eine oder mehrere Stufen ineinandergreifender Zahnräder, die so angeordnet sind, dass sie die Geschwindigkeit schrittweise verringern und das Drehmoment erhöhen. Jede Stufe verfügt über ein Antriebsrad und ein Abtriebsrad.
- Abtriebswelle: Die letzte, langsam laufende Welle, die Kraft an die angetriebene Last liefert. Abhängig von der Montagekonfiguration kann es massiv, hohl oder geflanscht sein.
- Getriebegehäuse: Umschließt und richtet alle Getriebekomponenten aus; typischerweise Gusseisen, Aluminiumlegierung oder technischer Kunststoff. Dient bei geschmierten Ausführungen auch als Ölreservoir.
- Lager und Dichtungen: Stützen Sie Wellenlasten und verhindern Sie Schmiermittelaustritt. Die Lagerauswahl hat direkten Einfluss auf Tragfähigkeit und Lebensdauer.
- Schmiersystem: Tauchschmierung (Ölbad) bei größeren Einheiten; Fettgefüllte, abgedichtete Lager in kleinen Getriebemotoren und wartungsfreie Ausführungen.
Arten von Getriebemotoren und wie jeder anders funktioniert
Der verwendete Getriebetyp bestimmt den Wirkungsgrad, den Geräuschpegel, den Übersetzungsbereich und die physische Ausrichtung des Getriebemotors. Die Auswahl des falschen Typs ist einer der häufigsten Fehler in der Anwendungstechnik.
Stirnradgetriebemotor
Verwendet gerade Zahnräder mit Zähnen parallel zur Wellenachse. Einfach, kostengünstig und hocheffizient ( 95–98 % pro Stufe ), erzeugt aber aufgrund des abrupten Zahneingriffs mehr Lärm. Häufig in Druckern, Kleingeräten und Industrieantrieben mit niedriger Geschwindigkeit. Die am weitesten verbreitete Konfiguration bei kleinen Getriebemotoren für kostensensible Anwendungen.
Schrägverzahnungsmotor
Verwendet abgewinkelte Zahnradzähne, die allmählich über die Zahnfläche greifen und einen sanfteren und leiseren Betrieb als Stirnräder ermöglichen. Effizienz erreicht 96–98 % und sie bewältigen höhere Drehmomentbelastungen mit weniger Vibrationen. Weit verbreitet in Förderbandantrieben, Mischern und Verpackungsmaschinen. Die abgewinkelten Zähne erzeugen axiale Schubkräfte, die von Axiallagern aufgenommen werden müssen.
Schneckengetriebemotor
Verwendet eine Spiralschraube (Schnecke), die im 90°-Winkel mit einem Schneckenrad kämmt. Erreicht typischerweise sehr hohe Übersetzungsverhältnisse 5:1 bis 100:1 in einer Stufe — in einem äußerst kompakten Gehäuse. Der wichtigste Kompromiss ist die Effizienz: Schneckengetriebemotoren arbeiten typischerweise mit 50–90 % Wirkungsgrad , wobei höhere Übersetzungsverhältnisse aufgrund des gleitenden Zahnkontakts weniger effizient sind. Viele Schneckengetriebekonfigurationen sind selbsthemmend – die Last kann den Motor nicht zurücktreiben – und eignen sich daher ideal für Hebe-, Toröffner- und Positionierungsanwendungen.
Planetengetriebemotor
Verwendet ein zentrales Sonnenrad, mehrere darum kreisende Planetenräder und einen äußeren Zahnkranz. Die Last wird gleichzeitig auf mehrere Zahnradzähne verteilt, was zu sehr hohe Drehmomentdichte — Ein Planetengetriebemotor kann das drei- bis fünffache Drehmoment eines ähnlich großen Stirnradgetriebes liefern. Die Effizienz ist hoch 95–97 % pro Stufe . Kompakt, koaxial (Eingang und Ausgang teilen sich die gleiche Achse) und hervorragend für Robotik, Elektrowerkzeuge und Elektrofahrzeuge geeignet. Auch die vorherrschende Konfiguration bei kleinen Getriebemotoren, die in der Präzisionsautomatisierung eingesetzt werden.
Kegelradgetriebemotor
Verwendet konische Zahnräder, um die Kraft in einem Winkel zu übertragen – am häufigsten 90°, aber auch andere Winkel sind möglich. Wird verwendet, wenn die Antriebs- und Lastwellen senkrecht sein müssen und der Platz eine rechtwinklige Konfiguration zulässt. Häufig in Mischern, Förderbändern zur Richtungsänderung und landwirtschaftlichen Geräten.
Getriebemotortypen im Überblick: Vergleichstabelle
| Typ | Effizienz | Verhältnisbereich | Geräuschpegel | Drehmomentdichte | Typische Verwendung |
|---|---|---|---|---|---|
| Sporn | 95–98 % | 3:1 – 10:1 pro Etappe | Mäßig–Hoch | Niedrig–Mittel | Drucker, Haushaltsgeräte, Spielzeug |
| Spiralförmig | 96–98 % | 3:1 – 10:1 pro Etappe | Niedrig | Mäßig–Hoch | Förderer, Verpackung |
| Wurm | 50–90 % | 5:1 – 100:1 pro Stufe | Niedrig | Mäßig | Tore, Aufzüge, Mischer |
| Planetarisch | 95–97 % | 3:1 – 10:1 pro Etappe | Niedrig | Sehr hoch | Robotik, Elektrofahrzeuge, Automatisierung |
| Abschrägung | 93–97 % | 1:1 – 6:1 | Mäßig | Mäßig | Winkelantriebe, Mischer |
Wie sich ein kleiner Getriebemotor von Industrieanlagen unterscheidet
Ein kleiner Getriebemotor funktioniert nach genau den gleichen physikalischen Prinzipien wie seine industriellen Gegenstücke, ist jedoch auf Kompaktheit, niedrige Spannung und niedrige bis mäßige Drehmomentabgabe ausgelegt. Die meisten kleinen Getriebemotoren sind für den Weiterbetrieb ausgelegt 3V bis 24V DC , erzeugen Abtriebsgeschwindigkeiten aus 1 U/min bis 1.000 U/min und liefern Drehmomente von wenigen Grammzentimetern bis hin zu mehreren Newtonmetern.
Die gebräuchlichste Konfiguration kleiner Getriebemotoren ist ein Gleichstrom-Bürstenmotor in Kombination mit einem Stirnrad- oder Planetengetriebe aus Kunststoff oder Metall, das aufgrund seines Formfaktors oft als N20-, N30- oder TT-Motor bezeichnet wird. Diese Einheiten finden sich in Robotik-Kits, Smart-Home-Geräten, medizinischen Instrumenten, Kamera-Schwenk-Neige-Mechanismen und automatischen Spendern.
Konstruktionsunterschiede bei kleinen Getriebemotoren
- Getriebematerialien: Kleine Getriebemotoren verwenden häufig Zahnräder aus technischem Kunststoff (POM, Nylon) anstelle von Stahl, um Gewicht, Lärm und Kosten zu reduzieren – allerdings mit niedrigeren Belastungsgrenzen, typischerweise unter 5 Nm Dauerdrehmoment
- Integrierte Encoder: Viele kleine Getriebemotoren verfügen über optische oder magnetische Encoder auf der Motorwelle zur Geschwindigkeitsrückmeldung und Positionskontrolle – unerlässlich für Robotik- und CNC-Anwendungen
- Versiegelte Konstruktion: Fettgefüllte, abgedichtete Getriebe machen eine Ölschmierung überflüssig und ermöglichen eine beliebige Einbaulage
- Stillstandsdrehmoment vs. Nenndrehmoment: Ein kleiner Getriebemotor mit einer Nennleistung von 0,5 Nm im Dauerbetrieb kann ein Stillstandsdrehmoment von 1,5 bis 2 Nm haben. Wenn Sie dieses Verhältnis kennen, wird ein Durchbrennen bei Anwendungen mit intermittierendem Betrieb verhindert
Wichtige Spezifikationen, die Sie bei der Auswahl eines Getriebemotors beachten sollten
Jedes Datenblatt eines Getriebemotors enthält eine Reihe von Leistungsparametern. Zu wissen, wie man sie liest und anwendet, ist wichtig, um den Motor an die Anwendung anzupassen, ohne zu viel zu spezifizieren (und zu viel auszugeben) oder zu wenig zu spezifizieren (und Fehler zu verursachen).
| Spezifikation | Einheit | Was es bedeutet | Praktische Implikation |
|---|---|---|---|
| Übersetzungsverhältnis | X:1 | Eingangsumdrehungen pro Ausgangsumdrehung | Bestimmt die Abtriebsgeschwindigkeit und die Drehmomentvervielfachung |
| Ausgabegeschwindigkeit | U/min | Wellengeschwindigkeit unter Nennlast | Muss den zeitlichen Anforderungen der Bewerbung entsprechen |
| Nenndrehmoment | Nm oder kg·cm | Dauerhaftes sicheres Betriebsdrehmoment | Das Lastdrehmoment muss mit Sicherheitsmarge überschritten werden |
| Stillstandsdrehmoment | Nm oder kg·cm | Maximales Drehmoment, bevor die Welle stoppt | Das Fahren in der Nähe des Strömungsabrisses führt zu einer schnellen Überhitzung des Motors |
| Leerlaufgeschwindigkeit | U/min | Drehzahl ohne Belastung der Abtriebswelle | Die tatsächliche Arbeitsgeschwindigkeit wird 10–20 % niedriger sein |
| Nennleistung | W | Kontinuierliche elektrische Eingangsleistung | Bestimmt die Anforderungen an die Stromversorgung |
| IP-Bewertung | IPxx | Staub- und Feuchtigkeitsschutzstufe | Mindestens IP54 für Außen- oder Nassumgebungen |
| Gegenreaktion | Bogenminuten oder Grad | Bewegungsverlust bei Richtungsumkehr | Entscheidend für die Präzisionspositionierung – Einheiten mit geringem Spiel kosten mehr |
Gleichstrom- oder Wechselstrom-Getriebemotoren: Welchen Motortyp Sie wählen sollten
Ebenso wichtig wie das Getriebe ist der Elektromotor im Getriebe. Der Motortyp bestimmt die Anforderungen an die Stromversorgung, die Optionen zur Geschwindigkeitsregelung und die Eignung für verschiedene Arbeitszyklen.
DC-Bürstengetriebemotoren
Der häufigste Motortyp bei kleinen Getriebemotoren. Einfache Geschwindigkeitsregelung durch Variieren der Spannung, reversibel durch Vertauschen der Polarität, kostengünstig und weit verbreitet bei 1,5 V bis 48 V Gleichstrom . Danach müssen die Bürsten regelmäßig ausgetauscht werden 500–2.000 Stunden des Betriebs. Geeignet für Robotik, Automobilzubehör, Unterhaltungselektronik und alle batteriebetriebenen Anwendungen.
Bürstenlose DC-Getriebemotoren (BLDC).
Eliminieren Sie Bürsten durch elektronische Kommutierung, was die Lebensdauer erheblich verlängert 10.000–20.000 Stunden . Effizienter als Bürstenmotoren (85–93 % Wirkungsgrad), leiser und besser für Anwendungen im Dauerbetrieb geeignet. Erfordert eine Motorsteuerung (Treiberplatine), was die Systemkosten erhöht. Häufig in medizinischen Geräten, HLK-Klappen, Drohnen und Präzisionsautomatisierung.
AC-Induktionsgetriebemotoren
Betrieb direkt über das Wechselstromnetz (110 V/220 V, 50/60 Hz). Keine Bürsten, kein Kommutator, extrem robust und ausgelegt für kontinuierlicher Industriebetrieb rund um die Uhr . Die Geschwindigkeit wird durch die Versorgungsfrequenz und die Polzahl bestimmt – ein 4-poliger Motor bei 50 Hz läuft mit etwa 1.450 U/min (synchrone Geschwindigkeit minus Schlupf). Für Geschwindigkeitsschwankungen ist ein Frequenzumrichter (VFD) erforderlich. Die Standardwahl für Förderbänder, Pumpen, Ventilatoren und Industriemaschinen.
Schrittgetriebemotoren
Ein Schrittmotor gepaart mit einem Getriebe bewegt sich normalerweise in präzisen Winkelschritten 1,8° pro Schritt (200 Schritte/Umdrehung), bevor das Getriebe die Bewegung weiter unterteilt. Bei einem 10:1-Getriebe beträgt die effektive Auflösung 0,18° pro Schritt. Für die Positionierung im offenen Regelkreis in leichten Anwendungen ist kein Rückkopplungssensor erforderlich. Häufig in 3D-Druckern, CNC-Maschinen und automatisierten Laborgeräten.
Reale Anwendungen von Getriebemotoren nach Branchen
Getriebemotoren gehören zu den am weitesten verbreiteten mechanischen Bauteilen in der modernen Industrie. Ihre Fähigkeit, ein kontrolliertes Drehmoment bei präzisen Drehzahlen zu liefern, macht sie branchenübergreifend unverzichtbar.
- Industrielle Automatisierung: Förderantriebe, Rundschalttische, Mischtanks, Extruder – typischerweise Stirnrad- oder Planetengetriebemotoren mit einer Nennleistung von 0,1–200 kW
- Robotik: Gelenkaktuatoren in Roboterarmen verwenden aufgrund ihrer hohen Drehmomentdichte und kompakten Stellfläche kleine Planetengetriebemotoren – ein einziger Gelenkmotor kann dies erreichen 50–300 Nm aus einer Einheit, die kleiner als eine Kaffeetasse ist
- Smart Home und Gebäudeautomation: Motorisierte Vorhänge, Jalousien, Türschlösser, HVAC-Klappen und Ventilantriebe verwenden kleine Getriebemotoren (normalerweise 5–24 V DC, 1–50 U/min) für eine leise und präzise Positionierung
- Medizinische Ausrüstung: Infusionspumpen, OP-Tische, Rollstuhlantriebe und Laboranalysegeräte erfordern hochpräzise, geräuscharme Getriebemotoren mit strenger EMV-Konformität
- Elektrofahrzeuge: BLDC-Planetengetriebemotoren treiben Traktions-, Servolenkungs-, Bremsassistenz- und Sitzverstellsysteme an
- Lebensmittel- und Getränkeverarbeitung: Mixerantriebe, Flaschenverschließer und Abfüllmaschinen verwenden Edelstahl-Getriebemotoren mit Schutzart IP65–IP69K für Spritzwasserbeständigkeit
- Unterhaltungselektronik: Drucker, Kameras, automatische Seifenspender und Kaffeemaschinen sind auf kompakte Stirnrad- oder Planetengetriebemotoren angewiesen 3–12 V Gleichstrom
So dimensionieren Sie einen Getriebemotor: Eine Schritt-für-Schritt-Anleitung
Die richtige Dimensionierung verhindert zwei der häufigsten Fehlerarten: thermische Überlastung (Unterdimensionierung) und unnötige Kosten (Überdimensionierung). Befolgen Sie bei der Auswahl eines Getriebemotors diese Reihenfolge:
- Ausgangsgeschwindigkeit (U/min) definieren: Ermitteln Sie die genaue erforderliche Drehzahl an der Abtriebswelle. Dies wird durch die Anwendung festgelegt – beispielsweise muss sich ein Förderband, das sich mit 0,5 m/s auf einer Rolle mit 100 mm Durchmesser bewegt, mit etwa 95 U/min drehen.
- Lastmoment (Nm) berechnen: Drehmoment = Kraft × Radius. Berücksichtigen Sie alle Reibungs-, Trägheits- und Schwerkraftlasten. Fügen Sie ein hinzu Servicefaktor von 1,25–2,0 abhängig von Stoßbelastung und Einschaltdauer.
- Erforderliches Übersetzungsverhältnis ermitteln: Verhältnis = Motorgeschwindigkeit ÷ Erforderliche Ausgangsgeschwindigkeit. Die meisten Wechselstrom-Induktionsmotoren laufen mit 1.400–1.750 U/min; die meisten kleinen Gleichstrommotoren mit 3.000–18.000 U/min.
- Getriebetyp auswählen: Schnecke für hohe Übersetzung und Selbsthemmung; Planetengetriebe für hohes Drehmoment bei kleinem Volumen; spiralförmig für reibungslosen Dauerbetrieb; Ansporn für einfache Low-Cost-Anwendungen.
- Überprüfen Sie die Wärmeleistung: Stellen Sie sicher, dass die Nennleistung und der Arbeitszyklus des Motors mit den tatsächlichen Betriebsbedingungen übereinstimmen. Ein für S1 (Dauerbetrieb) ausgelegter Motor bewältigt 100 % Laufzeit; S3 (intermittierend) wird normalerweise mit bewertet 25–40 % Pünktlichkeit .
- Umweltanforderungen prüfen: Wählen Sie IP-Schutzart, Temperaturbereich und Materialkompatibilität für die Installationsumgebung.
Häufige Ausfallarten von Getriebemotoren und wie man sie verhindert
Getriebemotoren fallen auf vorhersehbare Weise aus. Das Verständnis der Fehlermodi ermöglicht die Auswahl robusterer Einheiten, die Implementierung geeigneter Wartungspläne und die schnelle Diagnose von Problemen, wenn sie auftreten.
- Zahnverschleiß und Lochfraß: Verursacht durch Überlastung, unzureichende Schmierung oder Verschmutzung. Erzeugt zunehmenden Lärm und Spiel. Verhindert durch richtige Dimensionierung, regelmäßigen Ölwechsel (alle 2.500–5.000 Stunden in Industrieanlagen) und Abdichtung gegen Verschmutzung.
- Lagerschaden: Die häufigste Fehlerursache bei gut gewarteten Getrieben. Zu den Symptomen gehören Vibrationen, Geräusche und Wellenwackeln. Lager in kleinen Getriebemotoren halten normalerweise lange 5.000–15.000 Stunden unter Nennlast.
- Durchgebrannte Motorwicklung: Das Ergebnis ist das Laufen im Stillstand oder bei extremer Überlastung über einen längeren Zeitraum. Ein Motor erzeugt etwa das Doppelte seines Nenndrehmoments vierfache Hitze — Thermische Schäden treten schnell auf. Durch den Einsatz von Motorschutzrelais und die richtige Dimensionierung für Spitzenlasten kann dies vermieden werden.
- Dichtungsversagen und Ölleckage: Beschleunigt den Getriebe- und Lagerverschleiß erheblich. Überprüfen Sie die Wellendichtungen jährlich und ersetzen Sie sie beim ersten Anzeichen von austretendem Öl.
- Abisolieren von Kunststoffzahnrädern bei kleinen Getriebemotoren: Tritt auf, wenn Stoßbelastungen oder Stallbedingungen die Scherfestigkeit des Kunststoffs überschreiten. Verwenden Sie kleine Getriebemotoren mit Metallgetriebe in allen Anwendungen mit harten Anschlägen, Klemmgefahr oder hoher Trägheitslast.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.