Sprache


 Zuhause / Nachrichten / Branchennachrichten / Was ist ein bürstenloser Gleichstrommotor? Funktionsweise und Schlüsseltypen
Was ist ein bürstenloser Gleichstrommotor? Funktionsweise und Schlüsseltypen
 2026.03.25
 Branchennachrichten
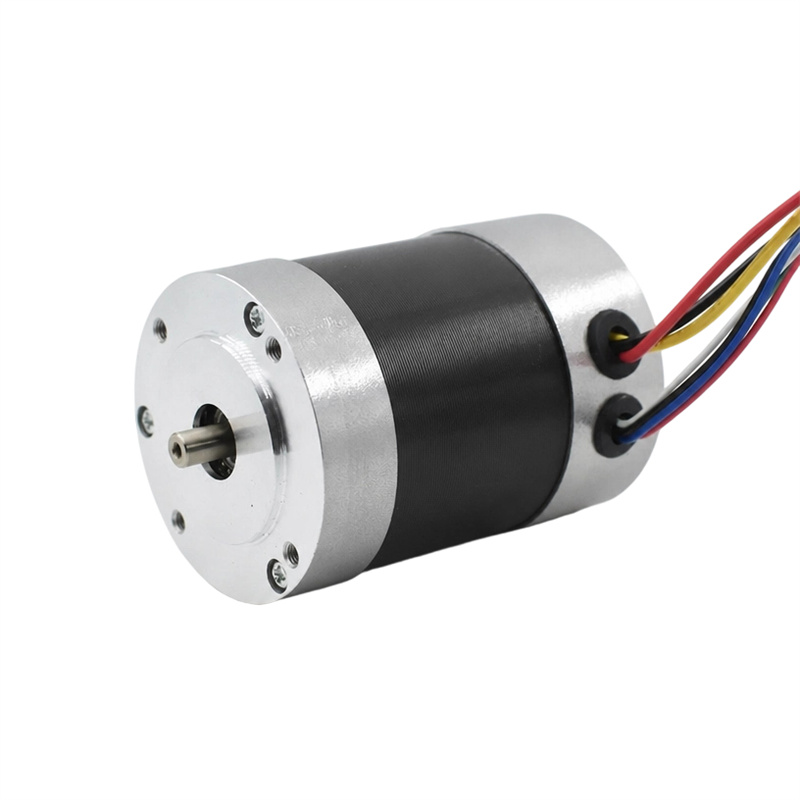
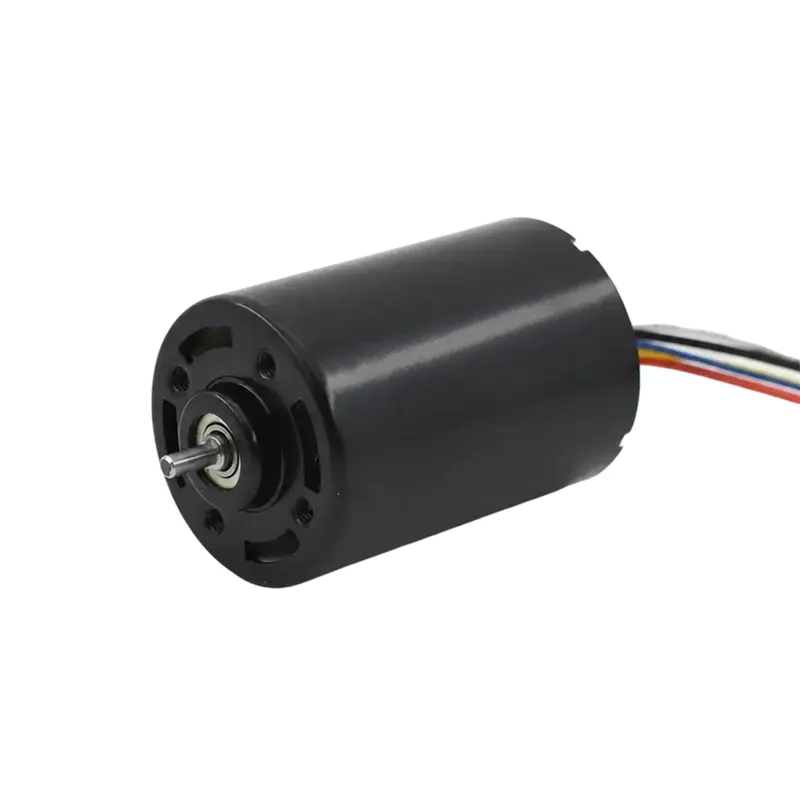
A bürstenloser Gleichstrommotor (BLDC-Motor) ist ein elektrisch kommutierter Synchronmotor mit Gleichstromantrieb, bei dem das traditionelle mechanische Bürsten-Kommutator-System durch elektronische Schaltung ersetzt wird. Das Ergebnis ist ein Motor, der kühler läuft, länger hält, leiser arbeitet und – typischerweise – eine höhere Effizienz bietet 85–93 % im Vergleich zu 75–80 % für gleichwertige bürstenbehaftete Gleichstrommotoren. Diese Vorteile haben BLDC-Motoren zur vorherrschenden Wahl in Anwendungen gemacht, die von Computer-Lüftern bis hin zu Elektrofahrzeugen und industrieller Automatisierung reichen.
So funktioniert ein bürstenloser Gleichstrommotor
Bei einem herkömmlichen Gleichstrommotor mit Bürsten gleiten Kohlebürsten physisch gegen einen rotierenden Kommutator, um die Stromrichtung in den Rotorwicklungen zu ändern und so eine kontinuierliche Rotation zu erzeugen. Dieser mechanische Kontakt erzeugt Reibung, Hitze und Verschleiß. Ein bürstenloser Gleichstrommotor eliminiert dies vollständig.
Bei einem BLDC-Motor ist die Auf dem Rotor befinden sich Permanentmagnete und die gewickelte Spulen (Statorwicklungen) sind stationär . Eine elektronische Steuerung – typischerweise mit MOSFETs oder IGBTs – versorgt die Statorspulen in einer präzisen Reihenfolge mit Strom und erzeugt so ein rotierendes Magnetfeld, dem die Permanentmagnete des Rotors folgen. Ein Hall-Effekt-Sensor oder Encoder überwacht die Rotorposition, sodass die Steuerung genau weiß, wann jede Phase umgeschaltet werden muss.
Die Kommutierungssequenz
Die meisten BLDC-Motoren verwenden eine dreiphasige Wicklung in Stern- (Y) oder Dreieckskonfiguration. Der Controller zündet zu jedem Zeitpunkt zwei der drei Phasen und durchläuft dabei sechs Schaltzustände pro elektrischer Umdrehung. Diese sechsstufige Kommutierung erzeugt das rotierende Magnetfeld. Bei sensorlosen BLDC-Antrieben ersetzt die in der stromlosen Phase erkannte Gegen-EMK (elektromotorische Kraft) Hall-Sensoren – was die Kosten senkt und den Betrieb bei extremen Temperaturen ermöglicht, bei denen Sensoren ausfallen würden.
Kernkomponenten eines bürstenlosen Gleichstrommotors
- Stator: Die stationäre äußere Baugruppe trägt laminierte Eisenkerne, die mit Kupferspulen umwickelt sind. Kernverluste und Kupferverluste bestimmen den Motorwirkungsgrad; Hochwertige Siliziumstahlbleche reduzieren Wirbelstromverluste.
- Rotor: Die rotierende innere Baugruppe ist mit Permanentmagneten aus seltenen Erden – typischerweise Neodym-Eisen-Bor (NdFeB) – ausgestattet, die eine hohe Flussdichte in einem kompakten Volumen bieten.
- Hall-Effekt-Sensoren: Drei Sensoren, die im Abstand von 120° voneinander angeordnet sind, erkennen die Magnetpolposition des Rotors und leiten Signale an den ESC/Treiber für eine präzise Kommutierungszeitsteuerung.
- Elektronischer Geschwindigkeitsregler (ESC) / Treiber: Das Gehirn des Systems. Es interpretiert Positionsrückmeldungen, steuert die Phasenumschaltung, regelt die Geschwindigkeit per PWM (Pulsweitenmodulation) und schützt vor Überstrom und Übertemperatur.
- Lager: Kugellager (am häufigsten) oder Gleitlager stützen die Rotorwelle; Die Lagerqualität wirkt sich direkt auf den Geräuschpegel und die Lebensdauer aus.
Bürstenloser Gleichstrommotor vs. bürstenbehafteter Gleichstrommotor: Ein direkter Vergleich
| Parameter | Bürstenloser Gleichstrommotor | Gebürsteter Gleichstrommotor |
|---|---|---|
| Effizienz | 85–93 % | 75–80 % |
| Lebensdauer | 10.000–30.000 Stunden | 1.000–5.000 Stunden |
| Wartung | Minimal (kein Bürstenaustausch) | Regelmäßige Inspektion/Austausch der Bürsten |
| Lärm und elektromagnetische Störungen | Niedrig (kein Bürstenbogen) | Höher (Bürstenfunken erzeugen elektromagnetische Störungen) |
| Geschwindigkeitskontrolle | Präzise, große Reichweite über ESC | Einfachere Spannungsregelung |
| Leistungsdichte | Höher (Wärme im Stator, lässt sich leicht abführen) | Niedriger (Wärmeentwicklung im rotierenden Rotor) |
| Systemkosten | Höher (erfordert Treiberelektronik) | Niedrigere Vorabkosten |
| Funken-/Explosionsgefahr | Keine (sicher für gefährliche Umgebungen) | Vorhanden (Bürstenbogenbildung) |
Arten von bürstenlosen Gleichstrommotoren nach Rotorkonfiguration
Innenrotor (Inrunner) BLDC-Motor
Bei der herkömmlichen Anordnung sitzt der Rotor im Stator. In der Regel haben Innenläufermotoren dies geringere Rotorträgheit , was eine schnellere Beschleunigung und Verzögerung ermöglicht. Sie eignen sich gut für Hochgeschwindigkeitsanwendungen wie RC-Flugzeuge, bei denen die Drehzahl überschritten werden kann 50.000 U/min . Ihr kleinerer Rotordurchmesser begrenzt jedoch die Drehmomentstütze, was zu einem geringeren Drehmoment bei gleicher Leistung führt.
Außenrotor (Outrunner) BLDC-Motor
Der Rotor umschlingt die Außenseite des Stators. Diese Geometrie vergrößert den effektiven Radius des Rotors und erzeugt deutlich mehr Drehmoment bei niedrigeren Drehzahlen ohne Getriebe. Outrunner-Motoren sind die Standardwahl für Drohnenantriebe, Plattenspieler mit Direktantrieb und E-Bike-Nabenmotoren. Ein typischer Außenläufer-Drohnenmotor mit einer Nennleistung von 1000 KV (1000 U/min/Volt) kann liefern 3- bis 5-faches Drehmoment eines vergleichbaren Innenläufers mit der gleichen Nennleistung.
Axialfluss-BLDC-Motor
Der magnetische Fluss verläuft parallel zur Motorwelle und nicht radial. Diese Architektur erzeugt einen extrem dünnen, scheibenförmigen Motor mit außergewöhnliches Leistungsgewicht — Einige Axialflusskonstruktionen erreichen die oben genannten Leistungsdichten 5 kW/kg , was sie für Elektrofahrzeuge, Flugzeuge und platzbeschränkte Industrieanlagen attraktiv macht.
Mikrobürstenloser Gleichstrommotor: Präzision im Miniaturformat
A Mikro-bürstenloser Gleichstrommotor wendet die BLDC-Technologie in sehr kleinem Maßstab an – typischerweise mit Außendurchmessern von 4 mm bis 22 mm und Ausgangsleistungen von unter 1 W bis etwa 50 W. Der Verzicht auf Bürsten ist in diesem Maßstab besonders wichtig, da miniaturisierte Bürsten extrem schnell verschleißen und eine Partikelverunreinigung erzeugen, die in medizinischen oder optischen Geräten nicht akzeptabel ist.
Wichtige Spezifikationen von Mikro-BLDC-Motoren
| Durchmesser | Typische Spannung | Leerlaufgeschwindigkeit | Kontinuierliche Leistung | Typische Anwendung |
|---|---|---|---|---|
| 4–6 mm | 3,3–5 V | 50.000–100.000 U/min | < 1 W | Mikrodrohnen, Wearables |
| 8–12 mm | 5–12 V | 20.000–60.000 U/min | 1–5 W | Medizinische Geräte, zahnärztliche Instrumente |
| 16–22 mm | 12–24 V | 10.000–30.000 U/min | 5–50 W | Robotik, Laborautomatisierung, Kamerakardanringe |
Wo bürstenlose Mikro-Gleichstrommotoren verwendet werden
- Medizinische und chirurgische Instrumente: Dentale Handstücke, Endoskope, Infusionspumpen und chirurgische Roboter erfordern Motoren, die keine Partikelkontamination erzeugen und Sterilisationszyklen aufrechterhalten – Anforderungen, die nur bürstenlose Konstruktionen zuverlässig erfüllen können.
- Miniaturdrohnen und UAVs: Mikro-BLDC-Motoren im Bereich von 8–16 mm treiben Propeller von Nanodrohnen und Indoor-UAVs an, bei denen das Gewicht in Gramm gemessen wird.
- Kamerastabilisierung (Gimbals): Sanfte, rastungsarme Mikro-BLDC-Motoren behalten die Ausrichtung der Kamera bei, ohne Vibrationen in das Filmmaterial einzubringen.
- Labor- und Analysegeräte: Zentrifugen, Mikropumpen und Spektroskopiegeräte sind auf eine präzise Drehzahlregelung und lange Wartungsintervalle angewiesen.
- Unterhaltungselektronik: Spindelmotoren für Festplattenlaufwerke, Notebook-Lüfter und elektrische Zahnbürsten nutzen alle miniaturisierte BLDC-Technologie.
Leistungsparameter des BLDC-Motors, die Sie verstehen müssen
Die Auswahl eines bürstenlosen Gleichstrommotors ohne Kenntnis seiner Kernspezifikationen führt zu Leistungseinbußen oder vorzeitigem Ausfall. Die kritischsten Parameter sind:
- KV-Wert (U/min/V): Definiert, wie viele U/min der Motor pro Volt Versorgung ohne Last erzeugt. Ein 1500-KV-Motor bei 12 V liefert unbelastet ca. 18.000 U/min. Niedrigerer KV = mehr Drehmoment; höherer KV = mehr Geschwindigkeit.
- Dauernennstrom (A): Der maximale Dauerstrom ohne Überschreitung thermischer Grenzen. Bei Überschreitung dieser Nennleistung verschlechtert sich die Wicklungsisolierung, was innerhalb von Minuten zu irreversiblen Schäden führt.
- Stillstandsdrehmoment (N·m oder mN·m): Das maximale Drehmoment, das der Motor bei Drehzahl Null erzeugt. Dies schränkt ein, welche Getriebe oder Lasten direkt angetrieben werden können.
- Gegen-EMF-Konstante (Ke): Eng verwandt mit KV; bestimmt, wie viel Spannung der Motor pro Geschwindigkeitseinheit erzeugt. Entscheidend für das Fahrerdesign und die Berechnungen des regenerativen Bremsens.
- Anzahl der Pole: Mehr Pole = gleichmäßigeres Drehmoment bei niedrigen Drehzahlen, begrenzt jedoch die maximale Drehzahl. Zweipolige Motoren können extrem hohe Drehzahlen erreichen; 14-polige Motoren sorgen für ein gleichmäßiges Drehmoment bei niedriger Drehzahl für Direktantriebsanwendungen.
- Wärmewiderstand (°C/W): Gibt an, wie schnell sich der Motor pro Watt Verlust erwärmt. Motoren mit geringem thermischen Widerstand (gute Wärmeableitung) vertragen höhere Dauerbelastungen.
So wählen Sie den richtigen bürstenlosen Gleichstrommotor aus
- Definieren Sie die Lastdrehmoment- und Drehzahlanforderung. Berechnen Sie den Betriebspunkt: Welches Drehmoment (N·m) wird bei welcher Drehzahl (U/min) benötigt? Dadurch wird der Leistungsbedarf festgelegt: P = T × ω.
- Wählen Sie Innenrotor oder Außenrotor. Hochgeschwindigkeitslasten mit niedrigem Drehmoment begünstigen Innenläufer. Direktantriebslasten mit niedriger Drehzahl und hohem Drehmoment bevorzugen Außenläufer. Wenn ein Getriebe akzeptabel ist, funktionieren beide Konfigurationen.
- Wählen Sie die Spannung basierend auf dem Systembus. Passen Sie den KV-Wert des Motors an Ihre Versorgungsspannung an, sodass der Betriebspunkt innerhalb der Effizienzkennlinie des Motors liegt. Der Betrieb eines High-KV-Motors mit Hochspannung ohne Lastbegrenzung verschwendet Energie und birgt die Gefahr einer Überdrehzahl.
- Überprüfen Sie die thermischen Grenzwerte. Bestätigen Sie, dass die Dauerstromnennleistung Ihren erforderlichen Strom am Betriebspunkt um mindestens einen Spielraum übersteigt 20–30 % .
- Wählen Sie sensorgesteuerte oder sensorlose Kommutierung. Sensormotoren (Hall-Sensoren) eignen sich hervorragend für Anwendungen mit variabler Last, die einen reibungslosen Anlauf erfordern. Sensorlose Designs sind einfacher und kostengünstiger für Anwendungen mit konstanter Drehzahl wie Lüfter und Pumpen.
- Wählen Sie einen kompatiblen Treiber/ESC. Passen Sie den Spannungsbereich, die Nennstromstärke und den Kommutierungstyp (sensorisch/sensorlos) des Treibers an den Motor an. Ein nicht übereinstimmender Treiber ist die häufigste Ursache für den Ausfall eines BLDC-Systems in Feldanwendungen.
Häufige Anwendungen bürstenloser Gleichstrommotoren nach Branchen
| Industrie | Bewerbung | Warum BLDC? |
|---|---|---|
| Automobil / Elektrofahrzeuge | Fahrmotoren, Servolenkung, HVAC-Gebläse | Hohe Effizienz, lange Lebensdauer, präzise Steuerung |
| Unterhaltungselektronik | Festplattenspindeln, Laptop-Lüfter, kabellose Elektrowerkzeuge | Geräuscharm, kompakte Größe, Zuverlässigkeit |
| HVAC / Haushaltsgeräte | Inverterkompressoren, Ventilatoren, Waschmaschinentrommeln | Variable Geschwindigkeitsregelung, Energieeinsparung bis zu 30 % |
| Industrielle Automatisierung | Servoantriebe, Fördersysteme, CNC-Spindeln | Präzise Positionierung, hohe Einschaltdauer, geringer Wartungsaufwand |
| Luft- und Raumfahrt / Drohnen | UAV-Antrieb, Aktuatoren, Reaktionsräder | Leistungsgewicht, Zuverlässigkeit in rauen Umgebungen |
| Medizinisch | Chirurgische Roboter, Infusionspumpen, Beatmungsgeräte | Keine Kontamination durch Bürstenpartikel, Sterilisationskompatibilität |
Vorteile und Einschränkungen: Eine ehrliche Einschätzung
Vorteile
- Längere Lebensdauer: Ohne verschleißende Bürsten erreichen BLDC-Motoren routinemäßig ihre Leistung 20.000–30.000 Stunden MTBF (mittlere Zeit zwischen Ausfällen) überdauert oft die Ausrüstung, in der sie installiert sind.
- Höhere Effizienz im gesamten Geschwindigkeitsbereich: Die elektronische Kommutierung wird in jedem Betriebspunkt optimiert; Bürstenmotoren verlieren bei Teillast aufgrund des festen Kontaktwiderstands der Bürsten an Effizienz.
- Besseres Wärmemanagement: Im stationären Stator wird Wärme erzeugt, die direkt an das Motorgehäuse abgeleitet werden kann – weitaus effektiver als die Kühlung eines rotierenden Rotors.
- Geringe elektromagnetische Interferenz (EMI): Kein Bürstenlichtbogen bedeutet, dass BLDC-Motoren strenge EMI-Standards (EN 55014, CISPR 11) ohne umfangreiche externe Filterung erfüllen.
- Sicher in gefährlichen Umgebungen: Da keine Lichtbögen entstehen, eignen sich BLDC-Motoren für Umgebungen mit brennbaren Gasen oder Staub, in denen Bürstenmotoren verboten wären.
Einschränkungen
- Höhere Systemkosten: Der Motor selbst kostet möglicherweise nur unwesentlich mehr als ein bürstenbehaftetes Äquivalent, aber der erforderliche Treiber/Regler fügt hinzu 30–100 % zu den Gesamtsystemkosten abhängig von der Leistungsstufe.
- Komplexere Steuerung: Die Implementierung eines sanften Anlaufs, einer Minimierung der Drehmomentwelligkeit und einer Feldschwächung für den Betrieb bei über der Nenndrehzahl liegenden Drehzahlen erfordert eine ausgefeilte Firmware – ein erheblicher technischer Aufwand.
- Abhängigkeit von Seltenerdmagneten: NdFeB-Magnete unterliegen Einschränkungen in der Lieferkette und Preisvolatilität; Sie entmagnetisieren auch oberhalb ihrer Curie-Temperatur (typischerweise). 80–120°C für Standardqualitäten).
- Rastmoment: Bei sehr niedrigen Drehzahlen führt die Wechselwirkung zwischen Statorschlitzen und Rotormagneten zu Drehmomentwelligkeiten („Cogging“), die durch Versatz oder fortschrittliche Steuerungsalgorithmen in Präzisionspositionierungsanwendungen gemildert werden müssen.
Zukünftige Trends in der Technologie bürstenloser Gleichstrommotoren
Die BLDC-Motorentechnologie entwickelt sich weiterhin rasant weiter, angetrieben durch die Elektrifizierung des Transportwesens und den Ausbau der Robotik. Zu den wichtigsten Entwicklungsrichtungen gehören:
- Integrierte Motortreibermodule: Die Kombination des Motors und seiner Treiberelektronik in einer einzigen versiegelten Einheit vereinfacht die Installation und reduziert den Verkabelungsaufwand, der bei 22-mm- und kleineren Mikro-BLDC-Motoren bereits üblich ist.
- Halbleitertreiber mit großer Bandlücke (WBG): Schaltgeräte aus Siliziumkarbid (SiC) und Galliumnitrid (GaN) ermöglichen höhere Schaltfrequenzen bei geringeren Verlusten und steigern so die Systemeffizienz 97 % in Premium-EV-Anwendungen.
- Alternativen zu Ferritmagneten: Die Forschung an BLDC-Motoren auf Ferritbasis zielt darauf ab, die Abhängigkeit von seltenen Erden zu verringern und gleichzeitig durch eine optimierte Statorgeometrie eine wettbewerbsfähige Leistung aufrechtzuerhalten.
- KI-basierte vorausschauende Wartung: Die Analyse von Strom- und Vibrationssignaturen in Echtzeit ermöglicht die frühzeitige Erkennung von Lagerverschleiß und Wicklungsverschlechterung und verlängert so die effektive Lebensdauer über die bereits beeindruckenden Basiswerte hinaus.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.