Eng


 Zuhause / Nachrichten / Branchennachrichten / Funktionsweise von bürstenbehafteten Gleichstrommotoren: Teile, Prinzipien und Verwendung
Funktionsweise von bürstenbehafteten Gleichstrommotoren: Teile, Prinzipien und Verwendung
 2026.04.01
 Branchennachrichten
A bürstenbehafteter Gleichstrommotor wandelt elektrische Energie in mechanische Rotation um, indem Gleichstrom durch eine rotierende Spule in einem Magnetfeld geleitet wird – die Wechselwirkung zwischen der elektromagnetischen Kraft und dem festen Magnetfeld erzeugt ein Drehmoment, das die Welle dreht. Die „Bürste“ in ihrem Namen bezieht sich auf die Kohlenstoff- oder Graphitkontakte, die über einen Kommutator die elektrische Verbindung zur rotierenden Spule aufrechterhalten und dabei kontinuierlich die Stromrichtung ändern, um die Rotation aufrechtzuerhalten. Bürstenbehaftete Gleichstrom-Elektromotoren gehören zu den ältesten und am weitesten verbreiteten Motortypen der Geschichte und treiben alles an, von elektrischen Zahnbürsten und Elektrowerkzeugen bis hin zu Automobilzubehör und industriellen Aktuatoren.
Kernkomponenten eines bürstenbehafteten Gleichstrom-Elektromotors
Jeder bürstenbehaftete Gleichstrommotor – unabhängig von Größe oder Anwendung – enthält die gleichen grundlegenden Teile, die zusammenarbeiten. Das Verständnis der einzelnen Komponenten verdeutlicht, warum sich der Motor unter verschiedenen Betriebsbedingungen so verhält.
Stator (Feldmagnet)
Der Stator ist das stationäre Außengehäuse des Motors. Es enthält Permanentmagnete (bei kleinen Motoren) oder gewickelte Feldspulen (bei größeren Motoren), die ein festes Magnetfeld erzeugen, durch das sich der Rotor dreht. Permanentmagnetstatoren werden in Motoren bis ca 2 kW ; Gewickelte Feldstatoren kommen in Motoren mit geringer Leistung bis hin zu Hunderten von Kilowatt vor, bei denen die Feldstärke einstellbar sein muss.
Rotor (Anker)
Der Rotor – auch Anker genannt – ist das rotierende Bauteil. Es besteht aus einem laminierten Eisenkern, der mit mehreren Spulen aus Kupferdraht umwickelt ist. Durch die Laminierung werden Wirbelstromverluste um bis zu reduziert 60–70 % im Vergleich zu einem massiven Eisenkern. Die Spulen werden in bestimmten Abständen, die durch das Wicklungsmuster bestimmt werden, mit den Kommutatorsegmenten verbunden. Wenn Strom durch die Ankerspulen fließt, werden die Spulen zu Elektromagneten, die gegen das Statorfeld reagieren und eine Rotationskraft erzeugen.
Kommutator
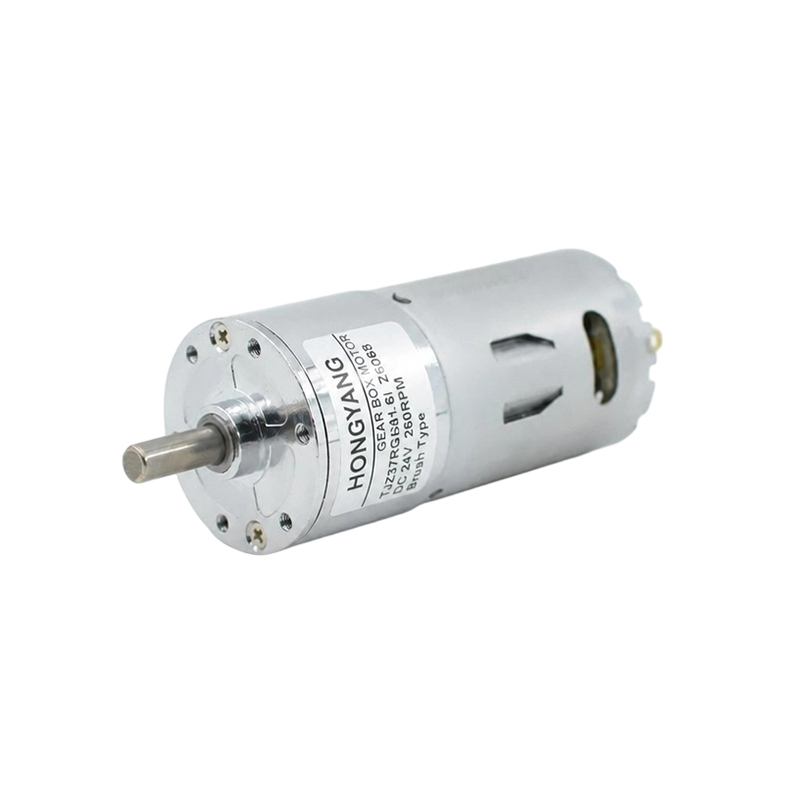
Der Kommutator ist eine zylindrische Anordnung aus Kupfersegmenten, die auf der Rotorwelle montiert und durch Glimmerstreifen voneinander isoliert sind. Jedes Segment ist mit einer bestimmten Ankerspule verbunden. Während sich der Rotor dreht, kommen verschiedene Segmente mit den Bürsten in Kontakt und kehren so automatisch die Stromrichtung durch die aktive Spule um – ein Vorgang, der als Kommutierung bezeichnet wird. Ohne Kommutierung würde der Rotor nach einer halben Umdrehung zum Stillstand kommen, da die Magnetkräfte ihre Richtung umkehren. Ein typischer Kommutator für Kleinmotoren hat 3 bis 12 Segmente ; große Industriemotoren können über 100 haben.
Pinsel
Pinsel are stationary conductive blocks — usually made from carbon, graphite, or a carbon-copper composite — that press against the commutator surface with controlled spring force (typically 15–30 kPa Anpressdruck ). Sie leiten Strom vom externen Stromkreis in den rotierenden Kommutator. Kohlenstoff ist das bevorzugte Material, da es selbstschmierend, elektrisch leitend und weich genug ist, um sich abzunutzen, bevor die Kommutatoroberfläche beschädigt wird. Die Lebensdauer der Bürste reicht von 500 Stunden bei Hochstrommotoren bis über 5.000 Stunden in leicht belasteten Anwendungen.
Lager und Endglocken
Die Rotorwelle wird an jedem Ende durch Kugel- oder Gleitlager getragen, die in Endglocken (Endkappen) untergebracht sind. Diese halten den genauen Luftspalt ein – normalerweise 0,5 mm bis 2 mm – zwischen Rotor und Stator, das für den magnetischen Wirkungsgrad entscheidend ist. Der Luftspalt muss gleichmäßig sein; Bereits eine Abweichung von 0,1 mm kann zu Vibrationen, ungleichmäßigem Drehmoment und vorzeitigem Verschleiß führen.
So funktioniert ein bürstenbehafteter Gleichstrommotor: Schritt für Schritt
Der Betriebsablauf eines bürstenbehafteten Gleichstrom-Elektromotors folgt elektromagnetischen Prinzipien, die Michael Faraday und André-Marie Ampère im frühen 19. Jahrhundert entdeckten. Hier ist genau das, was vom Einschalten bis zur gleichmäßigen Rotation passiert:
- Gleichspannung liegt an zu den Bürstenklemmen. Der Strom fließt von der positiven Bürste durch das damit in Kontakt stehende Kommutatorsegment in die Ankerspule und durch die negative Bürste wieder heraus.
- Die stromdurchflossene Spule erzeugt ein Magnetfeld nach der Rechte-Hand-Regel um sich selbst – die Spule wird zu einem Elektromagneten mit Nord- und Südpol.
- Auf die Spule wirkt die Lorentzkraft — Die Wechselwirkung zwischen dem Magnetfeld des Ankers und dem festen Feld des Stators erzeugt eine Kraft (F = BIL, wobei B die Feldstärke, I der Strom und L die Leiterlänge ist), die die Spule seitwärts drückt und ein Drehmoment erzeugt.
- Der Rotor beginnt sich zu drehen wenn die Kraft es in Richtung einer magnetischen Ausrichtung dreht. Wenn die Stromrichtung unverändert bliebe, würde die Drehung an der ausgerichteten Position stoppen.
- Der Kommutator schaltet den Strom – Sobald die Spule die Ausrichtung erreicht (den Punkt, an dem das Drehmoment Null ist), wechseln die Bürsten von einem Kommutatorsegment zum nächsten und kehren so die Stromrichtung in der Spule um. Die Pole der Spule wechseln und der Abstoßungs-Anziehungs-Zyklus beginnt von neuem.
- Die kontinuierliche Rotation wird aufrechterhalten Da der Kommutator beim Passieren der Neutralstellung den Strom in jeder Spule ständig umkehrt, wird sichergestellt, dass das Drehmoment immer in der gleichen Drehrichtung wirkt.
Mit mehreren Ankerspulen – ein typischer Motor hat 9 bis 24 Spulen – wird die Drehmomentwelligkeit minimiert und eine gleichmäßige, nahezu konstante Leistung erzeugt. Je mehr Spulen vorhanden sind, desto gleichmäßiger ist die Drehmomentkurve.
Back-EMF: Der eingebaute Geschwindigkeitsregler des Motors
Während sich der Anker im Magnetfeld dreht, fungiert er gleichzeitig als Generator – die rotierenden Spulen durchschneiden magnetische Feldlinien und erzeugen eine Spannung, die der angelegten Versorgungsspannung entgegenwirkt. Dies wird als elektromotorische Gegenkraft (Gegen-EMF) bezeichnet und ist für das Verständnis des Verhaltens von Bürsten-Gleichstrommotoren von zentraler Bedeutung.
Die maßgebliche Gleichung lautet: V = E_back I × R , wobei V die Versorgungsspannung, E_back die Gegen-EMK, I der Ankerstrom und R der Ankerwiderstand ist. Beim Start ist die Gegen-EMK Null, sodass der Strom – und damit das Drehmoment – maximal ist. Ein 12-V-Motor mit 1 Ω Ankerwiderstand zieht 12 Ampere beim Start . Mit zunehmender Geschwindigkeit steigt die Gegen-EMK und begrenzt den Strom. Bei konstanter Drehzahl ohne Last entspricht die Gegen-EMK nahezu der Versorgungsspannung und der Strom fällt gerade so weit ab, dass Reibungsverluste ausgeglichen werden.
Dieses selbstregulierende Verhalten bedeutet, dass bei steigender Last und langsamer werdendem Motor die Gegen-EMK abfällt, der Strom automatisch ansteigt und das Drehmoment zur Kompensation zunimmt – und das alles ohne externe Steuerschaltung. Dies ist einer der praktischsten Vorteile von Bürsten-Gleichstrommotoren.
Arten von bürstenbehafteten Gleichstrommotoren und ihre Unterschiede
Gleichstrommotoren mit Bürsten werden danach klassifiziert, wie ihre Feldwicklung (Statorspule) relativ zum Anker verbunden ist. Jede Konfiguration erzeugt ein deutlich anderes Drehzahl-Drehmoment-Verhältnis.
| Motortyp | Feldanschluss | Geschwindigkeitsregulierung | Anlaufdrehmoment | Typische Verwendung |
|---|---|---|---|---|
| Permanentmagnet (PMDC) | Keine Feldwicklung; feste Magnete | Gut (lineares Drehzahl-Drehmoment) | Mäßig | Spielzeug, Automobil, Kleinwerkzeuge |
| Serienwunde | Feld in Reihe mit Anker | Schlecht (Geschwindigkeit variiert stark je nach Last) | Sehr hoch | Kräne, Traktion, Starter |
| Shunt-Wunde | Feld parallel zum Anker | Hervorragend (nahezu konstante Geschwindigkeit) | Mäßig | Drehmaschinen, Pumpen, Ventilatoren |
| Zusammengesetzte Wunde | Sowohl Reihen- als auch Nebenschlusswicklungen | Gut (ausgewogene Charakteristik) | Hoch | Aufzüge, Kompressoren, Pressen |
Reihenschlussmotoren: Maximales Anlaufdrehmoment
Bei einem seriengewickelten Gleichstrommotor mit Bürsten trägt die Feldwicklung den vollen Ankerstrom. Beim Start sind Feldstärke und Ankerstrom gleichzeitig maximal und erzeugen ein Startdrehmoment 3 bis 5 Mal höher als das Nenndrehmoment. Aus diesem Grund trieben Reihenmotoren Diesellokomotiven und frühe elektrische Straßenbahnen an. Die entscheidende Gefahr: Im Leerlauf fällt der Feldstrom ab und der Motor kann auf zerstörerische Geschwindigkeiten beschleunigen – Reihenschlussmotoren müssen immer unter Last laufen.
Nebenschlussmotoren: Nahezu konstante Geschwindigkeit
Bei einem Motor mit Nebenschlusswicklung ist die Feldwicklung direkt an die Versorgungsspannung angeschlossen und zieht unabhängig von der Ankerlast konstanten Strom. Die Feldstärke bleibt nahezu konstant, so dass die Geschwindigkeit vom Leerlauf bis zur Volllast nahezu konstant bleibt – normalerweise schwankt sie weniger als 5–10 % über den gesamten Betriebsbereich. Dies macht Nebenschlussmotoren ideal für Werkzeugmaschinen, bei denen die Spindelgeschwindigkeit konstant bleiben muss.
Drehzahlregelungsmethoden für Bürsten-Gleichstrommotoren
Einer der bedeutendsten praktischen Vorteile von Gleichstrommotoren mit Bürsten ist die einfache Steuerung ihrer Drehzahl. Im Gegensatz zu Wechselstrom-Induktionsmotoren, die Antriebe mit variabler Frequenz erfordern, reagieren Bürsten-Gleichstrommotoren auf einfache Spannungs- und Strommanipulation.
Spannungsregelung (PWM)
Pulsweitenmodulation (PWM) ist die effizienteste Methode zur Geschwindigkeitsregelung. Ein PWM-Controller schaltet die Versorgungsspannung schnell ein und aus – bei Frequenzen, die typischerweise dazwischen liegen 1 kHz und 20 kHz – Variieren des Arbeitszyklus, um die an den Motor gelieferte durchschnittliche Spannung anzupassen. Bei einem Arbeitszyklus von 50 % beträgt die durchschnittliche Spannung die Hälfte der Versorgungsspannung; bei 75 %, drei Viertel. Die Induktivität des Motors glättet den gepulsten Strom in einen nahezu kontinuierlichen Fluss. PWM-Controller erreichen 90–97 % Wirkungsgrad , verglichen mit 60–80 % bei ohmschen Spannungsteilern.
Ankerwiderstandskontrolle
Durch Hinzufügen eines Widerstands in Reihe mit dem Anker wird die Spannung an ihm verringert und die Geschwindigkeit verringert. Diese Methode ist einfach und kostengünstig, verschwendet jedoch Energie in Form von Wärme über den Widerstand – der Wirkungsgrad sinkt proportional mit der Geschwindigkeitsreduzierung. Es wird hauptsächlich für kostengünstige Anwendungen im intermittierenden Betrieb eingesetzt, bei denen eine feine Drehzahlregelung nicht erforderlich ist.
Feldschwächung (über der Basisgeschwindigkeit)
Bei Wicklungsfeldmotoren führt eine Verringerung des Feldstroms zu einer Schwächung des Statormagnetfelds. Mit weniger Widerstand durch die Gegen-EMF beschleunigt der Motor über seine Nenngrundgeschwindigkeit hinaus – eine Technik, die als Feldschwächung bezeichnet wird. Geschwindigkeitssteigerungen von 2× bis 4× Grundgeschwindigkeit sind erreichbar, allerdings nimmt das Drehmoment proportional ab. Dies wird üblicherweise in Industrieantrieben verwendet, die einen großen Drehzahlbereich bei konstanter Leistungsabgabe erfordern.
H-Brücke für reversible Steuerung
Um einen bürstenbehafteten Gleichstrommotor umzukehren, muss lediglich die Stromrichtung durch den Anker umgekehrt werden. Eine H-Brückenschaltung – vier in H-Konfiguration angeordnete Schalttransistoren – erreicht dies elektronisch. In Kombination mit PWM sorgt eine H-Brücke volle Vier-Quadranten-Steuerung : Vorwärtsfahrt, Rückwärtsfahrt, regeneratives Bremsen und dynamisches Bremsen. H-Brücken-ICs wie der L298N oder DRV8833 sind Standardkomponenten in der Robotik und eingebetteten Systemen.
Leistungsmerkmale: Drehmoment, Geschwindigkeit und Effizienz
Die Drehzahl-Drehmoment-Kurve eines bürstenbehafteten Gleichstrommotors ist eine seiner wichtigsten praktischen Eigenschaften. Für einen Permanentmagnet-Gleichstrommotor ist dieser Zusammenhang linear und vorhersehbar:
- Leerlaufdrehzahl (ω₀): Maximale Drehzahl, wenn die Abtriebswelle keine Last trägt; Gegen-EMK entspricht nahezu der Versorgungsspannung; Strom ist minimal
- Stillstandsdrehmoment (T_stall): Maximales Drehmoment bei Drehzahl Null; tritt auf, wenn die Welle stationär gehalten wird; Strom gleich V/R (maximal möglich); kann sein 5–10-faches Nenn-Dauerdrehmoment
- Bemessungsbetriebspunkt: Die vom Hersteller angegebene Drehzahl und das Drehmoment, bei denen der Wirkungsgrad optimiert ist, typischerweise bei 70–80 % der Leerlaufdrehzahl
- Spitzeneffizienz: Normalerweise erreichen bürstenbehaftete Gleichstrommotoren diese Leistung 75–85 % Wirkungsgrad an ihrem Nennbetriebspunkt; Permanentmagnettypen weisen eine höhere Leistung auf
Ein konkretes Beispiel: Ein 24-V-PMDC-Motor mit einer Nennleistung von 100 W, einer Leerlaufdrehzahl von 3.000 U/min und einem Stillstandsdrehmoment von 0,5 Nm liefert Spitzenleistung bei etwa 1.500 U/min und 0,25 Nm, was einer ungefähren Leistungsaufnahme entspricht 4,2 Ampere bei 80 % Wirkungsgrad .
| Leistungsklasse | Spannungsbereich | Typische Geschwindigkeit | Höchste Effizienz | Allgemeine Anwendungen |
|---|---|---|---|---|
| <10 W (Mikro) | 1,5–9 V | 3.000–15.000 U/min | 50–65 % | Spielzeug, Hobby, kleine Fans |
| 10W–500W | 12–48 V | 1.000–6.000 U/min | 70–83 % | Elektrowerkzeuge, Robotik, Automobil |
| 500 W–10 kW | 48–300 V | 500–3.000 U/min | 80–88 % | Industriemaschinen, Gabelstapler |
| >10kW (groß) | 250–750 V | 300–1.500 U/min | 85–92 % | Walzwerke, Traktionsantriebe |
Wo heute bürstenbehaftete Gleichstrommotoren eingesetzt werden
Trotz der Konkurrenz durch bürstenlose DC- und AC-Induktionsmotoren dominieren bürstenbehaftete DC-Elektromotoren nach wie vor in Anwendungen, bei denen Einfachheit, niedrige Kosten oder ein hohes Anlaufdrehmoment ihre Wartungsnachteile überwiegen. Der weltweite Markt für bürstenbehaftete Gleichstrommotoren wurde auf ca. geschätzt 12 Milliarden US-Dollar im Jahr 2023 und übernimmt weiterhin branchenübergreifend wichtige Rollen.
Automobilanwendungen
- Anlassermotoren: Gleichstrommotoren mit Reihenwicklung und Bürsten, die ein Abschaltdrehmoment von liefern 100–300 Nm zum Anlassen von Verbrennungsmotoren
- Fensterheber, Sitzverstellung, Spiegelmotoren: Niederspannungs-PMDC-Motoren (12 V, 10–30 W)
- Scheibenwischermotoren: Nebenschlusswicklung für nahezu konstante Geschwindigkeit bei unterschiedlichen Blattlasten
- HVAC-Gebläsemotoren: typischerweise 12 V PMDC, 50–150 W, mit ohmscher Drehzahlregelung
Elektrowerkzeuge und Konsumgüter
- Akku-Bohrschrauber und -Schrauber: 12–20 V PMDC-Motoren produzieren 30–80 Nm Drehmoment am Spannfutter über Getriebeuntersetzung
- Winkelschleifer und Kreissägen: Universalmotoren (eine Art Reihenschluss-Gleichstrommotor, der auch mit Wechselstrom betrieben wird) bei 5.000–10.000 U/min
- Staubsauger: Universalmotoren mit 15.000–30.000 U/min für hohe Saugleistung bei kleinem Gehäuse
- Elektrische Zahnbürsten und Rasierer: Miniatur-PMDC-Motoren unter 1 W, betrieben bei 3–6 V
Industrie- und Robotikanwendungen
- Förder- und Stellantriebe, bei denen eine PWM-Steuerung und einfache Reversierung erforderlich sind
- Robotergelenke in Bildungs- und Einstiegsplattformen, bei denen Kosten und Kontrollierbarkeit wichtiger sind als Effizienz
- Servosysteme mit Encoder-Feedback zur präzisen Positionsregelung in CNC- und medizinischen Geräten
- Walzwerksantriebe und Kranaufzüge, bei denen Reihenschlussmotoren ein enormes Anlaufdrehmoment liefern
Bürstenbehafteter Gleichstrommotor vs. bürstenloser Gleichstrommotor: Hauptunterschiede
Der bürstenlose Gleichstrommotor (BLDC) nutzt die elektronische Kommutierung über einen Controller anstelle von physischen Bürsten und Kommutatoren. Beide Motortypen werden mit Gleichstrom betrieben und haben ähnliche elektromagnetische Prinzipien, ihre praktischen Kompromisse unterscheiden sich jedoch erheblich.
| Faktor | Gebürsteter Gleichstrommotor | Bürstenloser Gleichstrommotor |
|---|---|---|
| Kommutierung | Mechanisch (Kollektorbürsten) | Elektronisch (Controller-Sensoren) |
| Effizienz | 75–88 % | 85–95 % |
| Wartung | Regelmäßiger Bürstenwechsel erforderlich | Nahezu wartungsfrei |
| Kosten (nur Motor) | Niedrig | Hocher (30–100% more) |
| Controller erforderlich | Optional (einfach ohmsch oder PWM) | Obligatorisch (ESC- oder BLDC-Treiber) |
| Lebensdauer | 500–5.000 Stunden (bürstenbegrenzt) | 10.000–50.000 Stunden |
| Lärm und EMI | Hocher (brush arcing generates EMI) | Niedriger |
| Einfache Geschwindigkeitsregelung | Sehr einfach (Spannungsanpassung) | Komplex (erfordert Firmware/Sensoren) |
Das Fazit: Wählen Sie wann einen bürstenbehafteten Gleichstrommotor niedrige Vorabkosten, einfache Steuerung und hohes Anlaufdrehmoment sind Prioritäten. Wählen Sie BLDC, wenn die Anwendung eine lange Lebensdauer, einen hohen Wirkungsgrad oder den Betrieb in abgedichteten, funkenempfindlichen Umgebungen erfordert.
Häufige Fehlermodi und wie man die Lebensdauer von Bürsten-Gleichstrommotoren verlängert
Das Verständnis der Fehlermodi hilft Ingenieuren und Technikern, kostspielige Ausfallzeiten zu vermeiden. Der bürstenbehaftete Gleichstrommotor weist gut dokumentierte Verschleißmuster auf, die bei ordnungsgemäßer Wartung vorhersehbar und beherrschbar sind.
Bürstenverschleiß
Pinsel wear at a rate of approximately 0,01–0,05 mm pro Stunde abhängig von Stromdichte, Geschwindigkeit und Federdruck. Wenn sich die Bürsten unterhalb ihrer Mindestlänge (typischerweise 25–30 % der ursprünglichen Länge) abnutzen, sinkt der Kontaktdruck, die Lichtbogenbildung nimmt zu und die Beschädigung des Kommutators beschleunigt sich. Überprüfen Sie die Bürsten bei jedem geplanten Wartungsintervall und ersetzen Sie sie, bevor sie die Mindestlänge erreichen – der Austausch der Bürsten kostet nur einen Bruchteil des Austauschs eines beschädigten Kommutators.
Kommutator Damage
Übermäßige Lichtbogenbildung – verursacht durch abgenutzte Bürsten, Verschmutzung oder Überstrom – erodiert das Kupfer des Kommutators und führt zu Löchern in der Oberfläche. Ein beschädigter Kommutator erhöht die Vibration, führt zu ungleichmäßigem Bürstenverschleiß und verringert den Wirkungsgrad. Kleinere Lochfraßbildung kann korrigiert werden, indem der Kommutator auf einer Drehmaschine bearbeitet und die Glimmerisolierung bis auf 0,5–1,0 mm unter der Kupferoberfläche unterschnitten wird. Bei schweren Schäden ist ein Austausch des Kommutators oder eine Neuwicklung des Motors erforderlich.
Ausfall der Ankerwicklung
Überhitzung durch anhaltenden Überstrom (Betrieb über einen längeren Zeitraum über dem Nennstrom) beeinträchtigt die Wicklungsisolierung. Die Isolierung der Klasse B (Standard) entspricht 130°C maximale Wicklungstemperatur ; Klasse F bis 155 °C; Klasse H bis 180°C. Alle 10 °C über der Nenntemperatur halbiert sich die Lebensdauer der Isolierung ungefähr. Verwenden Sie Motoren mit ausreichender thermischer Nennleistung für den Arbeitszyklus und installieren Sie in kritischen Anwendungen einen thermischen Schutz (PTC-Thermistoren oder Bimetallschalter).
Praktische Tipps zur Lebensverlängerung
- Betreiben Sie einen Bürstenmotor niemals länger als ein paar Sekunden im Stillstand – der Stillstandsstrom ist vorhanden 5–10× Nennstrom und erzeugt extreme Hitze
- Halten Sie den Bürstenfederdruck innerhalb des vom Hersteller angegebenen Bereichs – zu geringer Druck führt zu Lichtbogenbildung; Zu schwer beschleunigt den mechanischen Verschleiß
- Lassen Sie den Motor in den ersten 10 bis 20 Stunden bei leichter Last eine Eingewöhnungsphase durchlaufen, damit sich die Bürsten an das Oberflächenprofil des Kommutators anpassen
- Halten Sie den Motor sauber und trocken – Kohlenstoffstaub vom Bürstenverschleiß ist leitfähig und kann Kurzschlüsse verursachen, wenn er sich im Gehäuse ansammelt
- Fügen Sie einen Überspannungsschutzkondensator hinzu (normalerweise 0,1µF Keramik ) über Bürstenanschlüsse, um durch Lichtbögen verursachte elektromagnetische Störungen in empfindlichen elektronischen Umgebungen zu unterdrücken
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.