Eng


 Zuhause / Nachrichten / Branchennachrichten / Kleiner Getriebemotor: Leitfaden zu Typen, Auswahl und Anwendungen
Kleiner Getriebemotor: Leitfaden zu Typen, Auswahl und Anwendungen
 2026.06.24
 Branchennachrichten
Was ist ein kleiner Getriebemotor?
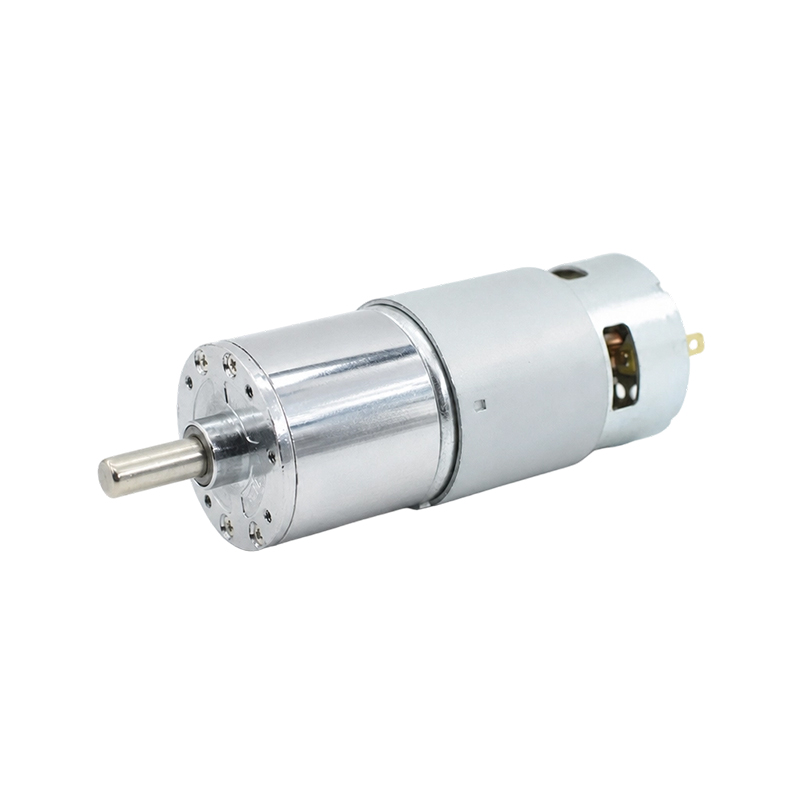
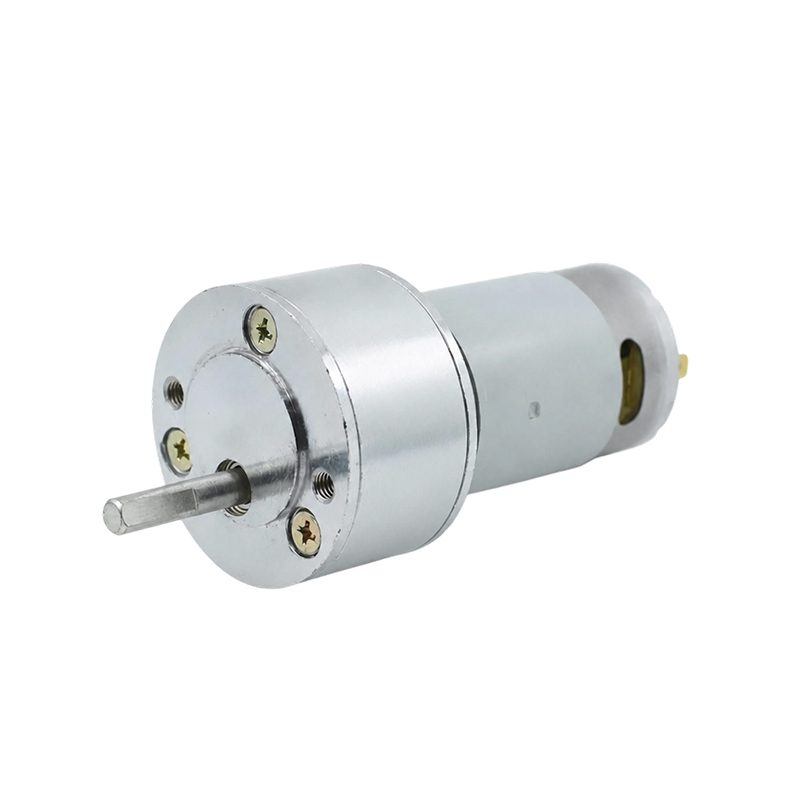
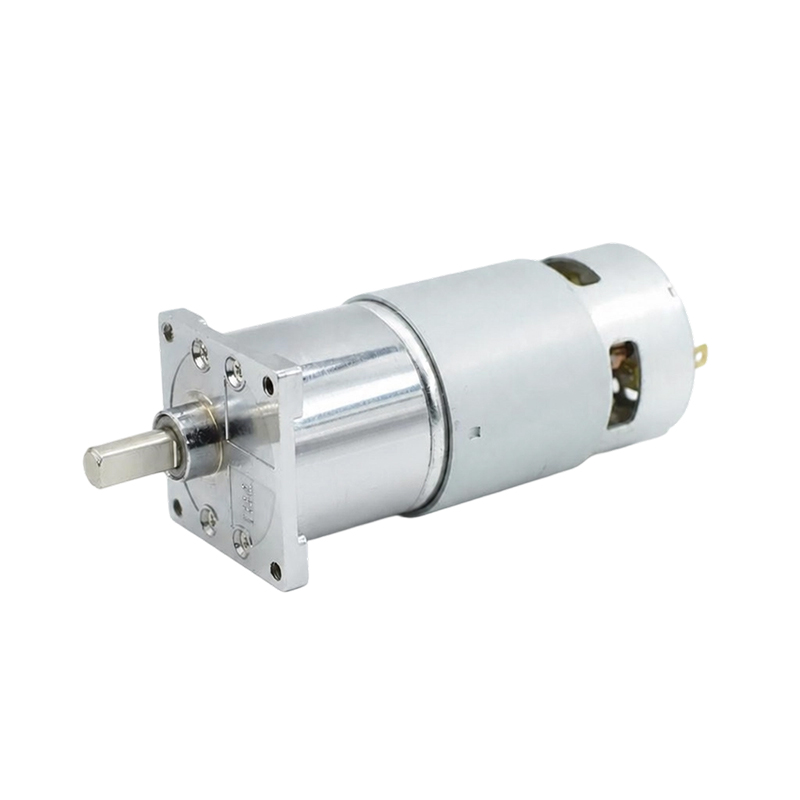
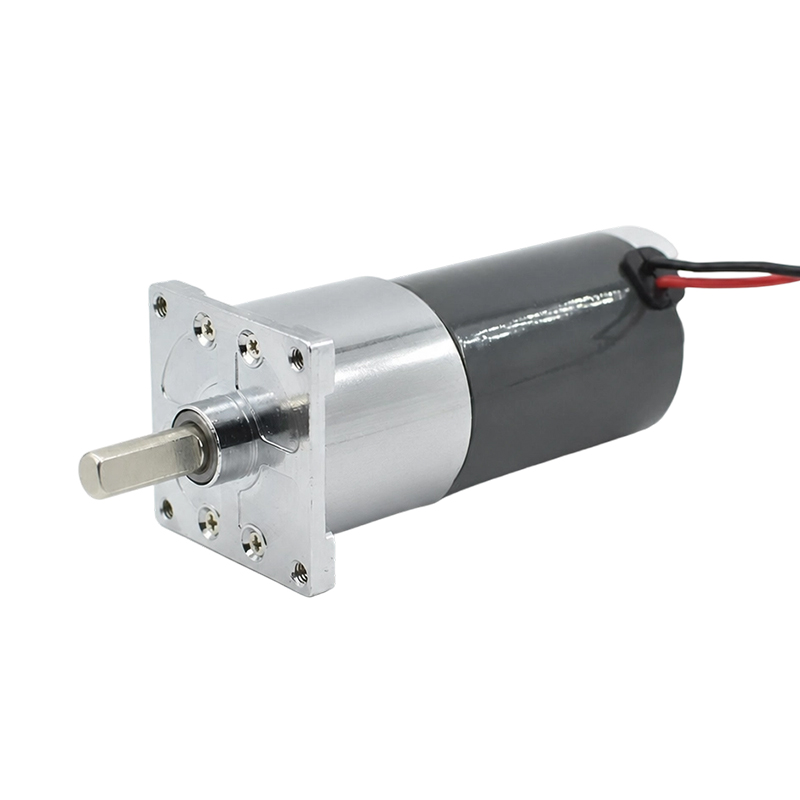
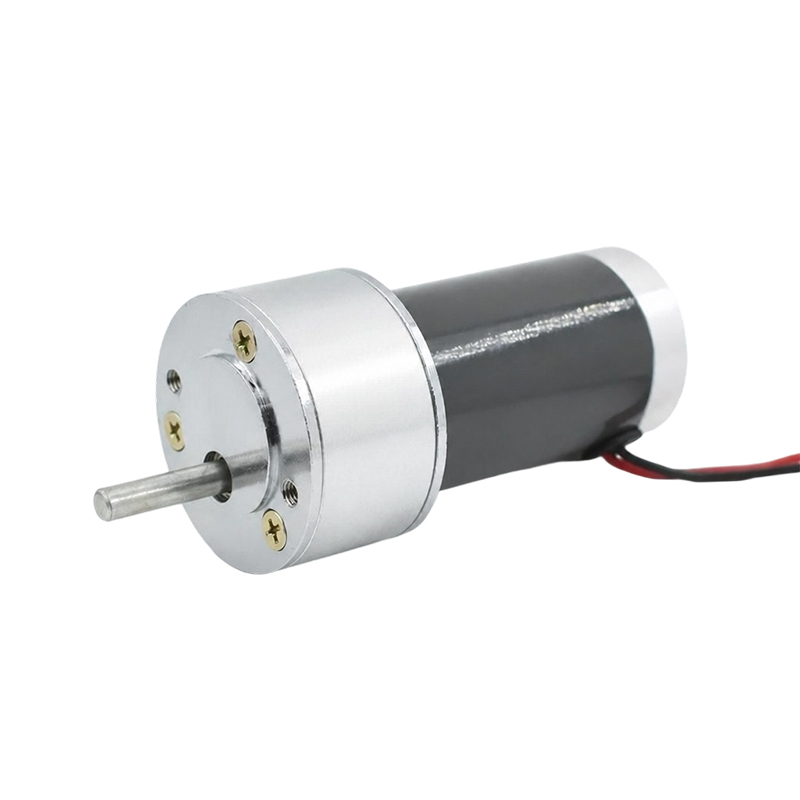
A kleiner Getriebemotor ist eine kompakte, eigenständige Einheit, die einen Elektromotor mit einem Untersetzungsgetriebe kombiniert und ein hohes Drehmoment bei niedriger Drehzahl auf minimalem Platzbedarf liefert. Im Gegensatz zur Verwendung eines Motors und eines Getriebes als separate Komponenten vereint ein kleiner Getriebemotor beide in einer einzigen Baugruppe – wodurch der Installationsraum reduziert, die Verkabelung vereinfacht und Probleme bei der Wellenausrichtung beseitigt werden. Diese Einheiten erzeugen typischerweise Ausgangsdrehmomente 0,01 Nm bis 500 Nm und arbeiten mit Ausgangsgeschwindigkeiten von 1 U/min bis 600 U/min Damit sind sie unverzichtbar in der Automatisierung, Robotik, medizinischen Geräten und Unterhaltungselektronik.
Das bestimmende Merkmal ist die Untersetzungsstufe, die das Drehmoment vervielfacht und gleichzeitig die Geschwindigkeit proportional reduziert. Ein Motor, der mit 3.000 U/min dreht, gepaart mit einem 100:1-Getriebe liefert eine Leistung von 30 U/min bei etwa dem 100-fachen Drehmoment (abzüglich Effizienzverlusten). Dieser grundlegende Kompromiss macht kleine Getriebemotoren branchenübergreifend so vielseitig.
Arten von Kleingetriebemotoren und wie sie sich unterscheiden
Nicht alle kleinen Getriebemotoren sind gleich gebaut. Der Getriebemechanismus im Inneren bestimmt Drehmomentkapazität, Rückfahrbarkeit, Geräuschpegel und Effizienz. Die Wahl des falschen Typs ist einer der häufigsten und kostspieligsten Designfehler.
Stirnradgetriebemotor
Stirnradgetriebemotoren verwenden gerade Zähne auf parallelen Wellen. Sie sind das einfachste und kostengünstigste Design und erreichen Wirkungsgrade von 95–98 % pro Stufe . Ihr Hauptnachteil ist der Lärm – das Eingreifen der Zähne erzeugt bei höheren Geschwindigkeiten ein charakteristisches Heulen. Bestens geeignet für Anwendungen mit niedriger Geschwindigkeit und mittlerem Drehmoment, wie z. B. Förderbandantriebe, Verkaufsautomaten und Spielzeugmechanismen.
Planetengetriebemotor
Planetengetriebemotoren verteilen die Last auf drei oder mehr Planetenräder, die ein zentrales Sonnenrad umgeben. Diese koaxiale Anordnung liefert hohe Drehmomentdichte – oft das 3- bis 5-fache Drehmoment eines gleichwertigen Stirnradgetriebemotors mit demselben Durchmesser – und überlegene Rundlaufgenauigkeit. Typischerweise ist die Effizienz einstufig 90–97 % . Sie sind die bevorzugte Wahl für Robotergelenke, Elektrowerkzeuge und Präzisionsaktuatoren, bei denen ein hohes Drehmoment-zu-Größen-Verhältnis entscheidend ist.
Schneckengetriebemotor
Ein Schneckengetriebemotor verwendet eine spiralförmige Schnecke, die im 90°-Winkel mit einem Schneckenrad kämmt, was sehr hohe einstufige Untersetzungsverhältnisse von ermöglicht 5:1 bis 100:1 . Der entscheidende Vorteil ist die Selbsthemmung: Bei Übersetzungsverhältnissen über etwa 20:1 kann die Abtriebswelle den Motor nicht zurücktreiben, was sie ideal für Aufzüge, Tore und Ventilantriebe macht, die ihre Position unter Last ohne Bremse halten müssen. Allerdings sinkt die Effizienz erheblich – oft sogar um 40–70 % – aufgrund des Gleitkontakts zwischen Schnecke und Rad.
Schrägverzahnungsmotor
Schrägverzahnungsmotoren verfügen über abgewinkelte Zähne, die progressiv ineinandergreifen, was zu einem sanfteren und leiseren Betrieb als Stirnradgetriebe mit einem Wirkungsgrad pro Stufe führt, der typischerweise dazwischen liegt 96–99 % . Der abgewinkelte Zahn erzeugt axiale Schubkräfte, die von geeigneten Lagern aufgenommen werden müssen. Sie werden häufig in Pumpen, Mischern und Verpackungsmaschinen eingesetzt, wo sowohl ein leiser Betrieb als auch eine hohe Effizienz erforderlich sind.
Kegelradgetriebemotor
Kegelradgetriebemotoren übertragen die Drehung zwischen sich kreuzenden Wellen, typischerweise im 90°-Winkel, mithilfe konischer Zahnradzähne. Sie werden verwendet, wenn die Abtriebswelle senkrecht zum Motor ausgerichtet sein muss – häufig bei Geräten zur Lebensmittelverarbeitung, Förderbändern mit Richtungsänderungen und landwirtschaftlichen Maschinen.
| Typ | Effizienz pro Stufe | Verhältnisbereich | Geräuschpegel | Selbsthemmend | Bester Anwendungsfall |
|---|---|---|---|---|---|
| Sporn | 95–98 % | 2:1 – 10:1 | Mäßig–Hoch | Nein | Förderbänder, Spielzeug |
| Planetarisch | 90–97 % | 3:1 – 100:1 | Niedrig–Mittel | Nein | Robotik, Aktoren |
| Wurm | 40–70 % | 5:1 – 100:1 | Niedrig | Ja (>20:1) | Aufzüge, Tore, Ventile |
| Spiralförmig | 96–99 % | 1,5:1 – 10:1 | Sehr niedrig | Nein | Pumpen, Mischer |
| Abschrägung | 93–97 % | 1:1 – 6:1 | Niedrig–Mittel | Nein | Rechtwinklige Antriebe |
Motortypen werden häufig mit kleinen Getrieben kombiniert
Ebenso wichtig wie der Getriebetyp selbst ist der Elektromotor, der das Getriebe antreibt. Der Motor bestimmt die Steuerbarkeit der Geschwindigkeit, die Anforderungen an die Stromquelle und die dynamische Reaktion.
DC-Bürstenmotor
Die wirtschaftlichste Option. Gleichstrom-Bürstengetriebemotoren werden mit Niederspannungsquellen (3 V–48 V Gleichstrom) betrieben und einfach durch Variation der Spannung gesteuert. Ein typischer 12-V-Gleichstrom-Bürstengetriebemotor im 5–50-W-Bereich kostet 3–25 $ . Der Bürstenverschleiß begrenzt die Lebensdauer auf ca 500–2.000 Stunden Sie sind für den Dauerbetrieb geeignet und eignen sich daher besser für Anwendungen im intermittierenden Betrieb wie Fensterheber, Verkaufsautomaten und Hobbyrobotik.
Bürstenloser Gleichstrommotor (BLDC)
Bürstenlose Gleichstromgetriebemotoren ersetzen die mechanische Kommutierung durch elektronisches Schalten und verlängern so die Lebensdauer 10.000–30.000 Stunden und die Effizienz um 10–20 % gegenüber gebürsteten Äquivalenten verbessert. Sie erfordern eine dedizierte Motorsteuerung (ESC oder BLDC-Treiber-IC), was die Kosten und die Komplexität erhöht, aber eine präzise Geschwindigkeitsregelung und regeneratives Bremsen bietet. Sie dominieren bei medizinischen Geräten, Drohnen und industrieller Automatisierung, wo Zuverlässigkeit nicht verhandelbar ist.
Schrittmotor mit Getriebe
Schrittgetriebemotoren ermöglichen eine Positionssteuerung mit offenem Regelkreis und einer Auflösung von bis zu 0,009°/Schritt im Mikroschrittbetrieb, ohne Encoder. Durch das Hinzufügen eines Getriebes wird das Haltemoment vervielfacht und der Schrittwinkel verringert, was sie ideal für 3D-Drucker, CNC-Achsen und Kamera-Schwenk-Neige-Köpfe macht. Typische Untersetzungsverhältnisse von 5:1 bis 20:1 werden verwendet, um Resonanzen zu vermeiden und gleichzeitig das Drehmoment zu erhöhen.
AC-Induktionsmotor mit Getriebe
Kleine AC-Getriebemotoren (normalerweise 6 W bis 750 W ) sind das Arbeitspferd industrieller Förderlinien und Verpackungsanlagen. Sie werden ohne Steuerung direkt mit Netzspannung (110 V oder 230 V AC) betrieben, sind äußerst langlebig und auf IEC-Baugrößen genormt. Die Geschwindigkeit wird durch die Netzfrequenz festgelegt, es sei denn, sie ist mit einem Frequenzumrichter (VFD) gekoppelt.
Wichtige Spezifikationen, die Sie vor dem Kauf verstehen sollten
Ein falsches Lesen eines Datenblatts ist der schnellste Weg, den falschen Getriebemotor auszuwählen. Dies sind die Spezifikationen, die am wichtigsten sind:
- Nenn-Abtriebsdrehmoment: Das kontinuierliche Drehmoment, das der Motor unbegrenzt liefern kann, ohne zu überhitzen. Konstruieren Sie immer mit einem Sicherheitsfaktor von 1,5–2× bezogen auf Ihr tatsächliches Lastdrehmoment.
- Spitzendrehmoment (Stallmoment): Das maximale Drehmoment bei Drehzahl Null – typischerweise das 3- bis 6-fache des Nenndrehmoments für Planeteneinheiten. Bei Überschreitung werden die Verzahnungen dauerhaft beschädigt.
- Leerlaufdrehzahl: Drehzahl bei Nennspannung ohne Last. Die tatsächliche Betriebsgeschwindigkeit unter Last ist je nach Getriebeeffizienz und Last um 10–20 % niedriger.
- Untersetzungsverhältnis: Das Verhältnis von Eingangsgeschwindigkeit zu Ausgangsgeschwindigkeit. Ein Übersetzungsverhältnis von 50:1 bedeutet, dass sich die Abtriebswelle alle 50 Motorumdrehungen einmal dreht.
- Spiel: Das Winkelspiel (Totzone) an der Abtriebswelle bei Lastrichtungsumkehr. Gemessen in Bogenminuten – Präzisions-Planeteneinheiten erreichen <3 Bogenminuten , während Economy-Einheiten ein Spiel von 20–60 Bogenminuten haben können.
- Radiale und axiale Tragzahlen: Kräfte, die das Abtriebswellenlager aushalten kann. Das Überschreiten der Radiallastgrenzen ist eine der Hauptursachen für vorzeitigen Lagerausfall bei unsachgemäß montierten Getriebemotoren.
- IP-Schutzart: Die Schutzart (z. B. IP54, IP67) definiert die Beständigkeit gegen Staub und Feuchtigkeit – entscheidend für Außen- oder Nassumgebungen.
- Arbeitszyklus: Dauerbetrieb (S1), Kurzzeitbetrieb (S2) oder Aussetzbetrieb (S3) beeinflusst die maximal zulässige Belastung ohne Überhitzung. Der Dauerbetrieb eines S3-Geräts ist eine häufige Ursache für Motorausfälle.
Häufige Anwendungen kleiner Getriebemotoren
In fast jedem motorisierten System, das eine kontrollierte Bewegung mit mittlerer Geschwindigkeit erfordert, sind kleine Getriebemotoren eingebaut. Ihre Vielseitigkeit ist unübertroffen:
Robotik und Automatisierung
Einsatz kollaborativer Robotergelenke (Cobot). Planeten-BLDC-Getriebemotoren mit integrierten Encodern und Übersetzungsverhältnissen von 50:1 bis 150:1 für eine präzise, wiederholbare Positionierung. Ein 6-Achsen-Cobot-Arm enthält typischerweise 6–12 einzelne Getriebemotorbaugruppen. Mobile Roboter (AGVs) verwenden Stirnrad- oder Planeten-Gleichstromgetriebemotoren Bereich 20–200 W um die Räder mit 30–120 U/min anzutreiben.
Medizinische Geräte
Infusionspumpen, chirurgische Roboter, elektrische Rollstühle und Verstellmechanismen für Krankenhausbetten sind alle auf kleine Getriebemotoren – typischerweise BLDC-Planeteneinheiten – angewiesen leiser Betrieb, lange Lebensdauer und präzise Geschwindigkeitsregelung . Die chirurgische Robotik erfordert ein Spiel von weniger als 1 Bogenminute und Ausgangsdrehmomente von 0,5 N·m bis 20 N·m in einem Paket, das oft einen Durchmesser von weniger als 40 mm hat.
Unterhaltungselektronik und Smart Home
Motorisierte Jalousien, intelligente Schlösser, Kameraaufhängungen und Roboterstaubsauger verfügen über kleine Gleichstromgetriebemotoren. Ein typischer intelligenter Jalousiemotor arbeitet mit 2–5 U/min Leistung mit einem Drehmoment von 1–3 N·m , betrieben mit einer 12-V- oder 24-V-Gleichstromversorgung. Die Anforderungen an einen geringen Geräuschpegel in diesen Umgebungen sind häufig das entscheidende Auswahlkriterium.
Industrielle Förder- und Verpackungslinien
Kompakte AC-Stirnrad- oder Schneckengetriebemotoren im Bereich von 6 W bis 370 W Antrieb von Förderbändern, Etikettiermaschinen und Abfüllstationen. Ihre standardisierten IEC-Flanschbefestigungen und Wellenabmessungen vereinfachen die Integration in modulare Maschinendesigns. Allein der weltweite Markt für Getriebemotoren für den Materialumschlag übertraf das Wachstum 8 Milliarden US-Dollar im Jahr 2024 .
Automotive-Subsysteme
Moderne Fahrzeuge enthalten 40 bis 80 kleine Gleichstrom-Getriebemotoren pro Auto, Fahrersitzversteller, Spiegelpositionierer, Fensterheber, Schiebedachmechanismen und HVAC-Dämpfer. Diese müssen strenge Automobilstandards erfüllen, einschließlich Vibrationsfestigkeit (10–2.000 Hz), Temperaturbereich (–40 °C bis 85 °C) und EMV-Konformität gemäß CISPR 25.
So wählen Sie den richtigen Kleingetriebemotor aus: Eine Schritt-für-Schritt-Anleitung
Auswahlfehler sind für die Mehrzahl der vorzeitigen Ausfälle von Getriebemotoren im Feld verantwortlich. Befolgen Sie diesen systematischen Prozess, um sie zu vermeiden:
- Definieren Sie die Lastdrehmoment- und Drehzahlanforderung. Berechnen Sie das Drehmoment, das Ihr Mechanismus tatsächlich an der Abtriebswelle benötigt, und berücksichtigen Sie dabei Reibung, Trägheit beim Beschleunigen und im schlimmsten Fall eine Überlastung. Bestimmen Sie die erforderliche Ausgangsdrehzahl anhand der Linear- oder Drehzahlanforderung Ihrer Anwendung.
- Wählen Sie den Zahnradtyp. Verwenden Sie die obige Vergleichstabelle als Ausgangspunkt. Wenn Selbsthemmung erforderlich ist → Schnecke. Wenn eine hohe Drehmomentdichte in einem kompakten Gehäuse entscheidend ist → Planetengetriebe. Wenn leiser Betrieb am wichtigsten ist → spiralförmig. Wenn die Kosten der Haupttreiber sind und der Lärm tolerierbar ist → Sporn.
- Wählen Sie die Motortechnologie aus. Bestimmen Sie, ob Sie eine einfache Ein-/Aus-Steuerung (Bürsten-Gleichstrom oder Wechselstrom), eine präzise Geschwindigkeitsrückmeldung (BLDC), eine Positionsregelung ohne Encoder (Schrittmotor) oder eine einfache netzbetriebene Steuerung (Wechselstrom-Induktion) benötigen.
- Wenden Sie einen Sicherheitsfaktor an. Multiplizieren Sie Ihr berechnetes Lastdrehmoment mit 1,5–2,0, um das minimale Nennausgangsdrehmoment zu erhalten. Für Anwendungen mit Stoßbelastungen oder häufigen Start-Stopp-Zyklen verwenden Sie das obere Ende dieses Bereichs.
- Überprüfen Sie die thermischen Grenzwerte. Bestätigen Sie die Nennleistung des Motors bei der Umgebungstemperatur Ihrer Installation. Oberhalb der Nennumgebungstemperatur des Motors (typischerweise 40 °C) kommt es zu Effizienzeinbußen und thermischer Leistungsminderung. Reduzieren Sie bei einer Umgebungstemperatur von 60 °C die Ausgangsleistung um ca 10–15 % .
- Überprüfen Sie die Belastungswerte der Welle. Stellen Sie sicher, dass Ihre Montageanordnung die radialen und axialen Wellenkräfte innerhalb der Nennwerte hält. Durch die direkte Ankopplung an eine starre Last mit Versatz können Radialkräfte entstehen 5–10× höher als die Nenngrenze des Getriebemotors.
- Bestätigen Sie Umwelt- und Regulierungsanforderungen. Passen Sie die IP-Einstufung an Ihre Umgebung an, prüfen Sie die erforderlichen Zertifizierungen (UL, CE, RoHS, REACH) und überprüfen Sie die Spannungs-/Frequenzkompatibilität.
Kleine Getriebemotorgrößenklassen und typische Leistungsbereiche
Kleine Getriebemotoren decken ein breites Spektrum physikalischer Größen ab. Wenn Sie wissen, welche Größenklasse für Ihre Anwendung geeignet ist, können Sie die Optionen schnell eingrenzen.
| Größenklasse | Außendurchmesser | Leistungsbereich | Ausgangsdrehmoment | Typische Anwendungen |
|---|---|---|---|---|
| Mikro | 6–16 mm | 0,01–1 W | 0,01–0,5 N·m | Uhren, Endoskope, Hörgeräte |
| Mini | 16–36 mm | 1–20 W | 0,5–10 N·m | Intelligente Schlösser, Kamerakardanringe, Laborinstrumente |
| Klein | 36–63 mm | 20–120 W | 10–100 N·m | Robotergelenke, AGVs, Elektrorollstühle |
| Kompakt industriell | 63–100 mm | 120–750 W | 100–500 N·m | Förderantriebe, Verpackungsmaschinen |
Best Practices für Installation, Montage und Wartung
Selbst der beste Getriebemotor fällt bei unsachgemäßer Installation oder Wartung vorzeitig aus. Diese Praktiken verlängern die Lebensdauer direkt:
Montageausrichtung
Die meisten kleinen Getriebemotoren sind für alle Montagerichtungen geeignet, schauen Sie sich aber das Datenblatt an. Schneckengetriebemotoren mit Tauchschmierung müssen wie angegeben montiert werden – eine Umkehrung kann dazu führen, dass dem Schneckennetz kein Öl mehr zur Verfügung steht und es zu schnellem Verschleiß kommt. Die horizontale Montage mit der Welle nach oben ist ein häufiger Installationsfehler bei Schneckengetrieben.
Kopplung und Lastausrichtung
Verwenden Sie nach Möglichkeit flexible statt starrer Kupplungen. Fehlausrichtung von nur 0,1 mm radialer Versatz kann die Lagerbelastung der Abtriebswelle um das Zwei- bis Dreifache erhöhen und so die Lagerlebensdauer von Zehntausenden Stunden auf nur wenige Hundert reduzieren. Klauen- oder Oldham-Kupplungen gleichen Ausrichtungsfehler aus und übertragen das Drehmoment sauber.
Schmierintervalle
Lebenslang abgedichtete Getriebemotoren erfordern unter normalen Bedingungen keine Nachschmierung. Wechseln Sie bei nachschmierbaren Einheiten das Getriebefett alle zwei Tage 5.000–10.000 Betriebsstunden oder mindestens einmal jährlich im Dauerbetrieb. Verwenden Sie die vom Hersteller angegebene Schmiermittelsorte – der Ersatz durch eine andere Viskosität ist eine der Hauptursachen für vorzeitigen Getriebe- und Lagerverschleiß.
Wärmemanagement
Sorgen Sie für eine ausreichende Luftzirkulation um das Motorgehäuse. Eine Oberflächentemperatur oben 70°C am Motorgehäuse (für Standardmotoren der Isolationsklasse B) weist auf Überlastung oder unzureichende Belüftung hin. Bei einem konstanten Betrieb über der Nenntemperatur halbiert sich die Lebensdauer der Motorwicklung bei jedem Anstieg um 10 °C über den Nennwert – ein in der Motorentechnik gut dokumentierter Zusammenhang (Arrhenius-Regel).
Markttrends und zukünftige Entwicklungen bei Kleingetriebemotoren
Der weltweite Markt für Getriebemotoren wurde auf ca. geschätzt 33 Milliarden US-Dollar im Jahr 2024 und wird voraussichtlich mit einer CAGR von wachsen 4,5–5,5 % bis 2030, angetrieben durch industrielle Automatisierung, Elektrofahrzeuge und den Ausbau der Robotik. Mehrere wichtige Entwicklungen verändern die Produktkategorie:
- Integrierte Elektronik: Motortreiber, Encoder und Kommunikationsschnittstellen (CANopen, EtherCAT, RS-485) werden zunehmend direkt in das Motorgehäuse integriert, was den Kabelbaum reduziert und eine Plug-and-Play-Installation in dezentralen Automatisierungsarchitekturen ermöglicht.
- Hocheffiziente Seltenerdmagnete: NdFeB-Magnete in BLDC-Getriebemotoren sorgen für Leistungsdichten 30–50 % höher als Ferritmagnet-Äquivalente, was kleinere, leichtere Designs bei gleicher Ausgangsleistung ermöglicht – was direkt tragbaren und batteriebetriebenen Anwendungen zugute kommt.
- Zykloid- und Harmonic-Drive-Getriebemotoren: Diese spielfreien Alternativen zu Planetengetrieben erfreuen sich zunehmender Beliebtheit in der Präzisionsrobotik und bieten Ausgangsdrehmomente von bis zu 10-fache ihrer Rahmengröße im Vergleich zu herkömmlichen Planeteneinheiten, allerdings zu höheren Kosten.
- Nachhaltigkeit und Energieeffizienz: Die Anforderungen an die Effizienzklassen IE3 und IE4 (gemäß IEC 60034-30-1) treiben die Modernisierung von AC-Getriebemotoren in ganz Europa und China voran, wobei IE4-Motoren verbrauchen 15–30 % weniger Energie als IE1-Äquivalente bei gleicher Ausgangsleistung.
- Miniaturisierung für humanoide Robotik: Das rasante Wachstum der Entwicklung humanoider Roboter steigert die Nachfrage nach ultrakompakten BLDC-Planetengetriebemotoren mit einem Durchmesser von weniger als 40 mm und einem Drehmoment von mehr als 40 mm 30 N·m – eine Kombination, die bei diesem Formfaktor bisher unerreichbar war.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.