Eng


 Zuhause / Nachrichten / Branchennachrichten / Getriebemotor vs. Schrittmotor: Unterschiede, Auswahlhilfe und Spezifikationen für kleine Getriebemotoren
Getriebemotor vs. Schrittmotor: Unterschiede, Auswahlhilfe und Spezifikationen für kleine Getriebemotoren
 2026.07.22
 Branchennachrichten
In einem Getriebemotor vs. Schrittmotor-Vergleich, die kurze Antwort lautet: Wählen Sie einen Getriebemotor, wenn Sie ein hohes, gleichmäßiges Drehmoment bei niedriger Drehzahl für eine kontinuierliche Rotation benötigen, und entscheiden Sie sich für einen Schrittmotor, wenn Sie eine präzise, wiederholbare Positionierung benötigen . Ein Getriebemotor verbindet einen Standardmotor mit einem Getriebe, das das Drehmoment mechanisch vervielfacht und die Ausgangsgeschwindigkeit reduziert, während sich ein Schrittmotor in festen, diskreten Winkelinkrementen bewegt, die direkt durch elektrische Impulse gesteuert werden – es ist kein Getriebe erforderlich, obwohl eines für zusätzliches Drehmoment dennoch hinzugefügt werden kann. A kleiner Getriebemotor wendet das gleiche Prinzip der Drehmomentvervielfachung im Miniaturmaßstab an, üblicherweise mit einem Durchmesser von 6 mm bis 42 mm, für kompakte Geräte wie Türschlösser, Kamerakardanringe und Robotik. Im Folgenden erläutern wir die tatsächliche Funktionsweise der einzelnen Motortypen, vergleichen ihre tatsächlichen Leistungseinbußen und erläutern, worauf bei der Spezifikation eines kleinen Getriebemotors zu achten ist.
Wie ein Getriebemotor funktioniert
Ein Getriebemotor ist ein Standard-Wechselstrom- oder Gleichstrommotor, kombiniert mit einem Getriebe oder Untersetzungssystem, das direkt an seiner Abtriebswelle befestigt ist. Das Getriebe fungiert als Drehmomentmultiplikator: Ein kleiner, effizienter Motor dreht sich schnell, aber schwach, und die Zahnräder tauschen diese Geschwindigkeit gegen Kraft aus, sodass sich die endgültige Abtriebswelle langsamer dreht, während sie mit deutlich mehr Drehmoment drückt oder zieht.
Dieses Design macht Getriebemotoren zur Standardwahl für Anwendungen, die eine anhaltende Rotationskraft statt präziser Haltepunkte erfordern – Förderbänder, Aufzüge, Antriebsstränge von Elektrofahrzeugen und allgemeine Industriemaschinen sind alle auf diesen Kompromiss zwischen Drehmoment und Geschwindigkeit angewiesen.
Zu den gängigen Getriebetypen, die in Getriebemotoren verwendet werden, gehören:
- Stirnradgetriebe – einfach, effizient und kostengünstig für mittlere Drehmoment- und Drehzahlanforderungen
- Stirnradgetriebe — Abgewinkelte Zähne sorgen für einen sanfteren und leiseren Betrieb bei höherer Belastung
- Planetengetriebe — Sehr kompakt mit ausgezeichneter Drehmomentdichte, häufig bei begrenztem Platzangebot
- Schneckengetriebe – liefern sehr hohe Untersetzungsverhältnisse und sind nicht rückwärtsfahrbar, was für einen natürlichen Halte- oder Bremseffekt sorgt
Wie ein Schrittmotor funktioniert
Ein Schrittmotor ist ein Motortyp, der eine volle Umdrehung in eine feste Anzahl gleicher Schritte aufteilt und dabei seine Welle in diskreten, präzisen Winkelschritten bewegt, anstatt sich kontinuierlich und gleichmäßig zu drehen. Ein standardmäßiger 1,8-Grad-Schrittmotor führt 200 Vollschritte pro Umdrehung aus , und mit Microstepping – der elektronischen Unterteilung jedes Schritts – kann diese Auflösung noch weiter verfeinert werden.
Da die Position direkt durch das Zählen elektrischer Impulse gesteuert wird, können Schrittmotoren eine genaue Positionierung in einem System mit offenem Regelkreis erreichen, was bedeutet, dass sie nicht unbedingt einen Encoder oder Rückkopplungssensor benötigen, um zu wissen, wohin die Welle zeigt. Dies ist einer der Hauptgründe, warum sie in Geräten wie 3D-Druckern, CNC-Maschinen und automatischen Spendern zum Standard gehören, wo exakte, wiederholbare Bewegungen wichtiger sind als reine Rotationskräfte.
Schrittmotoren liefern auch im Stillstand ein starkes Haltemoment und halten eine Welle unter Last in ihrer Position, ohne zu driften – nützlich für Anwendungen wie Roboterarmgelenke, die zwischen Bewegungen in Position bleiben müssen.
Getriebemotor vs. Schrittmotor: Direkter Vergleich
In der folgenden Tabelle sind die praktischen Unterschiede aufgeführt, die typischerweise darüber entscheiden, welcher Motortyp zu einem bestimmten Design passt.
| Faktor | Getriebemotor | Schrittmotor |
|---|---|---|
| Primäre Stärke | Hohes, konstantes Drehmoment | Präzise, wiederholbare Positionierung |
| Bewegungstyp | Kontinuierliche Rotation | Diskrete Schritte mit festem Winkel |
| Drehmoment über den gesamten Drehzahlbereich | Konsequent | Hoch bei niedriger Geschwindigkeit, fällt mit zunehmender Geschwindigkeit stark ab |
| Positionsrückmeldung erforderlich | Normalerweise ja, für eine präzise Steuerung | Nein – Positionierung im offenen Regelkreis durch Impulszählung |
| Effizienz bei hoher Belastung | Durch Getriebereibung um ca. 5–20 % reduziert | Kann bei starkem Druck unter 50 % fallen |
| Vorabkosten | Höher, getriebebedingt | Mäßig |
Getriebemotoren bringen auch eine mechanische Besonderheit mit sich, die Sie kennen sollten, bevor Sie eine spezifizieren: Das Zahnflankenspiel – das kleine Spiel zwischen ineinandergreifenden Zahnradzähnen – beträgt typischerweise 0,5 bis 3 Grad , was bei positionsempfindlichen Anwendungen zu einem leichten Präzisionsverlust führen kann. Das Direktantriebsdesign eines Schrittmotors vermeidet dieses Problem vollständig, was einer der Gründe dafür ist, dass er bei positionierungskritischen Geräten dominiert.
Wann Sie den jeweiligen Motortyp auswählen sollten
Bei der Abstimmung des Motors auf die Aufgabe kommt es in der Regel auf die Beantwortung einer Frage an: Muss die Anwendung etwas mit Kraft bewegen oder etwas genau platzieren?
Wählen Sie einen Getriebemotor, wenn
- Die Anwendung erfordert ein hohes Drehmoment bei niedriger, kontinuierlicher Geschwindigkeit – Förderbänder, Aufzüge und schwere Maschinen
- Die Last ist erheblich und die exakte Halteposition ist weniger wichtig als die bloße Zug- oder Druckkraft
- Der Mechanismus läuft kontinuierlich, anstatt in diskreten Schritten zu starten und zu stoppen
Wählen Sie einen Schrittmotor, wenn
- Exakte, wiederholbare Positionierung hat Priorität – 3D-Drucker, CNC-Schneidköpfe und Kamerafokusmechanismen
- Das Design profitiert von der Steuerung mit offenem Regelkreis, wodurch die zusätzlichen Kosten und die Komplexität eines Encoders vermieden werden
- Eine Welle muss unter Last eine feste Position halten, ohne zwischen den Bewegungen zu driften
Einige Konstruktionen verwenden einen Schrittmotor mit Getriebe, um das Beste aus beiden Welten zu holen: Das Getriebe vervielfacht das native Drehmoment des Schrittmotors und verfeinert gleichzeitig seine effektive Schrittauflösung, da jeder Schritt des Motors nach der Getriebeuntersetzung nun einem kleineren Winkel an der Abtriebswelle entspricht.
Was einen kleinen Getriebemotor ausmacht
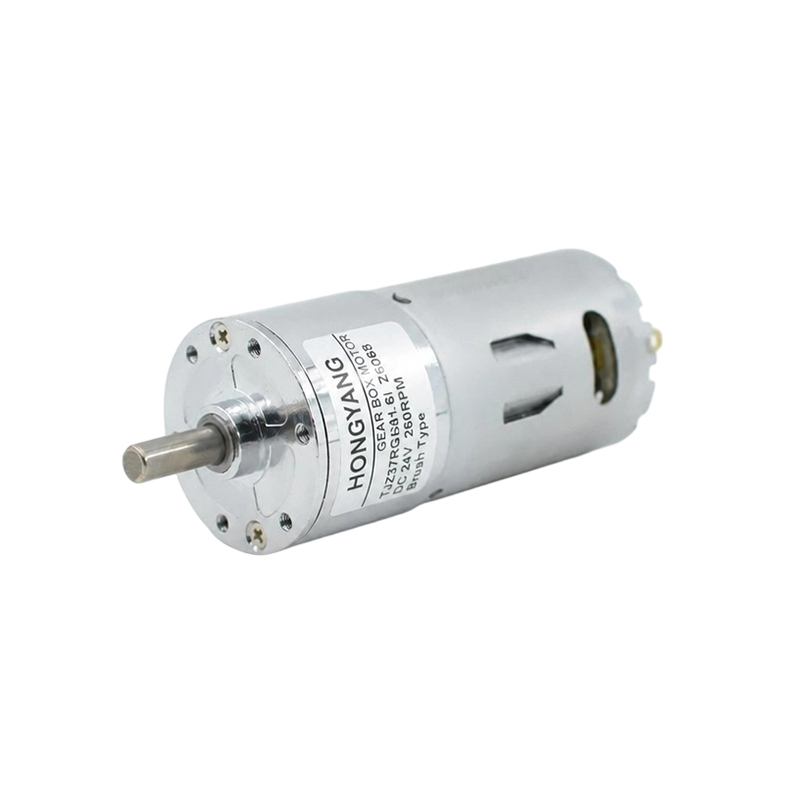
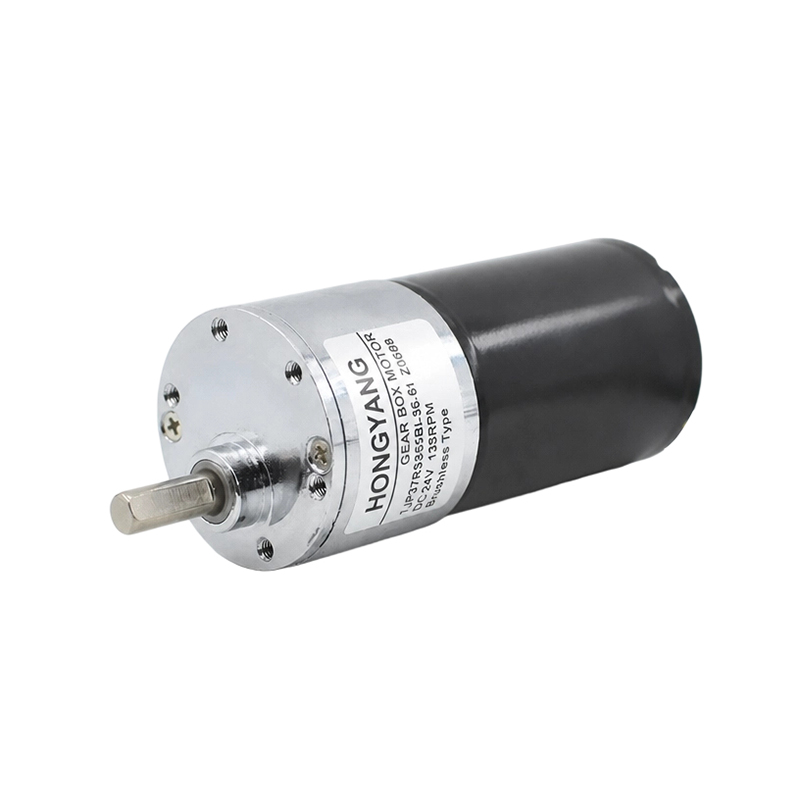
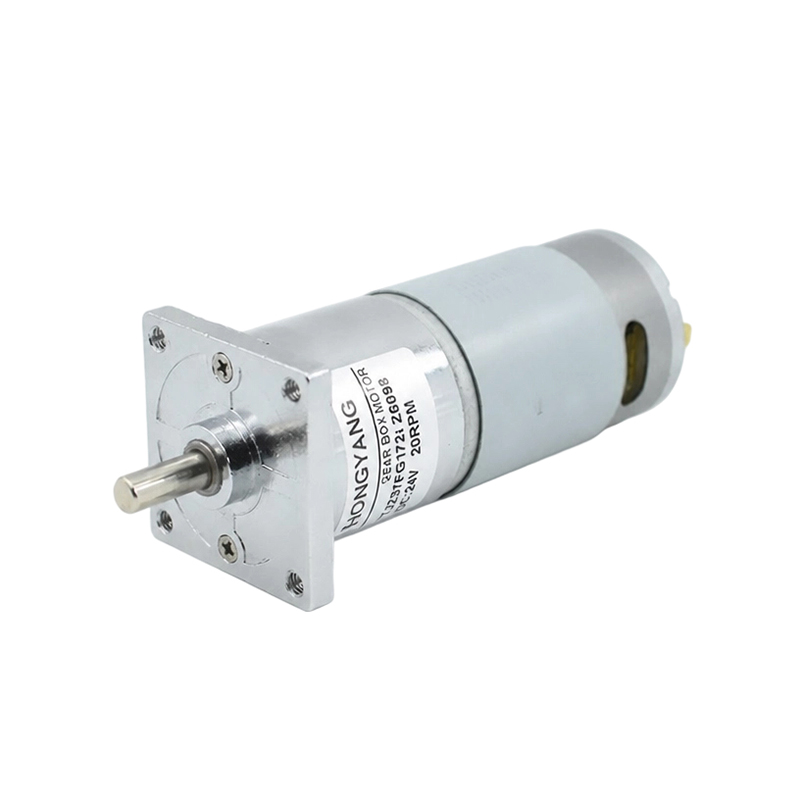
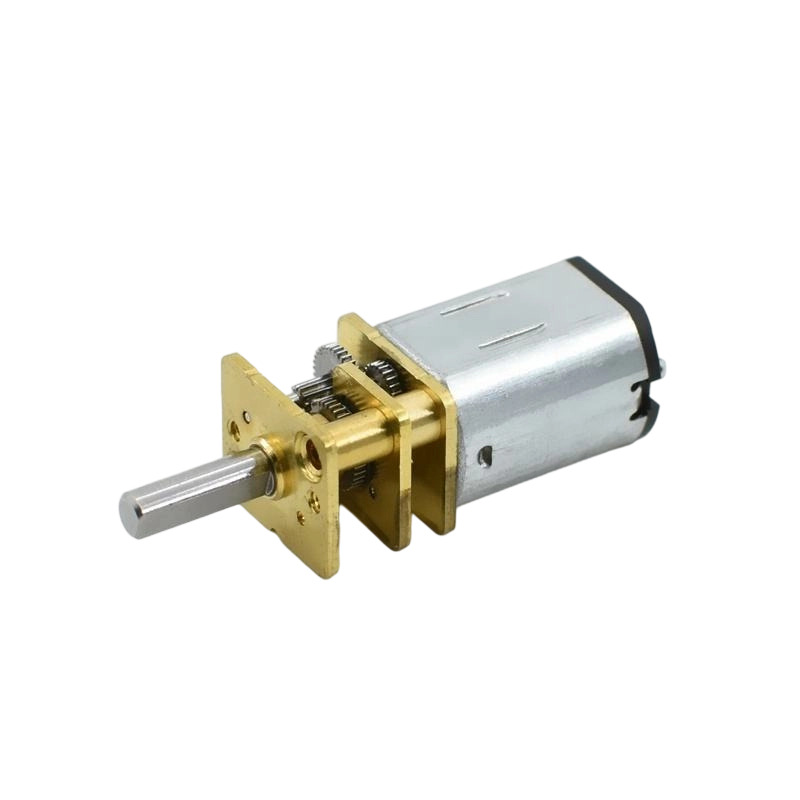
Ein kleiner Getriebemotor wendet das gleiche Motor-Getriebe-Prinzip im Miniaturmaßstab an und wurde für Anwendungen entwickelt, bei denen sowohl Drehmoment als auch Platzbedarf eine Rolle spielen. Hersteller bieten üblicherweise kleine Getriebemotoren an von etwa 6 mm bis 42 mm im Außendurchmesser , mit Nennspannungen typischerweise zwischen 2 V und 24 V DC und Ausgangsgeschwindigkeiten zwischen etwa 5 U/min und 2.000 U/min, je nach gewähltem Übersetzungsverhältnis.
Am kleinsten Ende dieses Bereichs kann ein 6-mm-Getriebemotor etwas mehr als ein Gramm wiegen – leicht genug für Miniaturroboter, Kamerakardanringe oder automatische Türschlösser – und gleichzeitig ein Drehmoment vervielfachen, das weit über das hinausgeht, was der bloße Motor alleine liefern könnte. Eine repräsentative Mikroplaneteneinheit kombiniert beispielsweise einen 8-10-mm-Motor mit einem etwa 10-mm-Getriebe, um ein Untersetzungsverhältnis von 1:171 zu erzielen, was nützlich ist, wenn eine sehr langsame Ausgabe mit hohem Drehmoment aus einem winzigen Paket benötigt wird.
Auswahl des Getriebematerials und des Übersetzungsverhältnisses für einen kleinen Getriebemotor
Sobald Sie sich für einen kleinen Getriebemotor entschieden haben, sind zwei Spezifikationsoptionen am wichtigsten: woraus die Zahnräder bestehen und wie aggressiv das Untersetzungsverhältnis ist.
- Zahnräder aus Kunststoff sind leichter, leiser und kostengünstiger – eignen sich gut für Unterhaltungselektronik, Spielzeug und leichte Mechanismen mit begrenzten Arbeitszyklen.
- Metallgetriebe Übertragen größere Kräfte und halten bei gleicher Belastung deutlich länger – üblicherweise zwei- bis dreimal so langlebig wie ein gleichwertiges Kunststoffgetriebe – was sie zur besseren Wahl für anspruchsvolle oder Dauereinsatzanwendungen macht.
- Gemischte Metall-Kunststoff-Getriebe bieten einen Mittelweg und verwenden häufig Kunststoff auf der schnell drehenden Eingangsstufe, um Geräusche zu reduzieren, während Metall auf den Ausgangsstufen mit höherem Drehmoment verbleibt.
- Höhere Übersetzungsverhältnisse tauschen die maximale Drehzahl gegen eine größere Drehmomentvervielfachung ein – ein Übersetzungsverhältnis von 1:171 erzeugt weitaus mehr Ausgangsdrehmoment als ein Übersetzungsverhältnis von 1:27 bei demselben Basismotor, dreht die Abtriebswelle jedoch viel langsamer.
Wenn Sie einen kleinen Getriebemotor für ein neues Design spezifizieren, lohnt es sich, die Ziellast, den Arbeitszyklus und die Geräuschtoleranz direkt mit dem Hersteller zu teilen – Übersetzungsverhältnis, Getriebematerial, Abtriebswellentyp und Spannung sind alle allgemein anpassbar Selbst bei diesen kleinen Durchmessern muss ein Lagerteil selten der letzte Kompromiss sein.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.