Eng


 Zuhause / Nachrichten / Branchennachrichten / Arten kleiner Gleichstrommotoren: Ein Leitfaden zur Auswahl von Mikro-Gleichstrommotoren
Arten kleiner Gleichstrommotoren: Ein Leitfaden zur Auswahl von Mikro-Gleichstrommotoren
 2026.08.05
 Branchennachrichten
Die wichtigsten Typen kleiner Gleichstrommotoren im Überblick
Kleine Gleichstrommotoren – oft genannt Mikro-Gleichstrommotoren Bei einer Größe von weniger als 37 mm Durchmesser wandeln sie elektrische Gleichstromenergie in mechanische Rotationsbewegung um. Sie treiben alles an, von medizinischen Geräten und Kamera-Autofokussystemen bis hin zu Hobby-Drohnen und Automobil-Aktuatoren. Die fünf Haupttypen, die in Kompaktanwendungen verwendet werden, sind: bürstenbehaftete Gleichstrommotoren, bürstenlose Gleichstrommotoren (BLDC), kernlose Gleichstrommotoren, Schrittmotoren und Servomotoren. Jeder arbeitet mit einem anderen internen Mechanismus und erfüllt unterschiedliche Leistungsanforderungen.
Die Wahl des falschen Typs für eine Anwendung ist einer der häufigsten und kostspieligsten Konstruktionsfehler bei der Komponentenauswahl. Das genaue Verständnis der Funktionsweise jedes Typs – und wo seine Stärken liegen – ist die praktische Grundlage für die richtige Entscheidung.
Bürstenbehaftete Gleichstrommotoren: Das Arbeitstier für kleine Bewegungen
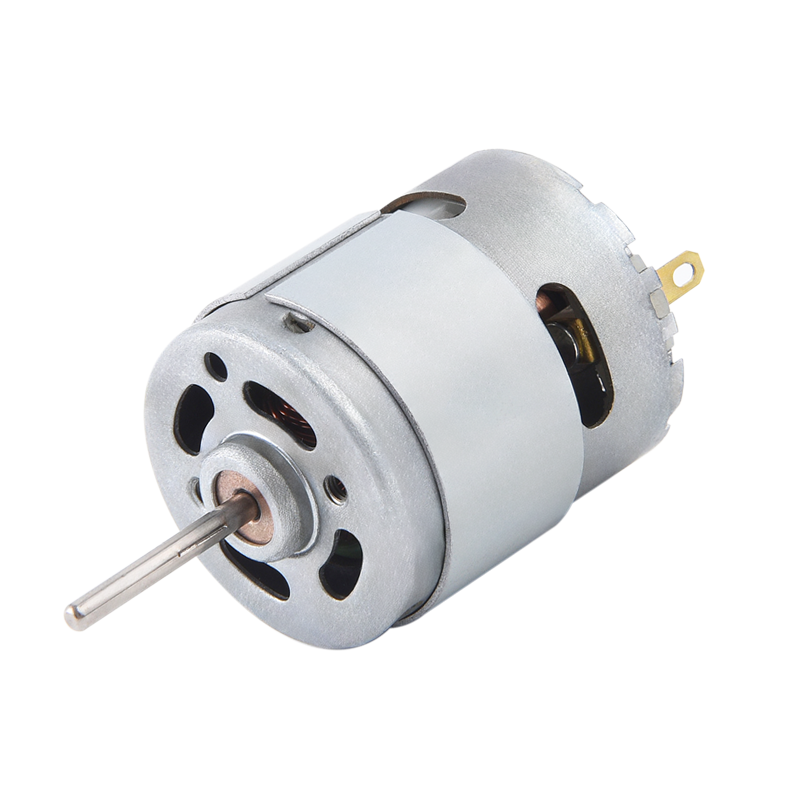
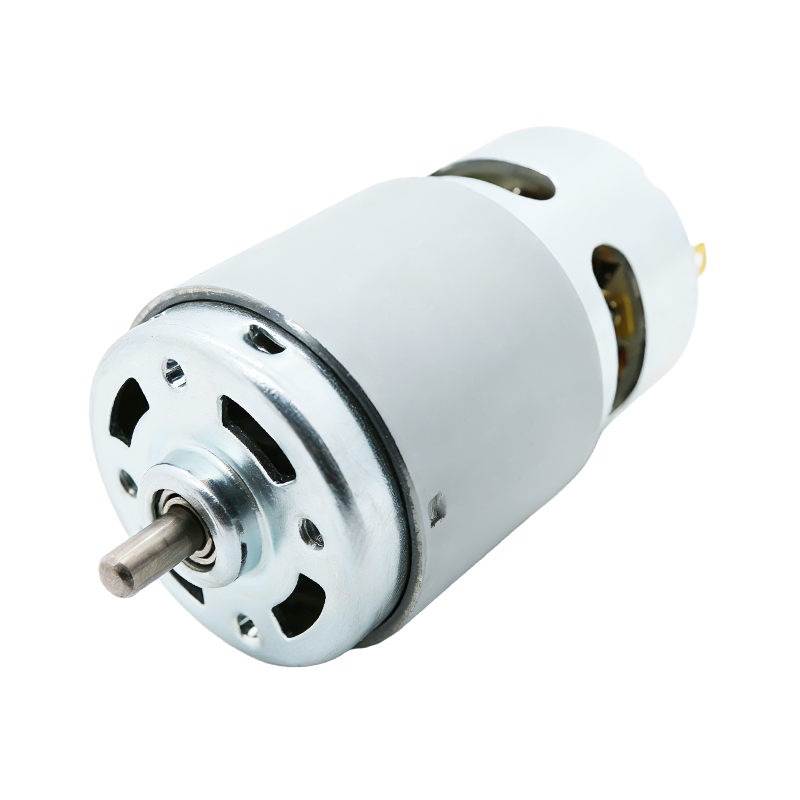
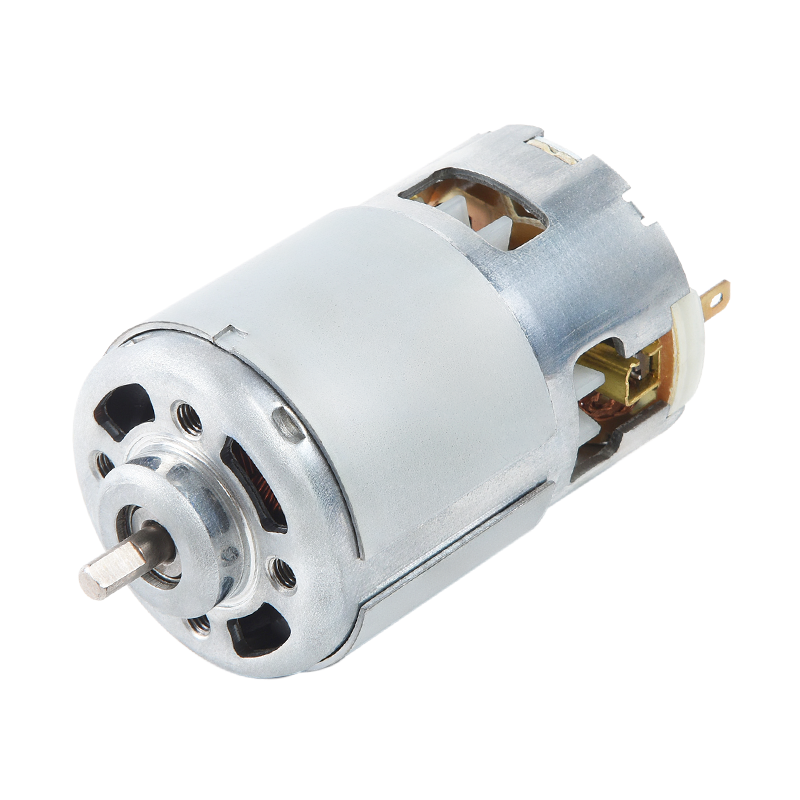
Bürstenbehaftete Gleichstrommotoren sind der weltweit am häufigsten produzierte Kleinmotortyp. Ihr Funktionsprinzip ist unkompliziert: Kohle- oder Metallbürsten halten den elektrischen Gleitkontakt mit einem rotierenden Kommutator aufrecht, der nacheinander Spulen am Rotor anregt, um die Drehung aufrechtzuerhalten. Spannung anlegen, rotieren – kein externer Controller erforderlich.
Wie sie funktionieren
Strom fließt von der Stromversorgung durch die Bürsten in die Kommutatorsegmente und versorgt bestimmte Rotorwicklungen mit Strom. Das resultierende Magnetfeld interagiert mit den den Rotor umgebenden Permanentmagneten und erzeugt ein Drehmoment. Wenn sich der Rotor dreht, schaltet der Kommutator um, welche Wicklungen mit Strom versorgt werden, und sorgt so für eine kontinuierliche Drehung. Die Geschwindigkeit ist proportional zur angelegten Spannung; Drehmoment ist proportional zum Strom.
Leistungsmerkmale
Kleine Gleichstrommotoren mit Bürsten arbeiten typischerweise dazwischen 1,5V und 24V und kann Geschwindigkeiten von einigen hundert bis mehr erreichen 20.000 U/min . Sie liefern im Verhältnis zu ihrer Größe ein hohes Anlaufdrehmoment und reagieren sofort auf Spannungsänderungen. Ein standardmäßiger bürstenbehafteter N20-Mikromotor – einer der gebräuchlichsten Formfaktoren – passt in ein Gehäuse mit den Maßen nur 12 mm × 10 mm und kann ein beachtliches Drehmoment bei 3–6 V abgeben.
Wichtige Kompromisse
Die Bürsten-Kommutator-Schnittstelle erzeugt Reibung und elektrische Lichtbögen, was bedeutet, dass Bürstenmotoren elektromagnetische Interferenzen (EMI) erzeugen und mit der Zeit verschleißen. Die typische Bürstenlebensdauer liegt zwischen 500 bis 2.000 Betriebsstunden abhängig von Belastung und Geschwindigkeit. Sie eignen sich nicht für Anwendungen, die eine lange wartungsfreie Lebensdauer oder Umgebungen mit sehr geringem elektrischem Rauschen erfordern. Aufgrund ihrer Einfachheit und geringen Kosten sind sie jedoch die erste Wahl für Spielzeug, Haushaltsgeräte, Autozubehör und kostengünstige Robotik.
Bürstenlose Gleichstrommotoren (BLDC): Höhere Leistung, längere Lebensdauer
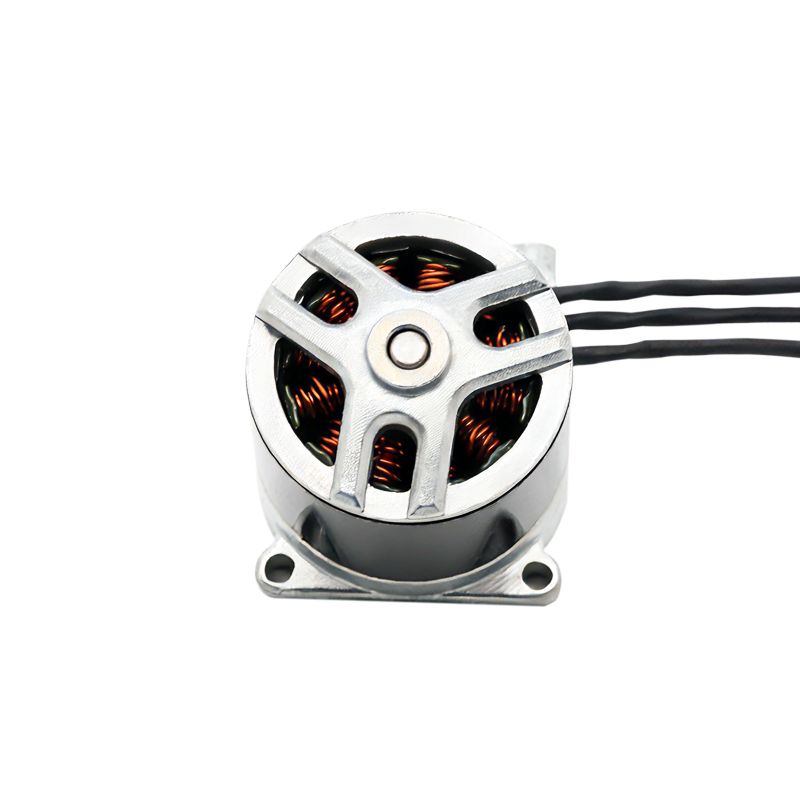
Bei bürstenlosen Gleichstrommotoren entfällt die Bürsten-Kommutator-Baugruppe vollständig. Stattdessen befinden sich die Permanentmagnete am Rotor und die Wicklungen sind fest am Stator befestigt. Ein externer elektronischer Drehzahlregler (ESC) nutzt die Rotorpositionsrückmeldung – typischerweise von Hall-Effekt-Sensoren oder Gegen-EMK-Sensoren –, um die Statorspulen zu steuern und die Rotation elektronisch aufrechtzuerhalten.
Vorteile gegenüber gebürsteten Typen
Ohne mechanische Kommutierung laufen BLDC-Motoren kühler, leiser und viel länger. Die Nennlebensdauer beträgt typischerweise 10.000–30.000 Stunden – eine Größenordnung größer als gebürstete Äquivalente. Sie sind auch deutlich effizienter: Das kann ein hochwertiger kleiner BLDC-Motor erreichen 85–95 % elektrischer Wirkungsgrad , verglichen mit 70–80 % bei Bürstenmotoren ähnlicher Größe. Dies macht sie zur bevorzugten Wahl für batteriebetriebene Anwendungen, bei denen es auf die Laufzeit ankommt.
Wo sie verwendet werden
Mikro-BLDC-Motoren dominieren beim Antrieb von Drohnen (bei denen Effizienz und Gewicht entscheidend sind), Spindeln für Festplattenlaufwerke, Kühlventilatoren in der Elektronik, Elektrorasierern und medizinischen Geräten wie chirurgischen Handstücken und tragbaren Beatmungsgeräten. Die zusätzlichen Kosten des Controllers werden durch Leistung und Langlebigkeit in praktisch jeder anspruchsvollen Anwendung ausgeglichen.
Kernlose Gleichstrommotoren: Extrem niedrige Trägheit für präzise Reaktion
Kernlose Gleichstrommotoren – auch eisenlose oder Hohlrotormotoren genannt – ersetzen den herkömmlichen Eisenkernrotor durch eine leichte zylindrische Wicklung, die sich frei in einem Permanentmagneten dreht. Das Fehlen eines Eisenkerns beseitigt den magnetischen Rasteffekt und reduziert die Rotormasse drastisch.
Was sie unterscheidet
Da der Rotor kein Eisen enthält, gibt es kein Reluktanzdrehmoment und kein Rasten – der Motor startet und stoppt in jeder Position sanft, ohne die rastenden „Stufen“, die bei Konstruktionen mit Eisenkern zu spüren sind. Rotorträgheit ist bis zu 10-mal niedriger als ein vergleichbarer Eisenkernmotor, was zu einer extrem schnellen Beschleunigung und Verzögerung führt.
Anwendungen, die dies erfordern
Kernlose Gleichstrommotoren werden überall dort eingesetzt, wo Positionsreaktionszeit und Laufruhe nicht verhandelbar sind: Kamera-Autofokus und optische Zoommechanismen, Roboterchirurgiewerkzeuge, Aktuatoren von Prothesengliedern, Stiftplotter und Laborautomatisierungsgeräte. Sie gehören zu den teureren Kleinmotortypen, aber nichts anderes erreicht ihre dynamische Leistung im kleinen Maßstab.
Schrittmotoren: Präzise Positionskontrolle ohne Rückmeldung
Schrittmotoren unterteilen normalerweise eine volle Umdrehung in eine feste Anzahl gleicher Schritte 200 Schritte pro Umdrehung (1,8° pro Schritt) für einen Standard NEMA 17 oder bis zu 400 Schritte in hochauflösenden Varianten. Jeder elektrische Impuls bewegt den Rotor genau einen Schritt; Durch das Zählen von Impulsen kann die Position ohne Encoder oder Rückkopplungssensor gesteuert werden.
Arten von Schrittmotoren
In kleinen Schrittmotoren werden drei interne Konstruktionen verwendet:
- Permanentmagnet-Schrittmotoren (PM): Einfach, kostengünstig, typischerweise 48 oder 96 Schritte pro Umdrehung. Kommt häufig in Druckern und Kleingeräten vor.
- Schrittmotoren mit variabler Reluktanz (VR): Kein Permanentmagnet; Der Rotor bewegt sich, um die Reluktanz des Magnetkreises zu minimieren. Hohe Schrittzahlen möglich, aber geringes Haltemoment.
- Hybrid-Stepper: Kombinieren Sie PM- und VR-Prinzipien für die beste Kombination aus Auflösung, Drehmoment und Schrittgenauigkeit. Der vorherrschende Typ bei CNC-Maschinen, 3D-Druckern und Präzisionslaborinstrumenten.
Wo Stepper hervorragende Leistungen erbringen und wo nicht
Schrittmotoren sind ideal, wenn Sie eine wiederholbare Positionssteuerung mit offenem Regelkreis ohne die Kosten eines Encodersystems mit geschlossenem Regelkreis benötigen. Sie halten ihre Position unter Last mit vollem Nenndrehmoment auch im Stillstand – eine Eigenschaft, die als Haltemoment bezeichnet wird und über die kontinuierliche Gleichstrommotoren nicht verfügen. Der Kompromiss: Das Drehmoment fällt oberhalb einiger hundert U/min stark ab und Fehlschritte bei Überlast bleiben ohne Rückkopplungssensor unentdeckt. Sie ziehen auch im Stillstand den vollen Nennstrom, was sie bei batteriebetriebenen Designs weniger effizient macht.
Servomotoren: Präzision im geschlossenen Regelkreis für dynamische Belastungen
Ein Servomotor ist kein grundsätzlich anderer Motortyp – es handelt sich typischerweise um einen bürstenbehafteten oder bürstenlosen Gleichstrommotor, gepaart mit einem Positionsgeber und einem Steuerkreis, der kontinuierlich die tatsächliche Position mit der Sollposition vergleicht und etwaige Fehler korrigiert. Diese Closed-Loop-Architektur macht Servosysteme bei wechselnden Lasten weitaus präziser und reaktionsfähiger als Schrittmotoren mit Open-Loop.
RC-Servos vs. Industrie-Servomotoren
Im Kleinmotorenbereich sind zwei unterschiedliche Kategorien zu unterscheiden:
- RC-/Hobby-Servos sind eigenständige Einheiten mit eingebautem Getriebe, Potentiometer-Rückmeldung und Steuerkreis. Sie akzeptieren ein Standard-PWM-Signal und drehen sich in eine Position zwischen 0° und 180° (oder kontinuierliche Drehung in modifizierten Versionen). Sie werden in der Robotik, RC-Flugzeugen und Animatronik eingesetzt.
- Industrielle Mikroservosysteme Paar hochauflösende Encoder (oft 1.000–10.000 Zählimpulse pro Umdrehung ) mit einem dedizierten Servoantrieb und Controller. Diese bieten dynamische Drehmomentsteuerung, Geschwindigkeitsprofilierung und Genauigkeit im Subgradbereich – wie sie in Präzisions-CNC-Achsen, Bestückungsmaschinen und medizinischer Robotik zu finden sind.
Wann sollte man Servo statt Stepper wählen?
Servosysteme sind die richtige Wahl, wenn die Last unvorhersehbar schwankt, wenn hohe Geschwindigkeit und hohes Drehmoment gleichzeitig benötigt werden oder wenn die Positionsgenauigkeit in Echtzeit überprüft und korrigiert werden muss. Sie sind komplexer und teurer als Schrittmotorsysteme, aber für dynamische Anwendungen mit hohem Arbeitszyklus sind sie sowohl genauer als auch energieeffizienter – ein Servomotor zieht nur Strom proportional zum Drehmomentbedarf, im Gegensatz zu einem Schrittmotor, der kontinuierlich den vollen Strom zieht.
Direkter Vergleich kleiner Gleichstrommotortypen
Die folgende Tabelle fasst die wichtigsten Betriebseigenschaften und Anwendungseignung für jeden Motortyp zusammen:
| Motortyp | Komplexität kontrollieren | Typische Effizienz | Lebensdauer | Positionskontrolle | Relative Kosten |
|---|---|---|---|---|---|
| Gebürsteter DC | Sehr niedrig | 70–80 % | 500–2.000 Std | Keine (Geschwindigkeit im offenen Regelkreis) | Am niedrigsten |
| Bürstenloser Gleichstrom | Mittel (benötigt ESC) | 85–95 % | 10.000–30.000 Std | Geschwindigkeitskontrolle | Mittel |
| Kernloser DC | Niedrig–mittel | 75–90 % | 1.000–5.000 Std | Geschwindigkeit; sanfte Reaktion | Hoch |
| Stepper | Mittel | 50–70 % | Sehr lang (keine Bürsten) | Open-Loop-Position | Niedrig–mittel |
| Servo | Hoch | 80–95 % | Lang (BLDC-basiert) | Präzision im geschlossenen Regelkreis | Hochest |
Wissenswertes über spezielle Konfigurationen kleiner Gleichstrommotoren
Über die fünf Haupttypen hinaus kommen in Mikromotoranwendungen häufig mehrere spezielle Konfigurationen vor:
Getriebemotoren
Ein Getriebemotor integriert ein Getriebe direkt in einen der oben genannten Motortypen. Untersetzungsverhältnisse ab 10:1 bis 1000:1 sind in Mikroformfaktoren üblich. Dadurch wird die Ausgangsgeschwindigkeit gegen ein proportional höheres Ausgangsdrehmoment getauscht, sodass ein kleiner Bürstenmotor, der 200 mA verbraucht, eine mechanische Last antreiben kann, die weitaus mehr Drehmoment benötigt, als der bloße Motor liefern könnte. Der N20-Getriebemotor – eine der beliebtesten Hobby- und Robotikkomponenten – ist ein bürstenbehafteter Gleichstrommotor mit integriertem Metallgetriebe in einem Paket von weniger als 25 mm Länge.
Vibrationsmotoren (ERM und LRA)
Motoren mit exzentrischer rotierender Masse (ERM) sind bürstenbehaftete Gleichstrommotoren mit einem außermittigen Gewicht, das an der Welle befestigt ist – die Drehung der unausgeglichenen Masse erzeugt Vibrationen. Linearresonanzaktoren (LRA) nutzen einen Schwingspulenmechanismus, um ein präzises, frequenzabstimmbares haptisches Feedback zu erzeugen. Bei beiden handelt es sich um Derivate von Mikro-Gleichstrommotoren, die in Smartphones, Wearables, Gamecontrollern und medizinischen Alarmgeräten verwendet werden. LRAs bieten deutlich schnellere Reaktionszeiten (5–10 ms vs. 50–100 ms für ERMs) und werden zunehmend in hochwertigen haptischen Anwendungen bevorzugt.
Pancake-(Flach-)Motoren
Scheibenläufermotoren opfern die axiale Länge für ein sehr flaches Profil – manche sind weniger als 5 mm hoch. Sie verwenden einen scheibenförmigen kernlosen Rotor oder einen Rotor mit gedruckten Schaltkreisen und werden dort eingesetzt, wo die Einbautiefe eine entscheidende Einschränkung darstellt: in dünnen Robotergelenken, in Blutzuckermessgeräten und in bestimmten Aktuatoren in der Luft- und Raumfahrt.
So wählen Sie den richtigen kleinen Gleichstrommotor für Ihre Anwendung aus
Durch einen strukturierten Auswahlprozess werden die häufigsten Unstimmigkeiten zwischen Motortyp und Anwendungsanforderung vermieden:
- Definieren Sie die Last: Berechnen Sie das erforderliche Abtriebsdrehmoment und die erforderliche Drehzahl an der Welle. Berücksichtigen Sie Spitzenlasten, nicht nur Durchschnittslasten – ein Motor, der den Dauerbedarf bewältigt, kann beim Anlaufen oder bei Überlastung zum Stillstand kommen oder überhitzen.
- Ermitteln Sie den Bedarf an Positionskontrolle: Wenn Sie in präzisen Winkelpositionen anhalten müssen, sind Schrittmotoren oder Servosysteme erforderlich. Wenn Sie nur eine Drehzahlregelung benötigen, sind bürstenbehaftete oder bürstenlose Gleichstrommotoren einfacher und kostengünstiger.
- Einschaltdauer beurteilen: Ein Motor, der kontinuierlich unter hoher Last läuft, benötigt einen hohen Wirkungsgrad (BLDC) und ein angemessenes Wärmemanagement. Ein intermittierend verwendeter Motor (ein Kameraobjektivantrieb, der sich 0,5 Sekunden lang bewegt) kann eine geringere Effizienz tolerieren.
- Betriebsumgebung prüfen: Eine hohe EMI-Empfindlichkeit (medizinische Geräte, Präzisionsinstrumente) schließt Bürstenmotoren aus. Umgebungen, die eine IP-Schutzart erfordern, bevorzugen bürstenlose Designs, bei denen die Kommutierung elektronisch und nicht mechanisch erfolgt.
- Berücksichtigen Sie die Anforderungen an die Lebensdauer: Verbraucherprodukte mit kurzer Lebensdauer können Bürstenmotoren verwenden. Geräte, die 5–10 Jahre zuverlässigen Betrieb ohne Wartung erfordern, sollten BLDC- oder Stepper-Typen verwenden.
- Legen Sie ein Budget pro Einheit fest: Bürstenmotoren beginnen mit einem Volumen von unter 1 $. Präzisionssysteme ohne Kern oder Servo kosten zwischen 50 und 500 US-Dollar. Der Leistungsgewinn muss das Kostendelta für die konkrete Anwendung rechtfertigen.
Für die meisten kostengünstigen Anwendungen mit geringem Arbeitszyklus – Spielzeug, einfache Robotik, einfache Aktuatoren – a bürstenbehafteter Gleichstrommotor mit oder ohne Getriebe ist der pragmatische Ausgangspunkt. Wenn Effizienz, Langlebigkeit, Lärm oder Präzision eine Rolle spielen, bewegt sich die Auswahl auf der Komplexitäts- und Kostenkurve nach oben in Richtung BLDC-, kernlose, Stepper- oder Servolösungen.
Häufige Anwendungen, die dem Motortyp zugeordnet sind
Anwendungsbeispiele aus der Praxis machen die Auswahllogik konkreter:
| Bewerbung | Motortyp Used | Hauptgrund |
|---|---|---|
| Antriebsräder für Spielzeugautos | Gebürsteter DC | Am niedrigsten cost, simple control |
| Drohnenantrieb | Bürstenloser Gleichstrom | Effizienz, hohe Drehzahl, lange Lebensdauer |
| Autofokus der Kamera | Kernloser DC | Extrem niedrige Trägheit, sanfte Reaktion |
| Achsen für 3D-Drucker | Hybrid-Stepper | Open-Loop-Position, high holding torque |
| Roboterarmgelenke | Servo (BLDC-basiert) | Präzision im geschlossenen Regelkreis, dynamic load handling |
| Smartphone-Haptik | LRA-Vibrationsmotor | Schnelle Reaktion, präzise Feedback-Steuerung |
| Tragbares Ventilatorgebläse | Bürstenloser Gleichstrom | Lange Lebensdauer, geringe EMI, Effizienz |
| RC-Servo (Lenkung) | Gebürsteter DC gearbox pot | Kompakte, eigenständige Positionskontrolle |
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
READ MORE -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
READ MORE -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
READ MORE
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.