Sprache


 Zuhause / Nachrichten / Branchennachrichten / Wie funktioniert der Hall-Effekt-Sensor bei einem Bldc-Motor: Praktische Anwendungen, Auswahl
Wie funktioniert der Hall-Effekt-Sensor bei einem Bldc-Motor: Praktische Anwendungen, Auswahl
 2026.10.20
 Branchennachrichten
Wenn Sie jemals einen bürstenlosen Gleichstrommotor (BLDC) geöffnet oder seine Antriebselektronik studiert haben, sind Ihnen wahrscheinlich drei kleine Hall-Effekt-Sensoren in der Nähe des Rotors aufgefallen. Sie sind leicht zu übersehen und gehören dennoch zu den wichtigsten Komponenten der Motorsteuerung. In diesem Leitfaden erklären wir, wie ein Hall-Effekt-Sensor in einem BLDC-Motor funktioniert, warum der Motor ihn benötigt und was passiert, wenn das Sensorsignal den Controller erreicht.
Bei Hongyang Motor haben wir mehr als drei Jahrzehnte mit der Produktion verbracht bürstenlose Gleichstrommotoren und andere Mikromotorlösungen. Der Hall-Sensor mag ein winziges Teil sein, aber sein Einfluss auf die Effizienz und den reibungslosen Betrieb ist erheblich.
Was ist ein Hall-Effekt-Sensor?
Der Hall-Effekt ist ein physikalisches Phänomen, das 1879 entdeckt wurde. Wenn ein Strom durch einen dünnen Leiter oder Halbleiter fließt und ein Magnetfeld im rechten Winkel zum Strom angelegt wird, werden die bewegten Ladungen abgelenkt. Dadurch entsteht über dem Material eine kleine Spannung senkrecht zum Strom und zum Magnetfeld. Ein Hall-Effekt-Sensor ist einfach ein Gerät, das diese Spannung misst und in ein logisches Signal umwandelt.
Bei einem BLDC-Motor ist der Sensor in der Nähe des Rotors platziert. Wenn die Permanentmagnete am Rotor den Sensor passieren, schaltet das sich ändernde Magnetfeld den Ausgang des Sensors um. Der Controller kann dann erkennen, ob sich ein Nordpol oder ein Südpol in der Nähe befindet.
Warum ein BLDC-Motor eine Rotorpositionserkennung benötigt
Im Gegensatz zu einem Bürstenmotor mit mechanischem Kommutator basiert ein BLDC-Motor auf elektronischer Kommutierung. Die Statorwicklungen müssen in einer genauen Reihenfolge mit Strom versorgt werden, und der Zeitpunkt dieser Reihenfolge hängt von der Position des Rotors ab. Wenn die Steuerung die falsche Wicklung bestromt, erzeugt der Motor kein nutzbares Drehmoment. Stattdessen kann es zum Stillstand kommen, vibrieren oder überhitzen.
Hall-Sensoren lösen dieses Problem, indem sie dem Controller in Echtzeit eine Rückmeldung darüber geben, wo sich der Rotor befindet. Drei Sensoren reichen aus, um sechs Kommutierungszustände zu definieren, was dem standardmäßigen sechsstufigen Kommutierungsmuster entspricht, das in den meisten dreiphasigen BLDC-Motoren verwendet wird.
Wie Hall-Sensoren angeordnet sind und wie sie zusammenarbeiten
In einem typischen dreiphasigen BLDC-Motor sind drei Hall-Sensoren im elektrischen Abstand von 60 Grad voneinander angeordnet. Einige Designs verwenden einen Abstand von 120 Grad, das Konzept bleibt jedoch dasselbe. Die Sensoren werden normalerweise auf einer kleinen Sensorplatine am Ende des Motors hinter dem Rotormagnetring montiert. Jeder Sensor misst das Magnetfeld als hoch oder niedrig, je nachdem, ob der ihm zugewandte Pol nach Norden oder Süden zeigt.
Die drei Signale bilden zusammen einen 3-Bit-Code. Da jeder elektrische Zyklus sechs 60-Grad-Segmente hat, werden nur sechs der acht möglichen Zustände verwendet. Die folgende Tabelle zeigt eine häufige Zuordnung. Das genaue Muster kann sich je nach Sensorplatzierung und Motorwicklungskonfiguration ändern.
| H1 | H2 | H3 | Rotorposition (ungefähr) | Wicklungen unter Spannung |
|---|---|---|---|---|
| 0 | 0 | 1 | 0°–60° | A → B |
| 0 | 1 | 1 | 60°–120° | A → C |
| 0 | 1 | 0 | 120°–180° | B → C |
| 1 | 1 | 0 | 180°–240° | B → A |
| 1 | 0 | 0 | 240°–300° | C → A |
| 1 | 0 | 1 | 300°–360° | C → B |
Sobald die Steuerung eine Zustandsänderung erkennt, weiß sie, dass sich der Rotor um 60 elektrische Grad bewegt hat. Anschließend schaltet es die Wechselrichtertransistoren auf die nächste Stufe und hält das Statorfeld vor dem Rotor. Aus diesem Grund wird die Anordnung manchmal auch als sechsstufige oder trapezförmige Kommutierung bezeichnet.
Schritt für Schritt: Wie der Hallsensor den Motor steuert
- Die Rotormagnetpole verlaufen vor den drei Hall-Sensoren.
- Jeder Sensor gibt je nach Polarität ein High- oder Low-Signal aus.
- Die drei Ausgänge werden zu einem 3-Bit-Zustand kombiniert.
- Der Controller sucht diesen Zustand in seiner Kommutierungstabelle.
- Es schaltet den dreiphasigen Wechselrichter, um das richtige Statorwicklungspaar mit Strom zu versorgen.
- Das Statorfeld bewegt sich weiter und zieht den Rotor in die nächste Position.
- Der Vorgang wiederholt sich und erzeugt eine kontinuierliche Rotation.
Das Hallsignal muss sauber und zeitlich korrekt sein. Selbst ein kleiner Versatz der Sensorposition kann dazu führen, dass der Controller früh oder spät schaltet, was die Effizienz verringert und das Rauschen erhöht.
Hall-Sensoren vs. sensorlose Steuerung: Was Sie wählen sollten
Die sensorlose BLDC-Steuerung schätzt die Rotorposition anhand der gegenelektromotorischen Kraft, die in der stromlosen Wicklung erzeugt wird. Es eliminiert Hall-Sensoren, was die Kosten senkt und die Montage vereinfacht. Allerdings ist die Gegen-EMK nicht verfügbar, wenn der Motor gestoppt ist, sodass der sensorlose Start bei hoher Last normalerweise schwieriger und weniger robust ist.
- Hall-Sensoren: Präzise Position bei Nullgeschwindigkeit, sanfterer Start, einfachere Abstimmung.
- Sensorlos: weniger Komponenten, geringere Kosten, gut für Hochgeschwindigkeits- und saubere Umgebungen.
Anwendungen wie z Industrieroboter , medizinische Geräte und Drohnen bevorzugen häufig Hall-Sensor-Designs, da sie ein vorhersehbares Drehmoment aus dem Stillstand benötigen. Ventilatoren und Pumpen hingegen können sensorlos laufen, um die Systemkosten zu senken.
Was wir bei der Herstellung von Hall-Sensor-BLDC-Motoren gelernt haben
In mehr als 30 Jahren Erfahrung in der Herstellung von Mikromotoren haben wir festgestellt, dass die Platzierung des Hall-Sensors einer der detailempfindlichsten Schritte in der Produktion ist. Die Sensoren müssen konsistent zu den Statornuten und Rotormagneten ausgerichtet sein. Sensordrift, Lötqualität und sogar die Dicke des Klebers können das Timing beeinflussen. Gutes Design und gute Prozesssteuerung machen den Unterschied zwischen einem leisen, effizienten Motor und einem Motor aus, der brummt oder an Drehmoment verliert.
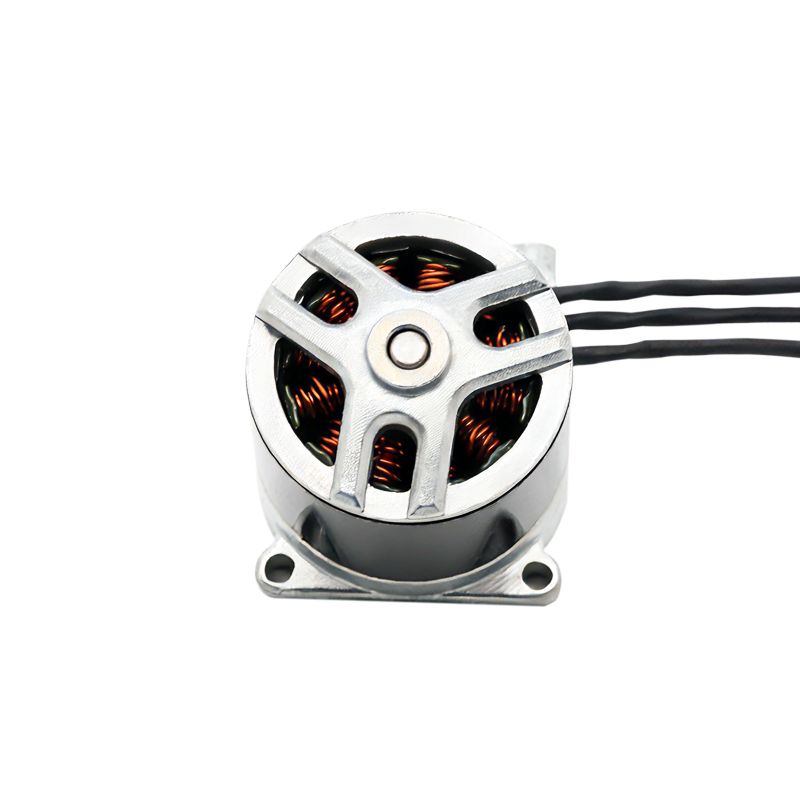
Ein gutes Beispiel ist der Drohnenantrieb. Ein Drohnenmotor muss sofort reagieren, wenn der Pilot den Gashebel ändert, und er muss ohne zu zögern starten. Aus diesem Grund entwickeln wir unseren bürstenlosen Gleichstrommotor für Drohnen mit gut positionierten Hall-Sensoren und einer passenden Treiberplatine. Wenn Sie einen BLDC-Motor für ein kompaktes Hochleistungsprodukt auswählen, sollte das Hall-Sensor-Schema Teil Ihrer Bewertung sein und kein nachträglicher Einfall.
Schlussgedanken
Hall-Effekt-Sensoren sind die praktische Brücke zwischen der physischen Rotorposition und der elektronischen Steuerung in einem BLDC-Motor. Sie ermöglichen eine zuverlässige Sechs-Stufen-Kommutierung, insbesondere bei niedriger Drehzahl und unter Last. Ganz gleich, ob Sie einen Motor für eine Drohne, einen Roboter oder ein intelligentes Gerät entwerfen: Wenn Sie verstehen, wie diese Sensoren funktionieren, können Sie ein Motordesign sorgfältiger bewerten und die richtigen Fragen stellen, bevor Sie sich für einen Lieferanten entscheiden.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
Schnellzugriff
 Zuhause
Über uns
Produkt
Neuigkeiten


Urheberrecht © Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.