Eng


 Zuhause / Nachrichten / Branchennachrichten / Wie funktionieren bürstenbehaftete Gleichstrommotoren? Der Leitfaden für Mikrobürsten-Gleichstrommotoren
Wie funktionieren bürstenbehaftete Gleichstrommotoren? Der Leitfaden für Mikrobürsten-Gleichstrommotoren
 2026.07.08
 Branchennachrichten
Die kurze Antwort: Ein Gleichstrommotor mit Bürsten funktioniert, indem er Strom durch eine sich drehende Spule (den Rotor) über stationäre Kohlenstoff- oder Metallkontakte, sogenannte Bürsten, leitet, die gegen einen rotierenden segmentierten Ring, einen sogenannten Kommutator, drücken. Während sich der Rotor dreht, kehrt der Kommutator im richtigen Moment automatisch die Stromrichtung in der Spule um und sorgt dafür, dass die Magnetkraft in derselben Drehrichtung drückt – dieser selbstschaltende Vorgang ermöglicht es einem Bürstenmotor, sich kontinuierlich von einer einfachen, ungeregelten Gleichstromquelle zu drehen. Zum Drehen sind keine externen Schaltkreise erforderlich , und das ist genau der Grund, warum bürstenbehaftete Gleichstrommotoren, einschließlich Mikrobürsten-Gleichstrommotoren Durchmesser von nur 4 mm sind nach wie vor eine der am weitesten verbreiteten und kostengünstigsten Möglichkeiten, elektrische Energie in Rotationsbewegung umzuwandeln. Im Rest dieses Leitfadens wird der Mechanismus im Detail erläutert, was sich in einem Mikrobürstenmotor befindet und worauf es bei der Auswahl eines Motors für ein Projekt ankommt.
Die Kernkomponenten eines bürstenbehafteten Gleichstrommotors
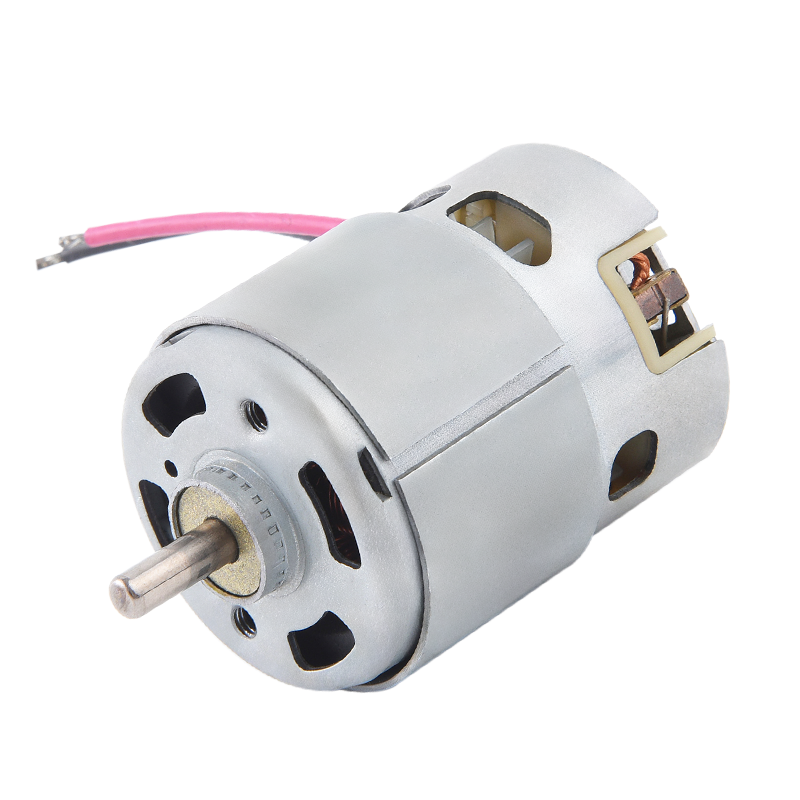
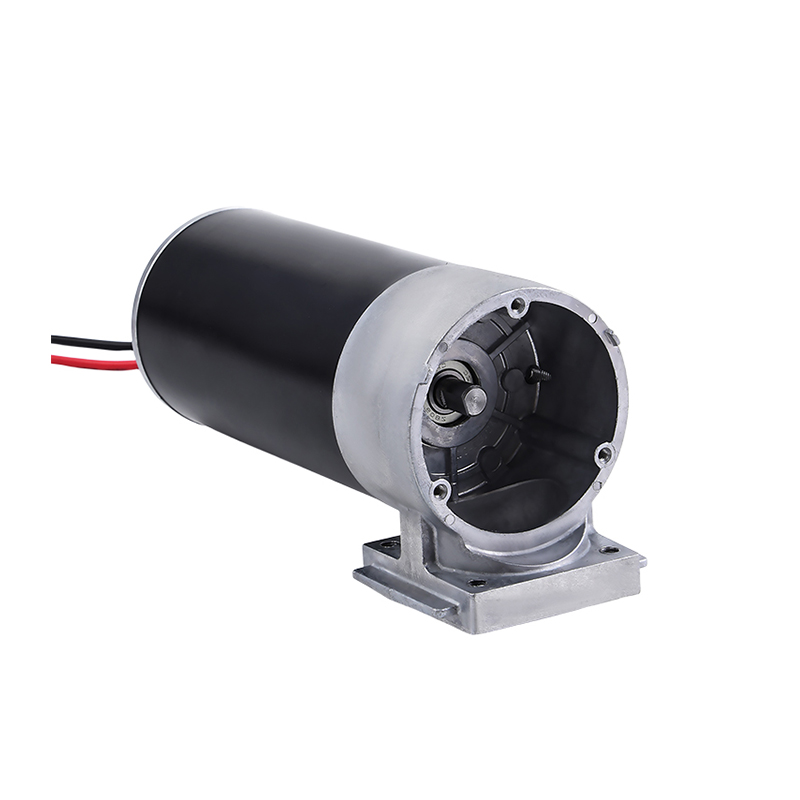
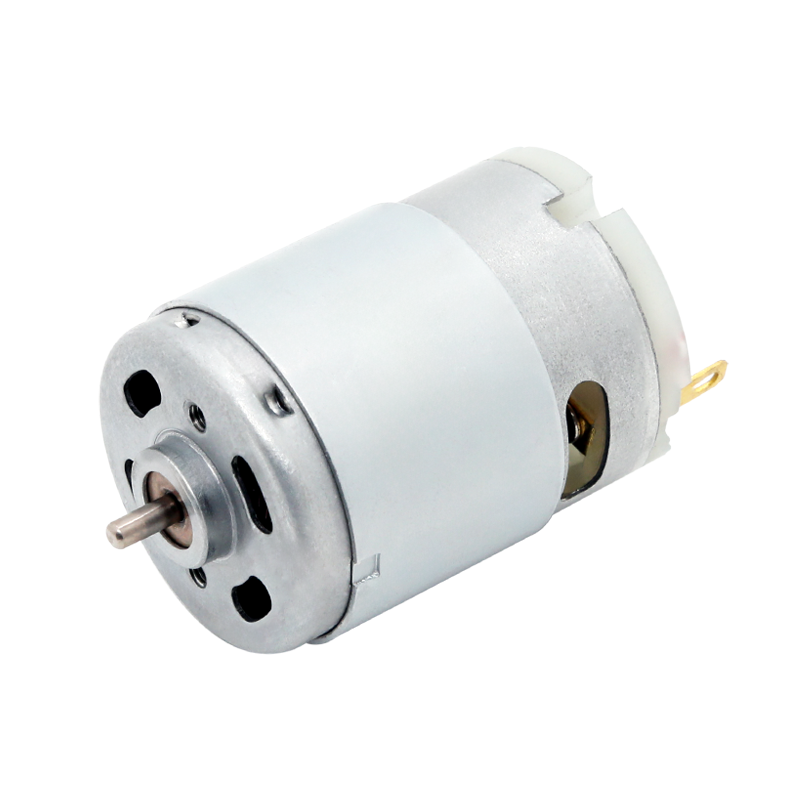
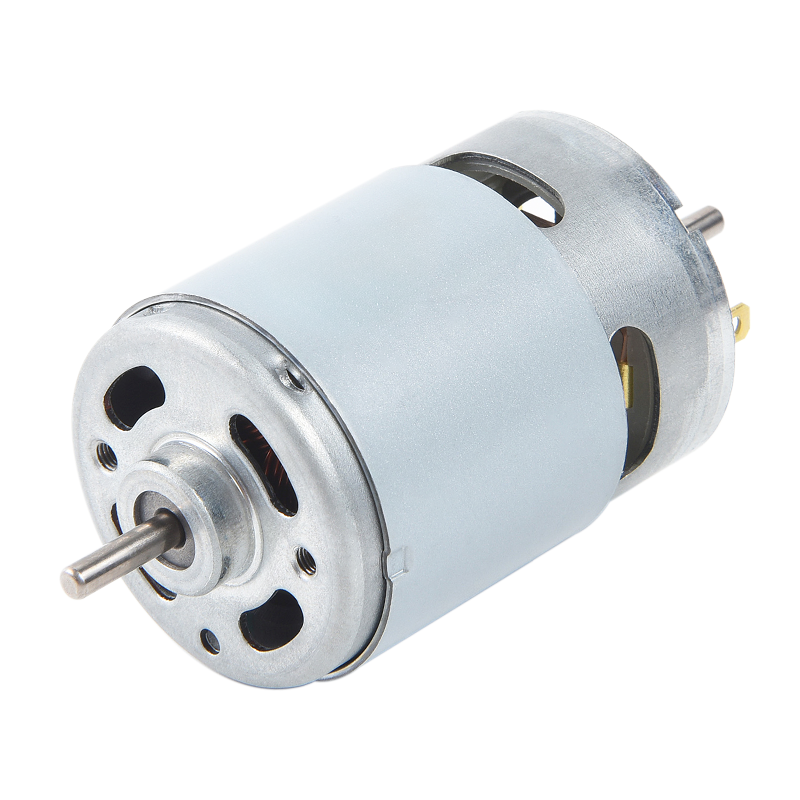
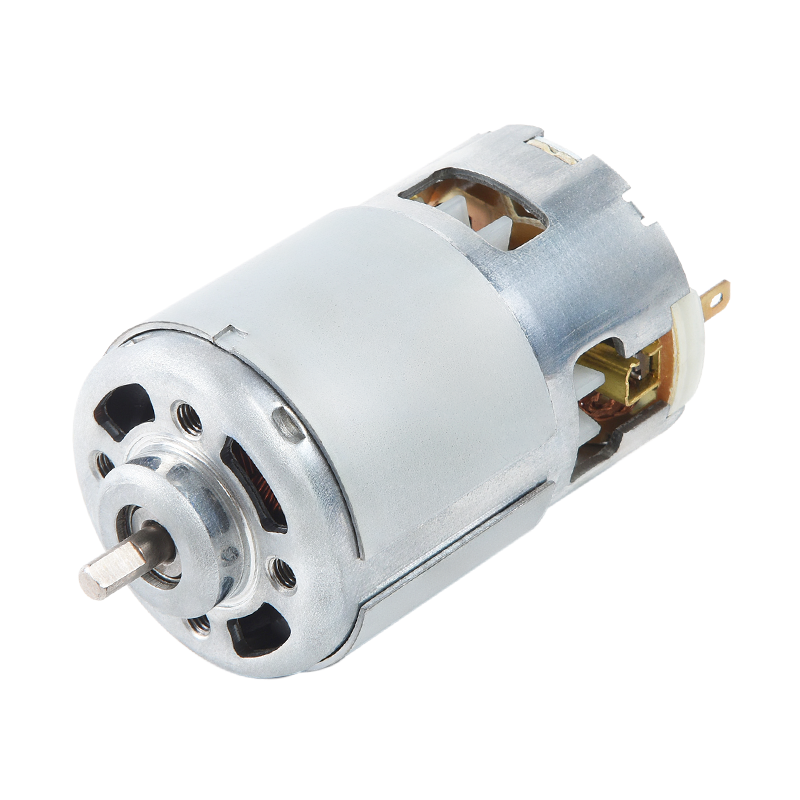
Jeder bürstenbehafteter Gleichstrom-Elektromotor , von einer Einheit in Spielzeuggröße bis hin zu einem industriellen Getriebemotor, besteht aus den gleichen vier wesentlichen Teilen.
| Komponente | Standort | Funktion |
|---|---|---|
| Stator | Stationäres Außengehäuse | Erzeugt über Permanentmagnete oder elektromagnetische Wicklungen ein festes Magnetfeld |
| Rotor (Anker) | Dreht sich auf der Welle | Gewickelte Spule, die bei Stromfluss zu einem Elektromagneten wird |
| Kommutator | Auf der Rotorwelle montiert | Segmentierter Kupferring, der die Stromrichtung umkehrt, wenn sich der Rotor dreht |
| Pinsel | Feststehend, federbelastet gegen den Kommutator | Leiten Sie Strom von der Stromversorgung in den rotierenden Kommutator |
Das Standardmaterial für die Bürsten ist Kohlenstoff oder Graphit anstelle von massivem Metall, da Kohlenstoff selbstschmierend ist und sich bevorzugt abnutzt. Das bedeutet, dass die Bürste mit der Zeit allmählich erodiert, während die teurere Kommutatoroberfläche weitgehend intakt bleibt. Dieses Verschleißbild ist bewusst wartungsfreundlich: Der Austausch einer verschlissenen Bürste ist deutlich einfacher und kostengünstiger als der Austausch eines beschädigten Kommutators.
Wie sich der Motor tatsächlich dreht: Schritt für Schritt
Das Funktionsprinzip beruht auf zwei physikalischen Konzepten: dem Faradayschen Gesetz der elektromagnetischen Induktion und der Lorentzkraft. In der Praxis sieht der Zyklus so aus:
- An die beiden Bürstenanschlüsse wird Gleichspannung angelegt, und Strom fließt von den Bürsten in die Kommutatorsegmente, die sie berühren.
- Strom, der durch die Spule des Rotors fließt, verwandelt ihn in einen Elektromagneten und erzeugt ein eigenes Magnetfeld.
- Dieses Rotorfeld interagiert mit dem festen Feld der Permanentmagnete des Stators – so wie sich Pole abstoßen, entgegengesetzte Pole ziehen sich an – und erzeugt ein Drehmoment, das den Rotor zum Drehen bringt.
- Wenn sich der Rotor der Ausrichtung mit dem Statorfeld nähert (ungefähr alle 180 Grad Drehung), gleiten die Bürsten auf das nächste Kommutatorsegment, wodurch die Stromrichtung in der Spule umgekehrt wird.
- Durch die Umkehrung des Stroms wird die magnetische Polarität des Rotors genau im richtigen Moment umgedreht, sodass der magnetische Schub in der gleichen Drehrichtung fortgesetzt wird, anstatt abzuwürgen.
- Dieser Schalt- und Druckzyklus wiederholt sich kontinuierlich und sorgt so für eine gleichmäßige, kontinuierliche Drehung, solange Strom anliegt.
Während jedes Zyklus gibt es einen kurzen Moment, in dem die Bürsten zwei Kommutatorsegmente überbrücken und einen Teil der Wicklung vorübergehend kurzschließen. Dies ist die Quelle der kleinen Funken, die im Inneren eines laufenden Bürstenmotors sichtbar sind, und auch der Ursprung der meisten elektrischen Geräusche, die diese Motoren erzeugen.
Was einen Mikrobürsten-Gleichstrommotor auszeichnet
Ein Mikrobürsten-Gleichstrommotor verwendet genau das gleiche Kommutierungsprinzip wie oben beschrieben, nur drastisch verkleinert. Industriequellen klassifizieren im Allgemeinen jeden Motor mit einem Durchmesser von weniger als etwa 30 mm als Mikromotor, und die kleinsten im Handel erhältlichen Bürsteneinheiten sind nur so klein 4mm Durchmesser , die in Anwendungen wie Mikrodrohnen und Miniaturverriegelungsmechanismen verwendet werden.
Kernlose vs. Eisenkern-Mikromotoren
Die meisten Mikrobürstenmotoren verwenden ein kernloses (eisenloses) Rotordesign anstelle des herkömmlichen Eisenkernankers, der in größeren Motoren zu finden ist. Anstelle von um einen Eisenkern gewickelten Wicklungen handelt es sich bei der Spule um eine selbsttragende, hohle Struktur. Dadurch werden Eisenverluste und Rastmomente (der kerbartige Widerstand, den man beim manuellen Drehen eines Motors mit Eisenzähnen verspürt) vermieden, wodurch kernlose Mikromotoren entstehen Sehr geringe Rotationsträgheit und schnelle Beschleunigung – ein bedeutender Vorteil bei Geräten wie Pipetten, Kamerafokusmechanismen oder kleinen Pumpen, bei denen es auf schnelles, präzises Starten und Stoppen ankommt.
Typische Spezifikationen
Die Spezifikationen variieren stark je nach Hersteller und Verwendungszweck. Die folgende Tabelle zeigt jedoch repräsentative Zahlen für gängige Mikromotordurchmesser, um den Bereich zu veranschaulichen.
| Durchmesser | Nennleistung | Leerlaufgeschwindigkeit |
|---|---|---|
| 4 mm | Bruchteil des Watts | Bis zu ~47.750 U/min |
| 13 mm | 1,7–2,8 W | ~12.000–13.000 U/min |
| 17 mm | 3,5–7,5 W | ~11.000 U/min |
| 24 mm | 9,5 W | ~10.000 U/min |
Im unteren Leistungsbereich erreichen einige kernlose, bürstenbehaftete Mikromotoren Wirkungsgrade von bis zu 90 % Allerdings wird dieser Spitzenwert nur bei hoher Geschwindigkeit erreicht und fällt bei niedriger Geschwindigkeit oder schwerer Last ab. Viele Mikromotoren sind auch mit einem Getriebe gekoppelt, um die Rohdrehzahl gegen ein höheres nutzbares Drehmoment einzutauschen, was bei Anwendungen wie Präzisionswaagen, Ventilantrieben und kleinen Robotergelenken üblich ist.
Geschwindigkeit und Richtung steuern
Einer der entscheidenden Vorteile von bürstenbehafteten Gleichstrommotoren ist ihre einfache Steuerung im Vergleich zu bürstenlosen Alternativen.
- Die Geschwindigkeit ist ungefähr proportional zur angelegten Spannung – erhöhen Sie die Spannung und der Motor dreht schneller, verringern Sie sie und der Motor wird langsamer, ohne dass für eine einfache Ein-/Aus-Anwendung zusätzliche Elektronik erforderlich ist.
- Die Richtungsumkehr erfolgt einfach durch Vertauschen der Polarität der beiden Versorgungsleitungen, da dadurch die Stromrichtung umgekehrt wird, zwischen der der Kommutator umschaltet.
- Für Anwendungen mit variabler Geschwindigkeit ist die Pulsweitenmodulation (PWM) die Standardsteuerungsmethode. Anstatt die Spannung kontinuierlich zu variieren, wird die Versorgung schnell ein- und ausgeschaltet, und das Verhältnis von Ein- und Ausschaltzeit legt die effektive Durchschnittsspannung fest, die der Motor sieht.
- Die PWM-Frequenz ist insbesondere für Mikromotoren wichtig: Der Betrieb mit Frequenzen unter etwa 20 kHz kann hörbare Ultraschallvibrationen im Rotor induzieren, was von den Herstellern allgemein empfohlen wird Frequenzen im Bereich 40–120 kHz um die Stromwelligkeit niedrig zu halten und die Lebensdauer der Bürste zu schützen.
Dieses spannungsproportionale Verhalten ist auch der Grund, warum Bürstenmotoren ideal für batteriebetriebene Geräte geeignet sind – ein einfacher Linearregler oder ein einfacher PWM-Treiber reicht aus, um eine brauchbare Geschwindigkeitssteuerung zu erhalten, ohne die spezielle Kommutierungselektronik, die ein bürstenloser Motor benötigt, um sich überhaupt zu drehen.
Lebensdauer und was sich tatsächlich abnutzt
Die Bürsten-Kommutator-Schnittstelle ist sowohl das Merkmal, das den Antrieb von Bürstenmotoren vereinfacht, als auch die Komponente, die letztendlich ihre Lebensdauer begrenzt. Zwei Verschleißmechanismen wirken gleichzeitig: mechanische Reibung durch das Gleiten der Bürste am Kommutator und Elektroerosion durch kleine Funken, die jedes Mal entstehen, wenn die Bürste zwischen den Segmenten überbrückt.
| Motorkategorie | Typische Lebensdauer |
|---|---|
| Miniatur-/Mikrobürstenmotoren | ~100–500 Stunden |
| Allgemeine industrielle Bürstenmotoren | ~1.000–3.000 Stunden |
| Hochleistungs-Industrieanlagen | Bis zu ~5.000 Stunden |
Zum Vergleich: Bürstenlose Gleichstrommotoren können Zehntausende Betriebsstunden erreichen weil es keinen Kontakt zwischen Bürste und Kommutator gibt, der abgenutzt werden könnte – der begrenzende Faktor verlagert sich stattdessen auf den Lagerverschleiß. Dieser Unterschied in der Lebensdauer ist der größte Kompromiss, den es bei der Wahl zwischen Bürsten- und bürstenlosen Motoren zu berücksichtigen gilt: Bürstenmotoren kosten im Vorfeld weniger und sind einfacher anzutreiben, erfordern aber bei Anwendungen im Dauerbetrieb einen regelmäßigen Austausch der Bürsten, während bürstenlose Motoren zunächst mehr kosten, diesen Wartungszyklus jedoch weitgehend vermeiden.
Wo Bürsten- und Mikrobürstenmotoren tatsächlich eingesetzt werden
Trotz der Konkurrenz durch bürstenlose Konstruktionen sind bürstenbehaftete Gleichstrommotoren nach wie vor weit verbreitet, da ihre geringen Kosten, die einfache Steuerung und ihr hohes Anlaufdrehmoment genau das sind, was viele Anwendungen benötigen – insbesondere dort, wo kontinuierliche Arbeitszyklen oder eine extrem lange Lebensdauer nicht im Vordergrund stehen.
- Elektrowerkzeuge und kleine Haushaltsgeräte, bei denen ein hohes Anlaufdrehmoment und niedrige Stückkosten wichtiger sind als eine maximale Lebensdauer.
- Spielzeug, RC-Fahrzeuge und Hobbydrohnen, bei denen kernlose Mikromotoren im Bereich von 8–20 mm hohe Drehzahlen in einem leichten Paket liefern.
- Kfz-Hilfssysteme wie Fensterheber, Sitzversteller und kleine Pumpen.
- Medizinische und Laborinstrumente – Pipetten, Probenhandhabungsplattformen und Präzisionswaagen – verwenden häufig kleine kernlose Bürstenmotoren gepaart mit einem Getriebe und einem Encoder für kontrollierte, wiederholbare Bewegungen.
- Robotik und Fabrikautomation für kostengünstigere Gelenke oder Aktuatoren, bei denen der regelmäßige Austausch der Bürsten ein akzeptabler Wartungsaufwand ist.
Auswahl eines Mikrobürsten-Gleichstrommotors: Schlüsselfaktoren
Bei der Auswahl des richtigen Mikrobürsten-Gleichstrommotors für ein Projekt kommt es darauf an, eine Handvoll Spezifikationen an die tatsächlichen Anforderungen Ihrer Anwendung anzupassen, und nicht einfach die kleinste oder günstigste verfügbare Option auszuwählen.
- Passen Sie die Versorgungsspannung an Ihre Stromquelle an – gängige Nennwerte für Mikromotoren liegen zwischen etwa 1,5 V und 24 V. Stellen Sie daher sicher, dass die Nennspannung des Motors mit Ihrer Batterie oder Ihrem Netzteil übereinstimmt.
- Überprüfen Sie den verfügbaren Platz anhand des Durchmessers und der Länge des Motors, da Mikromotoren üblicherweise von etwa 4 mm bis 24 mm und mehr erhältlich sind.
- Entscheiden Sie, ob die reine Geschwindigkeit oder das Drehmoment wichtiger ist – ein kernloser Motor ohne Getriebe begünstigt hohe Drehzahlen und schnelle Beschleunigung, während der Einbau eines Getriebes die Höchstgeschwindigkeit gegen ein deutlich höheres nutzbares Drehmoment eintauscht.
- Schätzen Sie den Arbeitszyklus und die erforderliche Lebensdauer ab – ein Verbrauchergerät mit intermittierendem Betrieb kann bequem einen kostengünstigeren Bürstenmotor verwenden, während eine Anwendung im Dauerbetrieb möglicherweise die höheren Anschaffungskosten eines bürstenlosen Motors rechtfertigt.
- Berücksichtigen Sie die Empfindlichkeit gegenüber elektrischem Rauschen – wenn der Motor einen Stromkreis mit empfindlicher Elektronik teilt, sollten Sie ein Budget für eine grundlegende EMI-Unterdrückung einplanen, da die Bürstenkommutierung von Natur aus elektrisches Rauschen erzeugt, das bei bürstenlosen Konstruktionen vermieden wird.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.