Eng


 Zuhause / Nachrichten / Branchennachrichten / So funktioniert ein BLDC-Motorcontroller: Kommutierung, PWM und praktische Abstimmung
So funktioniert ein BLDC-Motorcontroller: Kommutierung, PWM und praktische Abstimmung
 2026.09.30
 Branchennachrichten
Wenn Sie jemals gefragt haben, wie ein BLDC-Motorcontroller funktioniert, sind Sie nicht allein. In den Jahrzehnten, in denen wir Mikromotoren hergestellt haben, haben wir viele gut konstruierte Motoren im Einsatz versagen sehen, einfach weil der Steuerung nicht genügend Aufmerksamkeit geschenkt wurde. Ein bürstenloser Gleichstrommotor ist ein Teamplayer: Rotor, Stator, Sensoren und Elektronik müssen jeweils im gleichen Rhythmus arbeiten, und die Steuerung ist diejenige, die den Takt vorgibt.
Was macht eigentlich ein BLDC-Motorcontroller?
Ein BLDC-Motor verfügt über Permanentmagnete am Rotor und einen Spulensatz am Stator. Im Gegensatz zu einem Bürstenmotor gibt es keinen mechanischen Kommutator zum Schalten des Stroms. Die Steuerung muss diese Aufgabe elektronisch ausführen, und zwar genau im richtigen Moment relativ zur Rotorposition.
Vereinfacht ausgedrückt erzeugt der Controller ein rotierendes Magnetfeld. Dies geschieht mit einem Gleichstrom-zu-Dreiphasen-Wechselrichter, Rotorpositionserkennung, elektronischer Kommutierung, Regelung und Fehlerschutz. Zusammen bestimmen diese Funktionen den Zeitpunkt und die Reihenfolge der an die Statorwicklungen gesendeten Stromimpulse. Dieses Timing ist die Essenz der Funktionsweise einer BLDC-Motorsteuerung.
Hall-Sensoren und Sechs-Schritt-Kommutierung
Der einfachste Weg zu wissen, wohin der Rotor zeigt, ist die Verwendung von Hall-Sensoren. Diese kleinen Magnetschalter sind im Motor montiert und erzeugen ein Logiksignal, wenn der Rotormagnet sie passiert. Drei Hall-Sensoren unterteilen eine elektrische Umdrehung in sechs Sektoren.
Die klassische Regelungsmethode ist die sechsstufige Kommutierung, auch Trapezregelung genannt. In jedem Schritt aktiviert der Controller zwei der drei Phasen: eine wird hochgezogen, eine wird heruntergezogen und die dritte bleibt offen. Alle 60 elektrischen Grad wechselt der Controller basierend auf dem Hall-Sensormuster zum nächsten Sektor.
| Hall-Zustand (A, B, C) | Sektor | Phasen des Dirigierens |
|---|---|---|
| 001 | 1 | A / B- |
| 011 | 2 | A/C- |
| 010 | 3 | B / C- |
| 110 | 4 | B/A- |
| 100 | 5 | C/A- |
| 101 | 6 | C / B- |
Diese einfache Tabelle ist eine praktische Erinnerung: Sobald Sie den Schritt der elektronischen Kommutierung verstanden haben, lassen sich die meisten Verkabelungs- und Startprobleme leichter diagnostizieren.
Sensorlose Gegen-EMF-Steuerung
Hall-Sensoren erhöhen die Kosten und erfordern zusätzliche Kabel, weshalb viele Steuerungen eine sensorlose Steuerung verwenden. Der Motor selbst erzeugt eine Gegen-EMK-Spannung, wenn sich der Rotor dreht. Der Controller misst den Nulldurchgang dieser Gegen-EMK in der nicht erregten Phase, um herauszufinden, wo sich der Rotor befindet.
Der Nulldurchgang ist normalerweise nicht der Kommutierungszeitpunkt. Bei der Sechspunktregelung wartet der Regler etwa 30 elektrische Grad nach dem Nulldurchgang und kommutiert dann. Der genaue Winkel kann für einen besseren Wirkungsgrad oder ein höheres Drehmoment angepasst werden.
Die sensorlose Steuerung hat eine bekannte Einschränkung: Bei Nullgeschwindigkeit gibt es keine Gegen-EMK. Die Steuerung muss zunächst den Rotor mit einem festen Spannungsimpuls ausrichten und dann den Motor mit zeitgesteuerter oder offener Kommutierung hochfahren, bis die Gegen-EMK stark genug ist, um gemessen zu werden. Für Lasten, die aus dem Stillstand das volle Drehmoment benötigen, ist eine Hall-Sensor-Version oft die bessere Wahl.
PWM, Totzeit und Stromsteuerung
Die Kommutierung teilt dem Controller mit, welche Phase angeschlossen werden soll, die Pulsweitenmodulation teilt ihm jedoch mit, wie viel Spannung angelegt werden muss. Durch Zerhacken der DC-Busspannung bei einer festen Frequenz und Variieren des Arbeitszyklus ändert der Controller die durchschnittliche Spannung, die an der Wicklung anliegt.
PWM stellt die Geschwindigkeit nicht direkt ein. Es stellt die Antriebsspannung ein und die Motordrehzahl bestimmt zusammen mit der Last den endgültigen Arbeitspunkt. Aus diesem Grund überwacht ein BLDC-Controller auch den Strom. Wenn die Last zunimmt, steigt der Strom, und ein guter Regler begrenzt ihn, bevor die Wicklungen überhitzen.
Ein Detail, das besonders bei hohen PWM-Frequenzen wichtig ist, ist die Totzeit. Die High-Side- und Low-Side-Schalter im selben Wechselrichterzweig dürfen niemals gleichzeitig leiten. Der Controller fügt zwischen den Schaltereignissen eine kurze Austastpause ein, um einen Durchschussstrom zu verhindern.
Regelkreise in einem modernen BLDC-Controller
Bei einem kompletten Antrieb durchläuft der Controller in der Regel mehrere verschachtelte Schleifen.
- Die Strom- oder Drehmomentschleife ist die innerste Schleife. Es misst den Phasenstrom und passt den PWM-Arbeitszyklus an, um einem Drehmomentbefehl zu folgen.
- Der Geschwindigkeitsregelkreis vergleicht die gemessene Geschwindigkeit mit der Zielgeschwindigkeit und gibt den Drehmomentreferenzwert aus.
- Der Positionsregelkreis wird in Servoanwendungen verwendet, z Industrieroboter . Es gibt dem Geschwindigkeitsregelkreis einen zu korrigierenden Positionsfehler.
- Die Startschleife übernimmt die Ausrichtung, das Rampen im offenen Regelkreis und den Übergang zum sensorlosen Betrieb im geschlossenen Regelkreis.
Diese Schleifen haben ein gemeinsames Ziel: die Zusammenarbeit des Statorfelds und des Rotorfelds sicherzustellen, damit der Motor ein gleichmäßiges, effizientes Drehmoment erzeugt.
Sinusförmige Regelung und feldorientierte Regelung
Die sechsstufige Steuerung ist einfach und kostengünstig, erzeugt jedoch Drehmomentschwankungen und Geräusche, da der Strom abrupt umgeschaltet wird. Zwei sanftere Alternativen verdienen Aufmerksamkeit.
Bei der Sinusregelung werden die Phasenspannungen schrittweise verändert, wodurch der Statorstrom sinusförmiger wird. Die feldorientierte Steuerung, manchmal auch FOC genannt, geht noch weiter: Sie wandelt die dreiphasigen Ströme in zwei Komponenten um, eine mit Bezug zum Drehmoment und eine mit Bezug zum Fluss, und steuert sie unabhängig voneinander. FOC sorgt für einen sehr gleichmäßigen Betrieb bei niedriger Geschwindigkeit, eine leise Akustik und eine schnelle dynamische Reaktion.
Für viele elektrische Ventilatoren und Pumpenanwendungen sind sechs Schritte immer noch akzeptabel. Aber wenn Lärm oder Effizienz eine Rolle spielen, kann eine leistungsstärkere Steuerungsstrategie einen größeren Unterschied machen als jede Änderung am Motor selbst.
Anpassen des Controllers an Ihren Motor
Selbst ein perfekter Regelalgorithmus wird scheitern, wenn die Hardwaregrenzen falsch sind. Hier sind die wichtigsten zu überprüfenden Parameter:
- Nennspannung und maximale Betriebsspannung des Controllers.
- Dauer- und Spitzenstromwerte, einschließlich Blockierstrom.
- Phasenwiderstand und Induktivität, die beeinflussen, wie schnell sich Strom aufbauen kann.
- Hall-Sensor-Ausrichtung für sensorbasierte Steuerung.
- PWM-Frequenz und Totzeit, insbesondere für Motoren mit niedriger Induktivität.
- Schutzfunktionen wie Überstrom-, Übertemperatur- und Unterspannungsabschaltung.
Unserer Erfahrung nach erspart die Auswahl von Motor und Controller als aufeinander abgestimmtes Set wochenlanges Debuggen. Ein Motor, der für einen Steuerungstyp ausgelegt ist, kann sich bei einem anderen sehr unterschiedlich verhalten.
Praktische Tests und Fehlerbehebung
Wenn ein BLDC-Motor zuckt, überhitzt oder die Synchronisierung verliert, liegt der Fehler oft in der Steuerungskonfiguration und nicht im Motor. Eine kurze Testroutine hilft.
- Messen Sie den Gleichstromwiderstand zwischen jedem Motorkabelpaar. Die drei Lesarten sollten ungefähr ausgewogen sein.
- Drehen Sie den Rotor langsam und zeichnen Sie die Hall-Sensor-Sequenz auf. Es muss dem erwarteten Muster aus sechs Sektoren entsprechen.
- Beobachten Sie den Phasenstrom mit einem Oszilloskop und einer Stromzange. Prüfen Sie, ob eine saubere trapezförmige oder sinusförmige Wellenform vorliegt.
- Lassen Sie den Motor unbelastet und dann unter Last laufen. Der Controller sollte die Geschwindigkeit ohne übermäßigen Strom halten.
Wenn der Motor zuckt und nicht startet, überprüfen Sie die Hall-Verkabelung und die Startrampe. Wenn die Synchronisierung unter Last verloren geht, suchen Sie nach einem Abfall der Versorgungsspannung oder einem falschen Timing-Vorlauf. Wenn es heiß läuft, verringern Sie die Strombegrenzung, passen Sie die PWM-Frequenz an oder verbessern Sie die Kühlung.
Von unserer Werkstatt bis zu Ihrem Produkt
Nach mehr als 30 Jahren Erfahrung in der Herstellung von Mikromotoren haben wir gelernt, dass das Steuerungsverhalten Teil des Motordesigns ist. Eine Steuerung muss mit der gleichen Sorgfalt ausgewählt werden wie der Drahtquerschnitt, die Magnetsorte und das Lagersystem. Wenn Sie einen gut gewickelten Motor mit einer richtig abgestimmten elektronischen Steuerung kombinieren, erhalten Sie ein Produkt, das sich zuverlässig anfühlt und leise läuft.
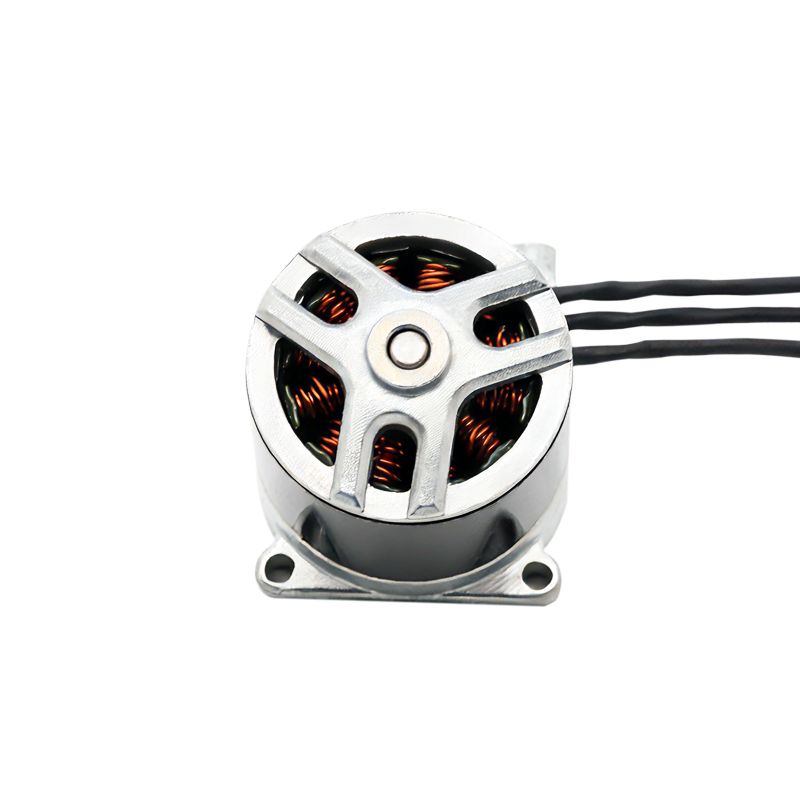
Ein gutes Beispiel ist unser kompakter bürstenloser Motor für Drohnenanwendungen. Es lässt sich natürlich mit einem sensorlosen Controller kombinieren, der schnelle Kommutierung und enge Stromgrenzen bewältigen kann. Der Motor und die Steuerung müssen elektrisch kommunizieren und wir achten darauf, dass die Verbindung so einfach wie möglich ist.
Wenn Sie eine Pumpe, einen Lüfter, einen Roboter oder ein Werkzeug entwerfen, denken Sie daran, dass die Steuerung das Gehirn des Systems ist. Wenn Sie verstehen, wie eine BLDC-Motorsteuerung funktioniert, können Sie die richtigen Fragen stellen, den richtigen Motor auswählen und ein zuverlässigeres Produkt auf den Markt bringen.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
READ MORE -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
READ MORE -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
READ MORE
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.