Sprache


 Zuhause / Nachrichten / Branchennachrichten / Gleichstrommotor vs. Getriebemotor: Welcher passt zu Ihrer Anwendung?
Gleichstrommotor vs. Getriebemotor: Welcher passt zu Ihrer Anwendung?
 2026.08.19
 Branchennachrichten
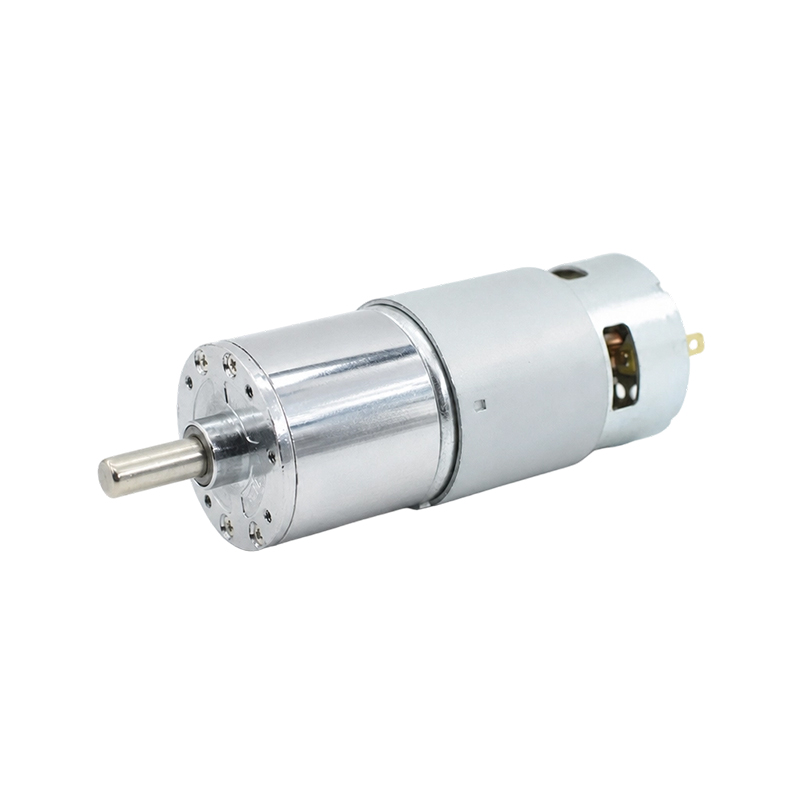
Ein Standard-Gleichstrommotor dreht sich schnell, erzeugt aber ein geringes Drehmoment, während a Getriebemotor koppelt denselben Gleichstrommotor mit einem Getriebe, um Drehzahl gegen Drehmoment zu tauschen . Wenn Ihre Anwendung etwas unter Last bei niedriger Drehzahl heben, ziehen oder drehen muss, ist ein Getriebemotor fast immer die bessere Wahl. Wenn Sie eine Hochgeschwindigkeitsrotation mit leichten Lasten benötigen – wie einem Kühlventilator – funktioniert ein einfacher Gleichstrommotor gut und kostet weniger.
Bei der Verwirrung zwischen diesen beiden geht es nicht wirklich darum, welches „besser“ ist. Es geht darum, die Motorleistung an die mechanischen Anforderungen der Arbeit anzupassen. Nachfolgend finden Sie eine praktische Aufschlüsselung, wie sie sich unterscheiden, wo sie jeweils passen und wie sie die richtige Größe haben kleiner Getriebemotor Beim ersten Mal richtig.
Was unterscheidet einen Gleichstrommotor tatsächlich von einem Getriebemotor?
Ein Gleichstrommotor wandelt elektrische Energie direkt in Drehbewegung um. Seine Abtriebswelle dreht sich oft mit der Geschwindigkeit, die die interne Wicklung und die Spannung des Motors erzeugen 3.000 bis 12.000 U/min für kleine Hobby- und Industriemotoren. Das ist schnell, aber das Drehmoment an der Welle ist gering, da kein mechanischer Vorteil entsteht.
Ein Getriebemotor nimmt dieselbe rotierende Welle auf und leitet sie durch einen Getriebezug – Stirnräder, Planetenräder oder Schneckenräder – bevor der Abtrieb die endgültige Welle erreicht. Jede Gangstufe reduziert die Geschwindigkeit und vervielfacht das Drehmoment proportional. Ein Motor, der von Natur aus mit 10.000 U/min dreht, könnte aus einem 100:1-Getriebe mit nur 100 U/min kommen, aber mit etwa 100 U/min 100-mal mehr Drehmoment (abzüglich mechanischer Verluste, typischerweise 10–20 %).
Warum dieser Kompromiss in der Praxis wichtig ist
Drehmoment ist das, was eigentlich mechanische Arbeit verrichtet – ein Rad gegen Reibung drehen, ein Tor anheben oder ein Förderband antreiben. Ein blanker Gleichstrommotor, der sich mit hoher Drehzahl und niedrigem Drehmoment dreht, kommt zum Stillstand, sobald er auf echten Widerstand trifft. Durch das Herunterschalten der Geschwindigkeit kann derselbe Motor etwas bewegen, auf dem sich Masse und Last befinden.
Direkter Vergleich der wichtigsten Spezifikationen
Die folgende Tabelle zeigt typische Leistungsbereiche für einen kleinen 12-V-Gleichstrommotor im Vergleich zum gleichen Motor mit Getriebe.
| Spezifikation | Standard-Gleichstrommotor | Kleiner Getriebemotor |
|---|---|---|
| Leerlaufgeschwindigkeit | 8.000–10.000 U/min | 80-150 U/min |
| Stillstandsdrehmoment | 0,5–1,5 kg·cm | 30-80 kg·cm |
| Typische Effizienz | 75-85 % | 60-75 % |
| Körperliche Größe | Kompakt | Länger (Getriebe hinzugefügt) |
| Stückkosten | Niedriger | 20-60 % höher |
Beachten Sie das Der Wirkungsgrad sinkt mit zunehmendem Übersetzungsverhältnis , da jede weitere Gangstufe Reibungsverluste mit sich bringt. Ein 10:1-Getriebe könnte einen Wirkungsgrad von 85 % behalten, während ein 300:1-Planetengetriebe auf 50–60 % sinken kann.
Wenn ein einfacher Gleichstrommotor die richtige Entscheidung ist
Überspringen Sie das Getriebe, wenn die Anwendung mehr Geschwindigkeit als Kraft benötigt und die Last leicht ist oder sich bereits frei dreht. Zu den häufigsten Anwendungsfällen gehören:
- Kühlventilatoren und Gebläse, bei denen der Luftstrom und nicht das Drehmoment das Ziel ist
- Kleine Drohnen und RC-Fahrzeugpropeller
- Vibrationsmotoren in Telefonen und Wearables
- Hochgeschwindigkeitsspindeln für Werkzeuge wie Rollschneider oder Bohrer
- Anwendungen, die bereits an anderer Stelle im System Außenzahnräder oder Riemen verwenden
In diesen Fällen erhöht der Einbau eines Getriebes nur die Kosten, die Größe und den mechanischen Verlust, ohne dass sich daraus ein wirklicher Nutzen ergibt.
Wenn ein kleiner Getriebemotor die Mehrkosten wert ist
Ein kleiner Getriebemotor verdient seinen höheren Preis immer dann, wenn die Last der Bewegung Widerstand leistet – das heißt, es erfordert echte Kraft, die Bewegung zu starten oder aufrechtzuerhalten. Typische Szenarien sind:
- Roboterarme und Aktuatoren, die unter Last angehoben oder eine feste Position gehalten werden müssen
- Fenster- und Türautomatisierungssysteme, einschließlich Toröffner
- Fördersysteme bewegen Produkte gegen Reibung
- Kamerakardanringe und Schwenk-Neige-Mechanismen erfordern präzise, langsame Bewegungen
- Verkaufsautomaten und Ausgabemechanismen
- Batteriebetriebene Rollstühle und Mobilitätsgeräte
Ein reales Größenbeispiel
Stellen Sie sich ein kleines Roboterarmgelenk vor, das eine Last von 500 g in einem Radius von 5 cm heben muss. Das erfordert ungefähr 25 kg·cm Drehmoment am Gelenk. Ein bloßer Gleichstrommotor, der ein Stillstandsdrehmoment von 1 kg·cm erzeugt, kann dies einfach nicht – er würde sofort absterben. Die Kombination desselben Motors mit einem 30:1-Getriebe bringt ein nutzbares Drehmoment von etwa 25–27 kg·cm (was 15 % mechanischen Verlust ausmacht), was genau im Bereich liegt. Dies ist die Berechnung, die ein funktionierendes Design von einem durchgebrannten Motor unterscheidet.
So wählen Sie das richtige Übersetzungsverhältnis
Die Auswahl eines Übersetzungsverhältnisses ist kein Rätselraten, sondern ergibt sich direkt aus Ihren Drehmoment- und Geschwindigkeitsanforderungen. Verwenden Sie diesen grundlegenden Prozess:
- Berechnen Sie das an der Abtriebswelle erforderliche Drehmoment anhand des Lastgewichts und des Hebelarmabstands
- Überprüfen Sie das Stillstandsdrehmoment und die Leerlaufdrehzahl des Basismotors anhand des Datenblatts
- Teilen Sie das erforderliche Drehmoment durch das Nenndrehmoment des Motors, um das erforderliche Mindestübersetzungsverhältnis abzuschätzen
- Fügen Sie eine Sicherheitsmarge von 20–30 % hinzu, um Getriebeverlusten Rechnung zu tragen und zu vermeiden, dass der Motor im Stillstand läuft
- Stellen Sie sicher, dass die resultierende Ausgabegeschwindigkeit immer noch den Timing-Anforderungen Ihrer Anwendung entspricht
Der Betrieb eines Motors zu nahe an seinem Stillstandsdrehmoment führt ständig zu Überhitzung und vorzeitigem Ausfall. Die meisten kleinen Getriebemotorkonstruktionen erzielen die beste Leistung, wenn sie mit 50–70 % des Nenndrehmoments betrieben werden , wodurch Spielraum für Lastschwankungen bleibt.
Häufige Fehler bei der Wahl zwischen beiden
Bei DIY- und sogar einigen kommerziellen Designs treten einige wiederkehrende Fehler auf:
- Auswahl eines Motors allein auf der Grundlage von Spannung und Drehzahl, ohne Berücksichtigung der Drehmomentanforderungen
- Geht man davon aus, dass ein höheres Übersetzungsverhältnis immer sicherer ist – eine übermäßige Untersetzung verschwendet die Effizienz und erhöht unnötige Größe und Kosten
- Bei günstigeren Getrieben wird das Spiel übersehen, was bei Präzisionsanwendungen zu Positionierungsungenauigkeiten führt
- Wenn der Arbeitszyklus außer Acht gelassen wird, überhitzt ein Getriebemotor, der für den intermittierenden Betrieb ausgelegt ist, bei Dauerbetrieb
Durch die Überprüfung des Datenblatts eines Herstellers sowohl hinsichtlich des Stillstandsdrehmoments als auch des Dauerdrehmoments können die meisten dieser Probleme vermieden werden, bevor ein Entwurf finalisiert wird.
Nachrichten
-
Ursprünge und physikalische Grundlagen von Bürsten-Gleichstrommotoren Die Bürsten-Gleichstrommotor ist ein Pionier bei der Umwandlung elektrischer Energie in me...
WEITERLESEN -
Wer verwendet heutzutage noch bürstenbehaftete Gleichstrommotoren? Bürstenbehaftete Gleichstrommotoren in Kleingeräten Trotz der zunehmenden Akzeptanz der bürstenlosen...
WEITERLESEN -
Anwendungen von Bürsten-Gleichstrommotoren in der Unterhaltungselektronik und in intelligenten Geräten Rolle von Bürsten-Gleichstrommotoren im Design von Unterhaltungsele...
WEITERLESEN
 Zuhause
Produkt
NACHRICHTEN


Urheberrecht© Yuyao Hongyang Micromotor Co., Ltd. Alle Rechte vorbehalten.